约束随机验证两条路:SystemVerilog constraint 与 cocotb random 写法对照
更新时间:2026-10-28。本文是「集成电路大类 · 芯片设计」中间层(intermediate)的一篇对照实验文。约束随机验证(Constrained Random Verification,CRV)的思想本身在 SystemVerilog 约束随机验证入门 里已经讲过:与其手写一条条定向激励,不如声明「合法激励长什么样」,让随机源在规则内大量撒点,靠覆盖率收敛信心。问题是「声明规则」这件事有两条截然不同的工程路径:一条是 SystemVerilog 的
constraint块,把规则交给求解器;另一条是 cocotb 里直接用 Pythonrandom手写分布,验证工程师自己当裁判。两条路解决的是同一个需求,写法、成本、可控性却完全不同。本篇把同一个随机激励需求(给异步 FIFO 打随机读写压力)分别用两种风格写出来对照,并实跑 cocotb 一侧的完整回归——因为开源工具链(Icarus Verilog)不支持约束求解,SV 一侧给写法讲解,cocotb 一侧给真实运行结果,这个边界本篇会始终诚实标注。
本文要回答的问题
- 同一个「随机读写压力」需求,SV constraint 块与 cocotb random 分别怎么写?
- 约束求解器帮你做的、Python 里要自己写的,各是哪一部分?
- 没有商业仿真器和 UVM 环境时,开源栈能把约束随机做到什么程度?
- cocotb 侧这次真实回归跑出了什么结果,覆盖了哪些边界?
先把两条路的全貌摆出来:
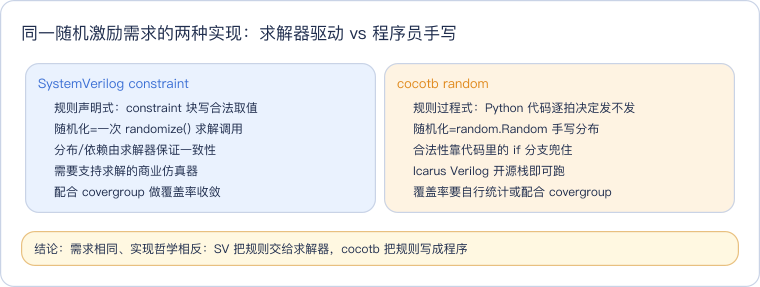
读这张对比卡抓住中缝:左右两边做的是同一件事——定义「合法随机激励的空间」再在里面撒点;区别只在「空间由谁维护」。左边 input 蓝的 SV 路线是声明式的,你只描述空间边界,采样这个空间是求解器的事;右边 execute 橙的 cocotb 路线是过程式的,空间边界藏在你的控制流里,每一拍发不发激励、发什么值,都是 Python 代码现算出来的。这个哲学差异决定了后面所有的工程取舍。
一、需求先行:我们到底要随机什么
对照之前先把需求写死,否则两边写法没法比。以异步 FIFO 的随机读写压力为例,需求拆开是四条:
- 发不发是随机的:写侧每拍以约 0.8 的概率发起写,读侧每拍以约 0.7 的概率发起读——不是匀速流,是有停顿的突发流;
- 发了必须合法:FIFO 满时不许写、空时不许读(由 DUT 的 full/empty 反压决定);
- 数据是随机的:写入值在 8 位空间内均匀取;
- 可复现:随机序列由固定种子驱动,回归翻红时能逐拍重放。
注意这四条里没有一条提「SystemVerilog」或「Python」——约束随机验证的需求描述本来就该是语言中立的。这也解释了为什么两条路能对照:它们竞争的是同一个生态位。下面这张图把「从需求到激励」的生成流程画出来,左右两条泳道分别是两种实现:
这张图的主线是从上往下的汇合:灰色需求块往下分成两条泳道,蓝色 SV 泳道是「约束 → 求解 → 事务」三段式,绿色 cocotb 泳道是「随机源 → 合法性分支 → 拍级赋值」三段式,最后都落到橙色同一台 DUT 上。值得盯着看的差异在中间一段:SV 的合法性(不满才写、不空才读)要么由约束在生成时保证、要么由 driver 在驱动前检查;cocotb 则把合法性检查直接写进激励协程的 if 条件里——没有独立的「事务」层,激励生成和信号驱动是同一个协程。这正是过程式路线的特点:层数更少,但规则与执行缠在一起。
二、SV 侧写法:constraint 块把规则声明出来
SystemVerilog 的约束随机以「事务类」为单位。同一个需求写成 SV 大概是这样(讲解用代码,不在本次开源环境实跑——Icarus Verilog 11.0 不支持约束求解,这句边界后文还会展开):
class fifo_txn;
  rand bit       do_write;   // 本拍是否发起写
  rand bit       do_read;    // 本拍是否发起读
  rand bit [7:0] wdata;      // 写入数据

  // 需求 1:发不发的概率分布
  constraint c_prob {
    do_write dist { 1 := 8, 0 := 2 };  // 80% 写
    do_read  dist { 1 := 7, 0 := 3 };  // 70% 读
  }
  // 需求 3:数据均匀分布(rand 默认即均匀,显式写出仅供阅读)
  constraint c_data { wdata inside {[8'h00:8'hFF]}; }
endclass读这段代码注意三件事。第一,dist { 1 := 8, 0 := 2 } 这种权重分布就是需求 1 的直接翻译——你没有写「每拍掷骰子」,而是声明「do_write 取 1 的权重是 8」;怎么采出符合这个权重的序列是求解器的事。第二,inside 声明取值区间,越界值在数学上就被排除了,不存在「生成了再检查再丢弃」的浪费。第三,也是最关键的:合法性与激励正交。满不写、空不读这类时变约束没法写死在类里(它们依赖 DUT 当前状态),SV 里的标准做法是 driver 每拍先采样 full/empty,只在条件满足时才消费一个 do_write==1 的事务——或者更高级一点,用 constraint_mode 动态开关约束。无论哪种,「规则」和「驱动」在代码里是两个对象。
这种声明式风格的威力在需求变复杂时才真正显现。假设需求加一条「连续写不超过 4 拍,避免突发撑爆记分板」——SV 里加一行软约束即可:
constraint c_burst { soft burst_len <= 4; } // 软约束可被覆盖求解器会全局协调所有约束,产出的每个事务同时满足概率分布、区间、突发上限。cocotb 里实现同一条,你得在协程里维护一个计数器、手动退避——能写,但规则越叠越多时,命令式代码的可读性会快速劣化。这就是 SystemVerilog 约束随机验证入门 强调的:CRV 的核心资产是「规则库」,声明式让规则库成为一等公民。而当约束写冲突、求解失败时,排查本身也有一套方法论,见 约束求解失败怎么调——那种「randomize() 返回 0」的痛苦是 cocotb 路线完全没有的。
代价也很直白:约束求解器是商业仿真器的核心卖点之一。Icarus Verilog 11.0 只支持到 SV 的很小一个子集,dist、求解器、covergroup 都不在其内;Verilator 近年才开始逐步支持 randomize 基础能力。也就是说纯开源栈走不通声明式这条路,这是本篇必须实跑 cocotb 侧的直接原因。
三、cocotb 侧写法:Python 把规则写成控制流
同一需求在 cocotb 里的实现,是本次真实运行的代码(完整源码见文末代码获取)。writer 协程长这样:
rng = random.Random(20261020)   # 需求 4:固定种子,回归可复现

async def writer():
    sent = 0
    while sent < n_tx:
        await FallingEdge(dut.wclk)          # 负沿采样/驱动,避开 NBA 竞争
        if int(dut.full.value) == 0 and rng.random() < 0.8:   # 需求 1+2
            v = rng.randrange(256)           # 需求 3:均匀分布
            dut.wdata.value = v
            dut.wr_en.value = 1
            written.append(v)
            sent += 1
        else:
            dut.wr_en.value = 0
与上一节的 SV 代码逐条对照,能看到过程式路线把同样的四条需求翻译成了什么:
| 需求 | SV constraint(声明式) | cocotb random(过程式) |
|---|---|---|
| 发不发 0.8/0.7 | dist {1:=8, 0:=2} 权重声明 | rng.random() < 0.8 每拍现掷 |
| 满不写/空不读 | driver 采样标志后才消费事务 | if full==0 and ... 写进激励协程 |
| 数据均匀 | rand bit [7:0] 默认均匀 | rng.randrange(256) |
| 可复现 | +ntb_random_seed 命令行种子 | random.Random(20261020) 显式种子源 |
| 记分板 | scoreboard 组件/UVM analysis port | Python 两个 list 末尾一句 assert |
这张表最右边一列的共性是「全部显式」:概率是显式的比较运算,合法性是显式的 if,种子是显式的对象。好处是没有黑盒——激励怎么来的,读代码一眼到底,调试时不用理解求解器行为;坏处是规则多了之后缠在控制流里,改一条约束要动协程逻辑,且这套代码无法被覆盖率工具反向利用(SV 的 covergroup 能直接对 constraint 采样统计命中,cocotb 侧覆盖率要自己记账)。
rng = random.Random(20261020) 这一行值得单独说。cocotb 本身每次运行也会播一个全局种子(本次日志里是 Seeding Python random module with 1793122009),但测试代码里自建一个固定种子的 Random 实例,意味着激励序列与全局种子解耦——重跑同一仓库同一命令,200 笔激励逐拍一致。可复现性在两条路线里都是回归的保命绳,只是 SV 靠命令行传种子、cocotb 靠代码里写种子源。
四、实测:cocotb 侧随机回归全绿
铺垫到此为止,下面是 cocotb 侧在 async-fifo 上的真实回归结果。被测 DUT 是 8 位宽、16 深度的异步 FIFO(格雷码指针 + 两级同步,结构原理见 异步 FIFO 的 cocotb 验证实测),回归含两条用例:single_write_read 冒烟与 random_back_to_back 随机压力——后者就是本文第三节那段 writer/reader 协程,写侧 0.8 概率、读侧 0.7 概率、200 笔 token 背靠背穿越 6 ns / 9 ns 两个异步时钟域。
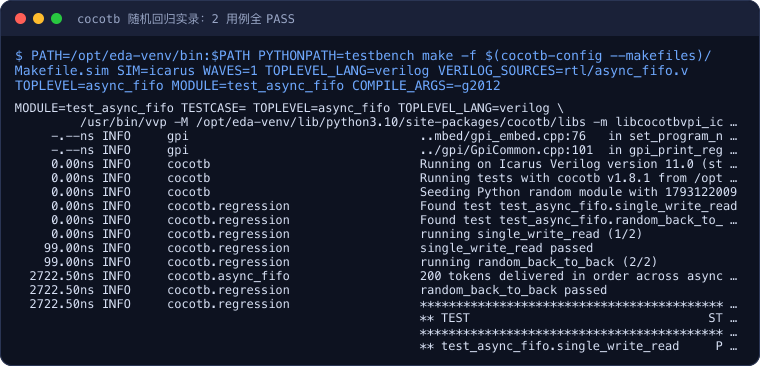
这段实录自上而下读三层:开头两行版本行确认运行环境是 Icarus Verilog 11.0 加 cocotb 1.8.1;随后 Seeding Python random module with 1793122009 是框架级种子,而本文的激励由代码里独立的固定种子源驱动,两层互不干扰;中间 200 tokens delivered in order across async clocks OK 是 Python 断言通过后打的一句话——200 笔数据在两个异步时钟域之间搬运,顺序与内容逐笔全等;最下面的汇总表 TESTS=2 PASS=2 FAIL=0 SKIP=0 给出最终判定,随机用例仿真 2623.50 ns、真实耗时 0.10 秒。
把关键的用例执行链原样摘录一段:
0.00ns INFO     cocotb.regression                  Found test test_async_fifo.single_write_read
0.00ns INFO     cocotb.regression                  Found test test_async_fifo.random_back_to_back
0.00ns INFO     cocotb.regression                  running single_write_read (1/2)
99.00ns INFO     cocotb.regression                  single_write_read passed
99.00ns INFO     cocotb.regression                  running random_back_to_back (2/2)
2722.50ns INFO     cocotb.async_fifo                  200 tokens delivered in order across async clocks OK
2722.50ns INFO     cocotb.regression                  random_back_to_back passed
** TESTS=2 PASS=2 FAIL=0 SKIP=0                      2722.50           0.18      15448.91  **
这次回归对「约束随机」这个主题证明了什么?写比读快(0.8 对 0.7)意味着 FIFO 会被逐渐填满、full 反压反复生效;读侧随机停顿又让 FIFO 反复回到接近空——空满两个边界在一次回归里被随机流量反复穿越,这正是定向序列难以系统性覆盖的工况。200 笔零丢失零乱序,说明过程式随机在这个规模上完全够用:激励质量不输,成本是零(Icarus 开源),耗时 0.18 秒。
五、怎么选:边界说清楚
两条路不是替代关系,按团队栈和验证规模选:
- 选 SV constraint:有商业仿真器、验证环境基于 UVM(见 UVM 组件与 phase 机制)、规则复杂到需要声明式管理(几十上百条约束互相作用)、需要 covergroup 做覆盖率闭环。规则库资产化的团队没有第二条路。
- 选 cocotb random:开源栈或个人项目、DUT 规模中小、激励规则用几页 Python 写得清、团队 Python 比 SV 熟。本实验证明它在 FIFO 级 DUT 上能做到严肃的可复现随机回归。
- 诚实的能力缺口:cocotb 路线缺三样东西——约束求解(复杂约束组合靠手写枚举不现实)、功能覆盖率原生支持(要自行统计或借助第三方)、事务层抽象(激励与驱动缠在协程里)。这些缺口在 SoC 级验证里是致命的,在模块级验证里大多可以忍。
本次实验自身的边界也要交代:SV 侧的 constraint 代码是写法讲解,未在开源环境实跑(Icarus 不支持求解器,前文已述);cocotb 侧回归覆盖的是功能正确性(数据完整性、空满反压),不覆盖亚稳态这类仿真器不可见的物理效应,也不做拍级时序契约的断言检查。
这一篇在知识体系里的位置
- 方法论前导:SystemVerilog 约束随机验证入门(CRV 思想与 covergroup 闭环)与 约束求解失败怎么调(声明式路线特有的排错面);
- 同 DUT 深文:异步 FIFO 的 cocotb 验证实测(本文复用其 RTL 与测试骨架,那篇讲 FIFO 验证本身,本文讲随机激励的两条实现路线);
- 横向同类:AXI-Lite 从机的 cocotb 自检回归(总线协议侧的 cocotb 写法);
- 环境框架:UVM 组件与 phase 机制(声明式路线所依托的商业验证环境骨架)。
一句话总结
约束随机验证的需求是语言中立的——发不发随机、发了必须合法、数据均匀、序列可复现。SystemVerilog 用 constraint 块把规则声明给求解器,适合规则库资产化的商业验证环境;cocotb 用 Python random 把规则写进协程控制流,开源栈零成本可跑。本篇在 async-fifo 上实跑 cocotb 侧回归:固定种子驱动 200 笔随机背靠背读写穿越 6/9 ns 异步时钟,空满边界被随机流量反复穿越,TESTS=2 PASS=2;SV 侧因开源工具链不支持约束求解,只做写法对照,边界如实标注。
实验环境
- 机器/系统:云主机 16C32G / Ubuntu 22.04(eda-golden-v1 镜像)
- 工具版本:cocotb 1.8.1 + Icarus Verilog version 11.0 (stable)(版本行照抄日志:
Running on Icarus Verilog version 11.0、Running tests with cocotb v1.8.1) - 日期:2026-10-28
- 完整命令:
cd labs/async-fifo
PATH=/opt/eda-venv/bin:$PATH PYTHONPATH=testbench \
  make -f $(/opt/eda-venv/bin/cocotb-config --makefiles)/Makefile.sim \
  SIM=icarus WAVES=1 TOPLEVEL_LANG=verilog \
  VERILOG_SOURCES=rtl/async_fifo.v TOPLEVEL=async_fifo \
  MODULE=test_async_fifo COMPILE_ARGS=-g2012
代码获取
完整 RTL、cocotb 测试与 Makefile 已同步到公开仓库:geek-doc.cn/experiments/sv-constraint-random-vs-cocotb,克隆后进入该目录执行 make run(需 iverilog 与装好 cocotb 的 Python 环境,Makefile 默认假设 cocotb 在 /opt/eda-venv,本地按实际 venv 路径调整)即可复现本文全部结果。