消抖滤波验证:随机抖动注入、稳定窗断言与边界时长遍历
更新时间:2026-09-30。这是验证入门长尾篇,和 计数器边界值验证:最小值、最大值与回绕、状态机验证:状态覆盖与非法迁移 同属「小模块、深验证」系列。消抖滤波器(debounce filter,把机械按键抖动的毛刺信号整成干净电平的小模块)逻辑往往不到五十行,却是新手练「时序窗口类断言」的最好靶子——它的全部难点都集中在「时间」这一个维度上。
本文要回答的问题
- 真实按键的抖动长什么样,激励模型怎么造才不算「自欺欺人的定向激励」?
- 稳定窗(stable window)检查的断言怎么写,差一拍算不算 bug?
- 抖动时长恰好等于消抖时间、少一拍、多一拍时,DUT 应该输出什么?
- 消抖时间可配时,参数边界怎么遍历才算到位?
一、先把规约钉死:什么算「抖」,什么算「按」
验任何东西之前先写行为规约。典型消抖滤波器的约定是:输入 btn_in 出现电平变化后,只有当新电平连续稳定 DEB_TIME 个时钟周期,输出 btn_out 才跟随翻转;稳定期间若输入又跳回去,内部稳定计数器清零重来。也就是说,btn_out 是 btn_in 的「延迟且净化」版本,毛刺被吃掉,真实按键被延后 DEB_TIME 拍确认。
这里有一个规格书必须写清、验证必须照做的判定点:稳定计数从「输入翻转的当拍」还是「下一拍」开始数?两种实现都对,但边界行为差一拍。验证的立场和 计数器边界值验证:最小值、最大值与回绕 一样——不允许「仿真看看哪种实现对就按哪种」,规格先给答案,断言照规格写。
二、随机抖动模型:别把激励写成「礼貌的毛刺」
最常见的验证失败不是 DUT 错了,而是激励太干净:测试平台用 repeat(5) @(posedge clk) btn_in = ~btn_in; 翻转几次这种「礼貌毛刺」,DUT 随便写都能过。真实机械按键的抖动有两个特征:每次抖动持续时间随机(典型 1ms~10ms,折成时钟拍数随主频而变)、抖动次数随机(弹起 3~20 次不等),而且最后一次翻转后才是真正稳定的电平。
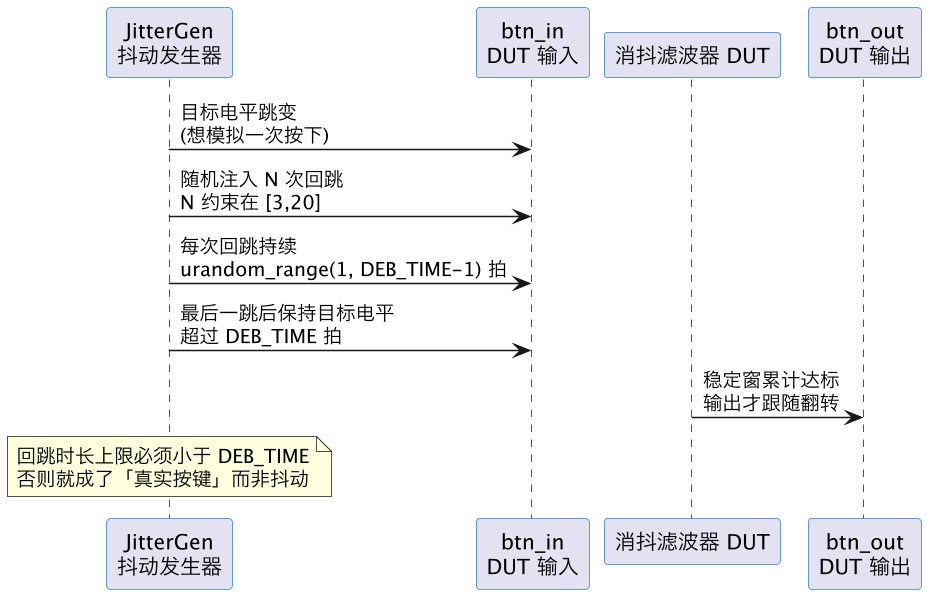
这张图就是激励模型的全貌。关键约束在底部那条注释:单次回跳的持续时间必须严格小于 DEB_TIME,否则按规约这就是一个「短按键」,DUT 理应输出翻转——激励模型把「抖动」和「短按键」混为一谈,scoreboard 就会报一堆假错。SystemVerilog 实现用一个 task 就够了:
task automatic inject_press(int unsigned deb_time);
  int bounce_times;
  bounce_times = $urandom_range(3, 20);
  btn_in <= 1'b1;                       // 目标电平:按下
  repeat (bounce_times) begin
    int bounce_len;
    bounce_len = $urandom_range(1, deb_time - 1);  // 关键:小于稳定窗
    repeat (bounce_len) @(posedge clk);
    btn_in <= ~btn_in;
    repeat ($urandom_range(1, deb_time - 1)) @(posedge clk);
    btn_in <= ~btn_in;
  end
  btn_in <= 1'b1;                       // 最后停在目标电平
endtask
这套「目标电平 + 随机回跳 + 末次保持」的三段式结构,和 约束随机验证入门:随机化与约束 里讲的「随机化要带着约束随机」是同一原则——纯随机长度会把大量激励浪费在非法空间,约束把每一分仿真时间都花在边界附近。
三、稳定窗检查:一对断言夹出一拍不差
消抖滤波验证的断言密度集中在稳定窗上,写法和看门狗超时窗口是同一套路:一条「不得早翻转」,一条「到点必翻转」,把窗口从两侧夹死。
// 输入稳定不满 DEB_TIME 拍,输出绝不允许翻转
ap_no_early_follow: assert property (
  @(posedge clk) disable iff (!rst_n)
  $changed(btn_in) |-> not (##[0:DEB_TIME-1] $changed(btn_out))
);

// 输入连续稳定 DEB_TIME 拍后,输出必须跟随
ap_must_follow: assert property (
  @(posedge clk) disable iff (!rst_n)
  ($stable(btn_in))[*DEB_TIME] ##1 $stable(btn_in) && (btn_in != btn_out)
    |-> ##[0:1] $changed(btn_out)
);

// 毛刺被吃掉:回跳总时长小于 DEB_TIME 的脉冲不得引起输出变化
ap_glitch_killed: assert property (
  @(posedge clk) disable iff (!rst_n)
  $rose(btn_in) ##1 (!btn_in)[*1] ##[0:DEB_TIME-2] $rose(btn_in)
    |-> not ($changed(btn_out))
);三条断言各管一件事:第一条钉窗口下沿(早一拍都不行),第二条钉窗口上沿(晚一拍也不行),第三条专抓「毛刺泄露」——有些实现忘了在输入回跳时清零稳定计数器,抖动期间计数器「断断续续地累加」,抖动总次数够多就能把输出推过去。第三条断言配合第二节的随机抖动激励,基本一抓一个准。断言写法的基础(disable iff、重复符、蕴含)见 SystemVerilog 断言(SVA):写法和常见误区。
四、边界时长遍历:把临界值一网打尽
断言是连续看守,定向用例则负责把离散边界一个个踩实。设 DEB_TIME=16,按下表铺开,边界两侧各打一格:
| 用例 | 输入行为 | 预期输出 |
|---|---|---|
| 毛刺短 1 拍 | 脉冲持续 DEB_TIME-1 拍 | 不翻转,计数器清零 |
| 恰好到边界 | 脉冲持续 DEB_TIME 拍 | 依规格判定(多数设计翻转,须写明) |
| 超过边界 1 拍 | 脉冲持续 DEB_TIME+1 拍 | 翻转 |
| 边界当拍回跳 | 稳定到第 DEB_TIME-1 拍时回跳 | 不翻转,重新计数 |
| 密集连抖 | 20 次回跳、每次 1~15 拍随机 | 不翻转 |
| 最短真按键 | 电平保持 DEB_TIME 拍后松开 | 输出恰好翻转一次 |
| 消抖时间为 1 | DEB_TIME=1 重配 | 近似直通,无组合毛刺 |
表里「边界当拍回跳」一行是评审时最容易含糊的点:稳定计数器已经数到 15、还差 1 拍达标时输入跳回去了,是清零还是保留?规格必须给明确答案。这和 中断清除验证:置位、清中断与丢失场景 里「置位与清除同拍到达算哪个」的竞态用例是同一类问题——时间维度上的临界事件,不允许靠仿真撞运气。
五、参数化与覆盖率:确认回归真的打到过
消抖时间可配的设计,DEB_TIME 本身就是验证对象的一部分。参数边界至少扫三档:最小值 1(直通行为)、典型值(如 16)、最大值(寄存器全 1,检查计数器位宽不截断)。每档都重跑第四节的用例表——用参数化测试平台把 DEB_TIME 做成 plusarg 或配置对象,一次编译多次回归。
功能覆盖率则负责回答「随机激励到底打没打到边界」。covergroup 里对单次抖动持续拍数建 bins:[1]、[2:DEB_TIME-2]、DEB_TIME-1、DEB_TIME(短按键档)、[DEB_TIME+1:$],再和「输出是否翻转」做 cross。 bins 写法见 covergroup 采样:coverpoint 与 bins 实战。DEB_TIME-1 和 DEB_TIME 这两个相邻 bin 是灵魂——回归报告里只要它们是空的,随机约束就还没调好,断言再绿也不能收工。
这一篇在知识体系里的位置
- 同系列姊妹篇:计数器边界值验证:最小值、最大值与回绕 解决计数本体边界,状态机验证:状态覆盖与非法迁移 解决迁移覆盖,本篇把「时间窗口」这一类边界单独讲透。
- 激励方法上游:约束随机验证入门:随机化与约束 是第二节随机抖动模型的方法论来源。
- 断言与覆盖率基本功:SystemVerilog 断言(SVA):写法和常见误区 与 covergroup 采样:coverpoint 与 bins 实战 分别支撑第三、五节的写法。
总结
消抖滤波验证的核心是把「时间」这一个维度验到一拍不差:激励端用「目标电平 + 约束随机回跳 + 末次保持」的三段式抖动模型逼近真实按键,回跳时长严格约束在稳定窗之内;检查端用「不得早翻转 + 到点必翻转 + 毛刺必被吃」三条 SVA 断言把稳定窗从两侧夹死;定向用例把 DEB_TIME±1、边界当拍回跳、最短真按键、参数极值全部踩一遍;最后用 covergroup 确认 DEB_TIME-1 与 DEB_TIME 两个相邻 bins 在回归里真实命中——做到这些,那颗「逻辑不到五十行」的小滤波器才算真的验完了。