SPI Dual/Quad IO 验证:命令-地址-数据三阶段宽度切换的验证点与模式跃迁检查
更新时间:2026-10-05。SPI Dual/Quad IO 验证是外设接口验证里最容易和 SPI 四种模式验证 混淆的一类活:后者管的是 CPOL/CPHA 决定的采样沿与空闲电平,答案在示波器上;Dual/Quad 管的是另一条正交维度——一条事务内部,命令、地址、dummy、数据四个阶段分别用几根线传,宽度在事务中途切换时引脚方向、时序计数、数据拆分重组全要跟着变。四模式回答「每个比特怎么采」,Dual/Quad 回答「每个阶段用几条车道」。真实项目里大量硅后 bug 出在两个维度的交叉点上:模式 0 下全对,模式 3 加 Quad 读就出数据错位。本篇把 Dual/Quad 模式下宽度切换的验证点拆开讲清楚,最后划清与四模式篇的协作边界。器件侧行为建模与 XIP 系统层验证请配合 SPI flash 验证 阅读。
本文要回答的问题
- Dual/Quad SPI 的一条事务里宽度是怎么分阶段切换的,控制器内部有哪几处必须跟着切换的逻辑?
- 阶段宽度矩阵里哪些组合是验证重点,dummy cycle 为什么是出错重灾区?
- IO 引脚方向翻转(MOSI/MISO 变 IO0-IO3)在验证环境上要多建什么东西?
- QE 位(Quad Enable)配置、模式跃迁、XIP 连续读这三类动态场景有哪些独有验证点?
- Dual/Quad 验证和四模式验证的分工边界在哪,覆盖率怎么合并才算收敛?
一、一条事务的四段宽度:验证对象的重新定义
标准 SPI(Single IO)里,命令、地址、数据全部走 MOSI 一根线发、MISO 一根线收,控制器内部就是一个 8 位移位寄存器打天下。Dual/Quad 模式把这条单车道扩成多车道:Dual 用 IO0/IO1 两根线、Quad 用 IO0-IO3 四根线并行传输,同样 32 个时钟能搬 4 倍数据。但协议没有粗暴地「全程四线」,而是按阶段定义宽度——以典型的 Quad Read(EBh)为例:命令字节走单线(所有器件兼容的入口),地址字段走四线,随后 4-6 个 dummy 周期走四线(此时主机不驱动数据,留给器件准备输出),数据阶段四线由器件驱动回主机。一条事务内部宽度切了一次(命令到地址)、方向翻了一次(dummy 末尾主机释放总线、器件接管),这两个切换点就是 Dual/Quad 验证的主战场。
控制器内部跟着切换的逻辑至少有四处:位计数器(每阶段剩余时钟数 = 该阶段位数 / 线宽)、移位寄存器的拆分重组(一个地址字节要拆成 2 拍 Quad 数据,高低半字节与 IO 线的映射顺序)、IO 方向控制(输出使能信号的逐阶段翻转)、以及采样点逻辑(输入阶段对四根线同时采样)。任何一处没跟着阶段走,表现就是数据整体错位——而且这种错位往往是稳定的、可复现的,实验室里「读出来 ID 不对」背后常常不是信号质量问题而是阶段宽度计数差了一拍。
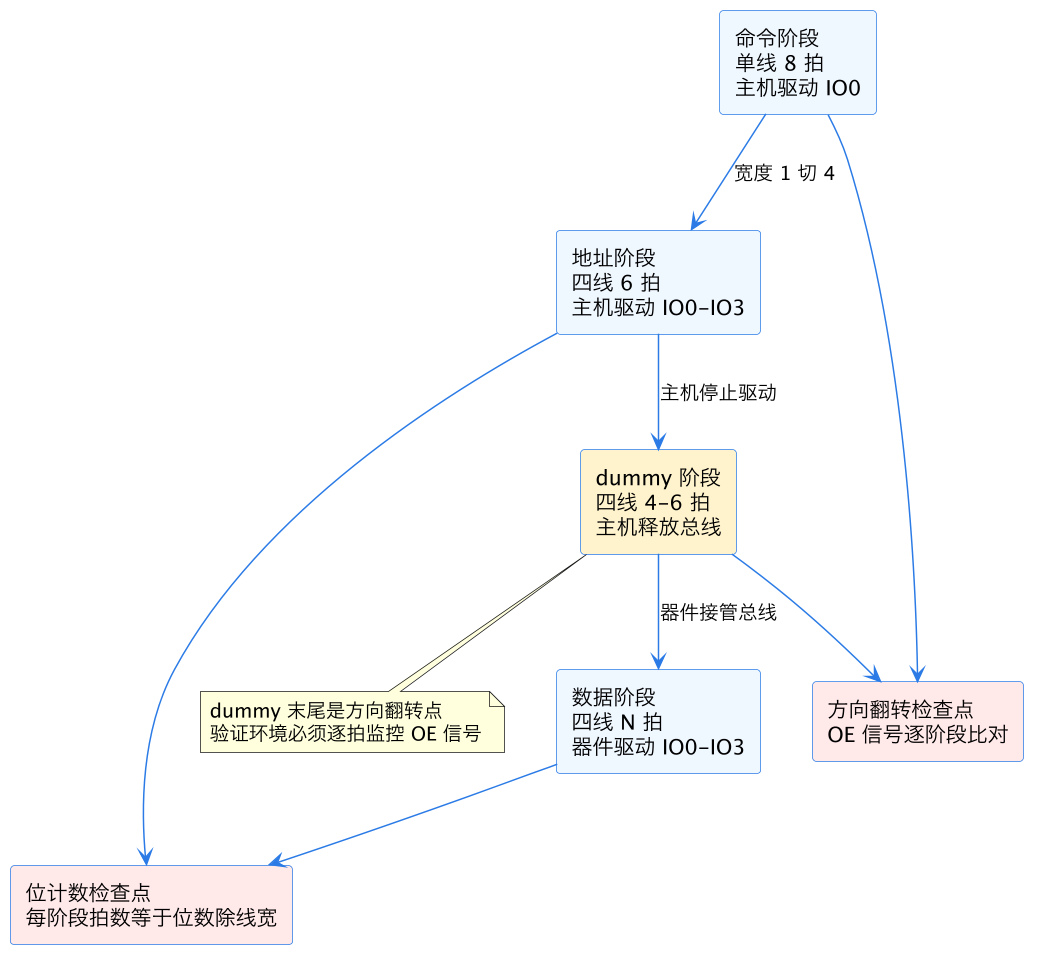
上图是 Quad Read 事务的四段结构和两个核心检查点:蓝色主链路是阶段迁移,黄色 dummy 阶段是方向翻转的发生地,两个红色检查器分别盯 OE(输出使能)逐拍行为和每阶段的位计数。这张图也是验证环境搭建的图纸——monitor 不能只对比最终读出的数据,必须能在阶段边界上采样控制器的内部计数与方向信号,否则「数据错位一拍」这类 bug 只能看到现象、定不到阶段。
二、阶段宽度矩阵:验证点从组合爆炸里挑重点
主流 SPI flash 命令的宽度组合有六类:1-1-1(标准读 03h)、1-1-2(Dual Output Read 3Bh)、1-2-2(Dual IO Read BBh,地址也走双线)、1-1-4(Quad Output Read 6Bh)、1-4-4(Quad IO Read EBh)、4-4-4(QPI 模式,连命令都走四线)。写法上还有 Quad Page Program(32h,1-1-4)等。记号「命令宽度-地址宽度-数据宽度」里每一段的取值都独立,组合起来就是一张矩阵——全组合随机不是不可以,但回归预算有限,验证点要按风险排序。
| 命令类型 | 宽度记号 | dummy 拍数 | 验证优先级 | 主要风险点 |
|---|---|---|---|---|
| 标准读 03h | 1-1-1 | 0 | 低,回归基线 | 无,作为对照组 |
| Dual Output 3Bh | 1-1-2 | 8 | 中 | 数据双线拆分顺序 |
| Dual IO BBh | 1-2-2 | 4 | 高 | 地址双线加 dummy 变短 |
| Quad Output 6Bh | 1-1-4 | 8 | 中 | 数据四线半字节映射 |
| Quad IO EBh | 1-4-4 | 4-6 | 最高 | 地址四线、dummy 可配、方向翻转 |
| QPI 模式 | 4-4-4 | 按命令 | 高 | 命令也四线,入口时序完全不同 |
| Quad Page Program 32h | 1-1-4 | 0 | 高 | 写方向四线,无 dummy 参照 |
表里三条风险规律值得展开。第一,dummy 拍数随命令变化且可配:很多器件的 EBh 允许通过配置寄存器把 dummy 从 6 拍改成 4 拍以提高带宽,控制器和器件必须配置一致——验证点不是「dummy 对不对」,而是「控制器 dummy 配置与模型配置不一致时是否被检出」。让模型按 4 拍响应、控制器按 6 拍等,采到的就是全错位数据,scoreboard 必须报红而不是放过。第二,QPI 模式改变事务入口:普通 Quad 命令仍以单线发命令字节,QPI 则从第一个比特就是四线——控制器从 Standard SPI 状态切进 QPI 需要先发 Enter QPI 命令(38h),这条「模式入口命令本身走单线、之后全部四线」的跃迁序列是独立的定向用例。第三,写方向无 dummy 参照:Quad Page Program 数据阶段主机驱动四线,没有 dummy 做缓冲,命令到数据的宽度切换紧贴发生,方向保持输出但线数从 1 跳 4——和读路径的验证点不共享,要单独打。
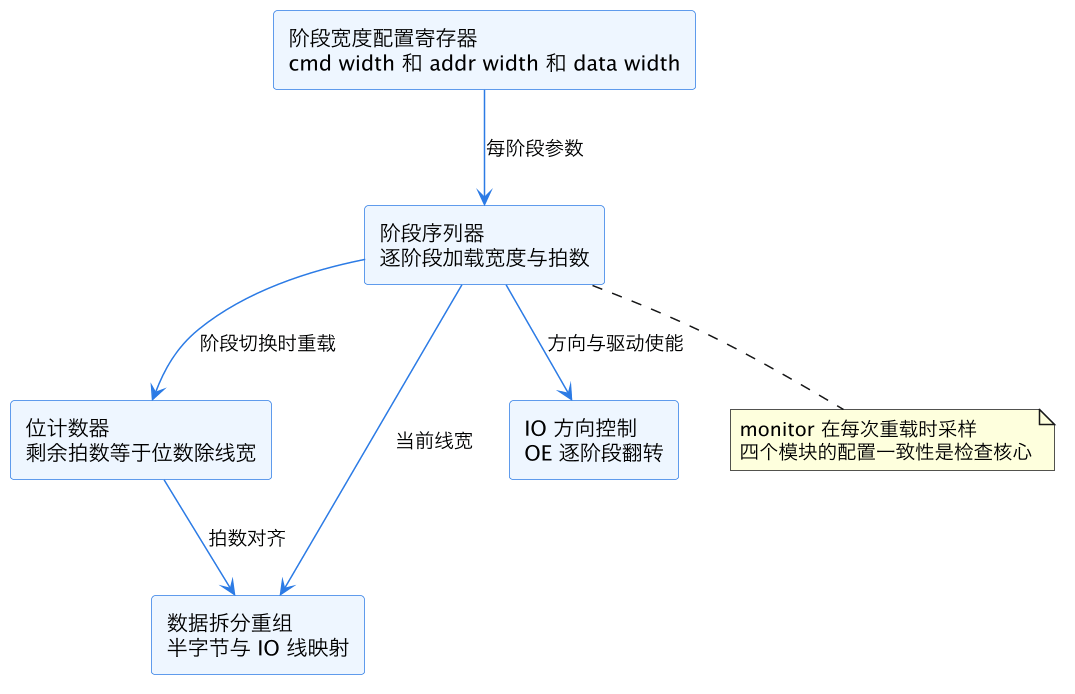
上图是 Dual/Quad 控制器内部必须协同的四个模块:配置寄存器把三段宽度交给阶段序列器,序列器在每个阶段边界重载位计数器、通知数据通路换拆分模式、翻转 OE。验证环境的 monitor 要挂在「每次重载」这个事件上——四个模块在同一边界拿到的新参数必须互相一致(比如数据阶段宽度 4 时,计数器按除以 4 计、拆分器按半字节拆、OE 按四线全配置),任何一个模块滞后一拍,外部表现就是周期性错位。把一致性检查写成 SVA 断言挂在阶段切换信号上,比事后对数据波形高效一个数量级,断言写法沿用 SVA 断言实践 的 disable iff 范式即可。
三、IO 方向翻转:验证环境要多建的东西
Single IO 时代,MOSI 永远是主机输出、MISO 永远是主机输入,验证环境的 driver 和 monitor 方向是写死的。Dual/Quad 下 IO0-IO3 是双向脚:命令和地址阶段主机驱动,dummy 期间双方都不驱动(总线靠上拉保持),数据阶段器件驱动。这一个变化给验证环境加了三个硬性要求。
第一,driver 必须支持逐阶段方向切换,而且切换点要和控制器 OE 精确对齐——driver 早一拍驱动会和中途的控制器输出打架(总线竞争),晚一拍释放则 dummy 期间总线被两边驱动。UVM 环境里通常用一个阶段状态变量控制 interface 的 oe 信号,这个控制逻辑本身就是要被验证的,不能假设它对。第二,monitor 必须能识别总线悬空期:dummy 阶段四根线是高阻加上拉,采样值恒为 1,monitor 若把这当成器件数据去比对就会误报;反过来,如果数据阶段开始后总线仍为全 1 超过一个阈值拍数,说明器件根本没接管——这是一个独立的「方向翻转失败」检查点,比数据内容比对更早报红。第三,scoreboard 的数据重建要按宽度重组:Quad 数据阶段每个时钟采 4 比特,两个字节分散在 4 拍里,高低半字节在 IO 线上的映射顺序(惯例是第一拍的高半字节放 IO3-IO0 对应目标字节的 bit7-bit4)一旦控制器和模型理解不一致,读出来的数据是半字节交换的——这种 bug 用「读 ID」测不出来(ID 碰巧对称),必须用带不对称图案的定向数据序列(0xA5、0x3C 这类)才能暴露。
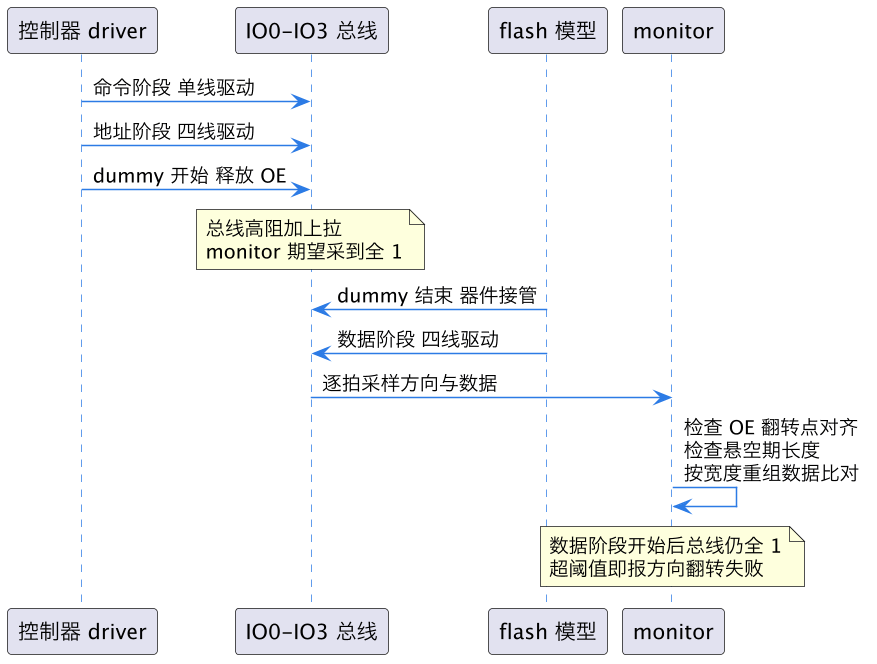
这张时序图把一次 Quad 读的方向接力画了出来:driver 在 dummy 起点释放总线,模型在 dummy 终点接管,monitor 全程逐拍采样并做三件事——翻转点对齐检查、悬空期长度检查、按宽度重组后的数据比对。注意图里 monitor 的两个判据是独立的:翻转点错位报「时序 bug」,数据重组错报「映射 bug」,归因粒度直接决定排查效率。真实项目里把这两类混在一个「数据比对失败」里的环境,定位一次错位 bug 平均要两天;拆开后是半小时。
四、动态场景:QE 位跃迁、模式切换与 XIP 连续读
静态宽度检查打完,真正的深水区在动态场景——宽度配置不是复位时设一次就完事,运行中会变。
QE 位跃迁是第一个必打场景。几乎所有 Quad flash 出厂时 QE 位(状态寄存器 2 的 bit1)为 0,IO2/IO3 脚此时是 WP#/HOLD# 功能;主机必须先发写使能、再写状态寄存器 2 把 QE 置 1,引脚才真正变成数据脚。这条配置链给验证出了三道题:QE 未置位时控制器发 Quad 命令,器件行为是忽略还是错乱(模型要按 datasheet 建准,控制器侧的期望要一致);写 QE 的寄存器写事务本身是单线的,控制器要保证「写完 QE 之后的第一条 Quad 命令」之前配置已生效——真实 bug 是控制器在 QE 写事务的 WIP 轮询未完成时就发了 Quad 读,引脚还是 HOLD 功能,数据全丢;QE 置位后 WP#/HOLD# 保护功能失效,软件层如果依赖硬件写保护,这里有个系统级语义变化要显式验证。
模式切换中插是第二个场景:程序运行中把读命令从 1-1-1 升级到 1-4-4(比如初始化用标准读、初始化完切 Quad 加速),切换瞬间如果 SPI 总线上还有未完成的事务,控制器要么等它完成要么干净中止重发——「前一事务的数据阶段后半截被按新宽度计数」是这里最阴的 bug,只在切换与事务重叠时触发,定向用例必须刻意构造重叠时序。
XIP 连续读是第三个场景:Quad IO Read 支持「连续读模式」——第一次发完整命令,后续事务在地址字段里带一个模式确认半字节(M5-M4 = 10),就可以跳过命令字节直接发地址,省 8 拍。验证点是确认半字节的设置与退出:确认位置位后下一条事务确实不带命令、模型按「上一命令延续」解析;退出连续读(确认位清零或 CS 行为变化)后下一条事务恢复完整格式。XIP 控制器在取指流量驱动下会高频进出连续读,「该退出时没退出」会导致 flash 把命令字节当地址解析——系统层表现为取指执行到乱码,这类 bug 的系统级复现路径在 SPI flash 验证 的 XIP 章节有完整展开,本篇只管信号层的确认位协议正确性。
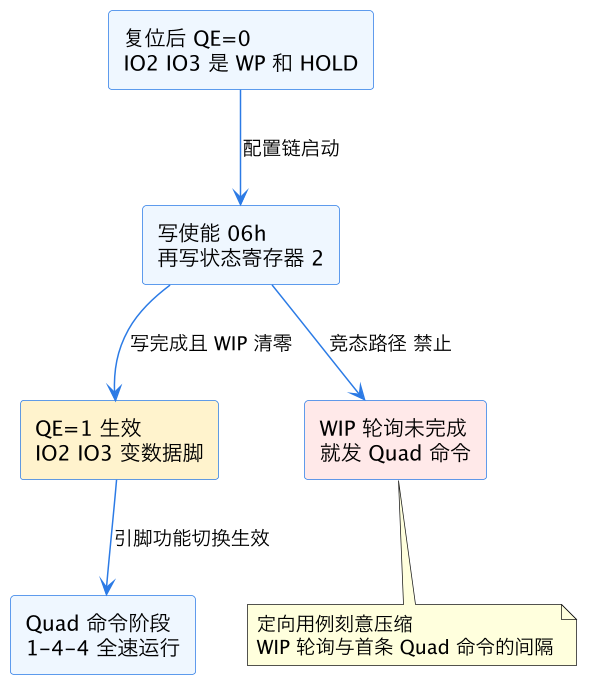
上图是 QE 配置链的状态迁移与竞态路径:蓝色是正常的「写使能到 QE 生效到 Quad 运行」链路,红色是从 WEN 直接跳 Quad 命令的非法捷径。定向用例的写法就是把这个竞态做成时序扫描——首条 Quad 命令相对 QE 写事务完成的间隔从 0 拍扫到几十个拍,每个间隔点检查控制器是拒绝、等待还是错误发送。这个扫描用约束随机很难命中(间隔要刻意压小),必须定向。
五、与四模式验证的分工边界和覆盖率合并
最后划清边界,避免两套验证互相重复或互相漏。四模式验证管比特级时序:CPOL 决定空闲电平、CPHA 决定采样沿,四个模式组合在单线 Dual Quad 下都成立——它的检查器是「在 SCK 的哪个沿采数据、建立保持时间够不够」。Dual/Quad 验证管事务级宽度:阶段划分、位计数、方向翻转、拆分重组——它的检查器是「这个时钟沿上该有几根线有效、谁在驱动」。两个维度正交:一条 Quad 读在模式 0 和模式 3 下都要过,宽度检查逻辑不变,变的只是采样沿。
工程上的分工建议:四模式的 monitor 复用到 Dual/Quad 环境里(采样沿检查与宽度无关),但 Dual/Quad 的阶段检查器独立建设,不复用四模式的任何东西——因为四模式环境里没有「阶段」概念,硬复用只会把两套语义搅在一起。覆盖率合并的策略是交叉:mode(4 种)乘 命令宽度组合(6-7 类)乘 dummy 配置(2-3 档)的 cross coverage,全交叉是几十个点,配合地址边界、数据图案、动态切换场景,一次完整回归的量级在几百条用例,这在门级仿真前必须收满。覆盖空洞分诊的方法论直接沿用 覆盖率驱动测试分诊:按 cross 空洞反推激励,优先补「模式 3 乘 Quad IO 乘短 dummy」这类高风险交叉点。
| 维度 | 四模式验证 | Dual/Quad 验证 | 交叉点 |
|---|---|---|---|
| 检查对象 | 采样沿与空闲电平 | 阶段宽度与方向 | 都要全模式跑 |
| monitor 核心 | SCK 沿对齐 | 阶段边界计数与 OE | 同挂一条总线 |
| 典型 bug | 建立保持违例 | 数据错位、半字节交换 | 模式 3 下 Quad 错位 |
| 覆盖率轴 | CPOL CPHA 组合 | 宽度组合和 dummy 档位 | cross 合并 |
这一篇在知识体系里的位置
本篇是 chip-design/verification 目录外设接口验证线的一篇 S 层文,主关键词 SPI Dual Quad IO 验证。横向与 SPI 四种模式验证 正交互补——那一篇管比特级采样时序,本篇管事务级宽度切换,两者的覆盖率按「模式乘宽度组合」交叉合并才算收敛。向上衔接 SPI flash 验证:本篇解决「线用对了吗」,那一篇解决「器件行为真不真、XIP 流量扛不扛得住」,Quad 模式下 XIP 连续读的确认位协议是两边共同覆盖的接缝。方法论上复用 SVA 断言实践 的接口契约写法和 覆盖率驱动测试分诊 的按洞反推激励。这套「阶段宽度加方向翻转加动态跃迁」的验证框架可直接平移到 QSPI PSRAM、OSPI、xSPI 等更宽接口的验证,只需替换阶段定义与确认位语义。
总结
SPI Dual/Quad IO 验证的对象是「一条事务内命令、地址、dummy、数据四个阶段的宽度切换与方向翻转」:验证环境要建出阶段宽度矩阵(1-1-1 到 4-4-4 六类组合)、在阶段边界上检查位计数器、拆分重组与 OE 信号的三方一致性、用不对称数据图案暴露半字节映射错误、用 monitor 逐拍识别 dummy 悬空期与方向翻转失败;动态场景必打 QE 位配置链竞态、模式切换中插、XIP 连续读确认位这三类定向用例;与四模式验证按「比特级时序对事务级宽度」正交分工、覆盖率交叉合并——记住,Dual/Quad 的 bug 几乎都长在阶段边界上,检查器挂在边界上,数据比对挂在末端,前者定位半小时,后者定位两天。