时钟数据恢复 CDR 原理:没有参考时钟怎么从数据流里抠出采样时钟
更新时间:2026-10-03。SerDes 链路和板级时钟分配最大的不同是:高速串行链路不单独传时钟——时钟信息埋在数据的跳变沿里,接收端必须用一块叫 CDR(Clock and Data Recovery,时钟数据恢复)的电路把采样时钟「抠」出来。这块电路是接收端误码率的第一责任人:它咬住眼图中心咬得准不准,直接决定采样建立保持裕量还剩多少。本篇是 SerDes 接收链的入门篇,与 SerDes CDR 与均衡技术 互为表里(那篇讲均衡与 CDR 的协同,本篇只聚焦 CDR 本身的鉴相与环路),环路底层模型则大量借用 电荷泵 PLL 与环路滤波器基础 的框架——CDR 本质上就是一个「参考输入是随机数据沿」的 PLL。
本文要回答的问题
- 发送端不传时钟,接收端靠什么信息判断采样点偏早还是偏晚?
- bang-bang(二进制)鉴相器和线性鉴相器各怎么工作,优缺点是什么?
- CDR 环路的相位插值/压控振荡器、环路滤波器怎么组织,锁定过程长什么样?
- 数据里长时间没有跳变(长连 0/连 1)时环路怎么办?
- 抖动容限(jitter tolerance)是什么,环路带宽如何决定能容忍多大的输入抖动?
一、为什么时钟要「恢复」:嵌入式时钟的必然选择
10 Gbps 以上的链路里,单独传一路时钟有两个死结。其一,时钟和数据走两条线,PCB 走线、连接器、封装的偏斜(skew)在几百皮秒量级,而 10 Gbps 的 1 UI(unit interval,一个比特周期)只有 100 ps——偏斜比整个比特周期还大,对不齐。其二,时钟是单频周期信号,EMI 辐射集中,串扰也最难看。
所以高速串行标准(PCIe、USB3、SATA、以太网)清一色采用嵌入式时钟:只传数据,用编码(如 SerDes 与 8b/10b 编码)或扰码保证数据里有足够多的跳变沿,接收端从这些沿里恢复时钟。代价就是接收端必须多一块 CDR,而且这块 CDR 面对的是一个普通 PLL 从来不会遇到的麻烦输入:跳变沿不是每个 UI 都有(连 0 连 1 时没有沿),沿的位置还带着数据抖动。
这张图里的关键观察:发送端用的是一颗规规矩矩的 PLL(干净参考、固定分频比),而接收端 CDR 的「参考」是随机数据流。这决定了 CDR 环路的一切特殊性——鉴相器只能在有跳变的 UI 上工作,鉴相输出天然带数据相关的噪声,环路带宽必须在「跟踪抖动」和「滤除噪声」之间取一个比普通 PLL 窄得多的值。
二、鉴相:判断采样点早晚的两种流派
CDR 的第一个子问题:怎么知道本地时钟相对数据偏早了还是偏晚了?答案藏在「数据沿采样值」里。
线性鉴相器(Hogge 型为代表):利用数据沿与本地时钟沿的时间差,产生宽度正比于相位差的脉冲,再平均成误差电压。相位差大输出就大、相位差小输出就小——「线性」由此得名。好处是误差信号平滑、环路行为可预测,设计方法可以直接搬 PLL 那套(传递函数、相位裕度,见 PLL 二型环路滤波器设计)。坏处是脉冲宽度在高数据率下极难做准,10 Gbps 时 0.1 UI 的相位差只对应 10 ps 的脉宽差,电路失配和抖动轻易就能淹没这个信号,所以线性 CDR 常见于 3 Gbps 以下的应用(SATA 一代、SONET 时代的器件)。
bang-bang 鉴相器(Alexander 型为代表):干脆放弃「差多少」的信息,只回答「偏早还是偏晚」一个比特。做法是在每个数据沿附近采三个样点:沿前一个数据值 A、沿处样点 X、沿后一个数据值 B。逻辑如下:
A == B          → 本 UI 无跳变,不输出
A != X          → 时钟偏晚(沿已经过了,沿样点落在新比特上)→ DOWN
X != B          → 时钟偏早(沿还没到,沿样点落在旧比特上)  → UP
锁定后,沿样点 X 被「钉」在数据跳变沿上,数据样点自然落在眼图中心。bang-bang 结构的每个判决只是一次异或加表决,速度完全跟得上 25G/56G 的数据率,这也是当今高速 CDR 几乎清一色 bang-bang 的原因。代价是:误差信号永远满幅度(±1),环路在锁定点附近不是静止的,而是不断左右横跳,形成固有的小极限环抖动。
图里的表决器值得单独说一句:bang-bang 鉴相器单个判决噪声很大(数据抖动会随机翻转判决方向),工程上把 N 个连续判决做多数表决再输出,等效把环路增益除以 N,带宽随之下降——这是 bang-bang CDR 调环路带宽最常用的「免费」手段,改的是数字逻辑的表决深度,不用动模拟电路。
| 维度 | 线性鉴相器(Hogge) | bang-bang 鉴相器(Alexander) |
|---|---|---|
| 误差信号 | 正比于相位差 | 只有 ±1 方向 |
| 速度上限 | 受窄脉冲精度限制,~3 Gbps | 只受判决逻辑限制,112 Gbps 都在用 |
| 锁定行为 | 收敛到固定相位,近似静止 | 锁定点附近极限环,固有抖动 |
| 环路分析 | 线性 PLL 理论直接可用 | 非线性,靠仿真与近似模型 |
| 抖动传递 | 平滑、可预测 | 峰值抖动传递可能 >0 dB,要控制带宽 |
三、环路结构:从鉴相到相位调整
完整的 bang-bang CDR 环路由五部分组成:鉴相器、表决/数字滤波、相位插值器(PI)或 VCO、采样触发器,以及藏在里面的二阶路径。与电荷泵 PLL 类比:鉴相器对应 PFD,表决器对应增益级,相位插值器对应 VCO——差别在于 PI 不自己产生频率,而是在 PLL 给的参考相位基础上做微小步进的相位加减。
图里有两条并行路径,这是「二阶 bang-bang CDR」的标准形态:
- 比例路径 Kp:每个有效判决直接推 PI 走一小步,负责快速跟踪瞬时相位变化。步长决定环路带宽和极限环幅度——步长越大跟得越快,但锁定后横跳也越大。
- 积分路径 Ki:判决累加进一个计数器,缓慢调整长期偏置,负责吸收收发两端的频率偏差(ppm 级)和温度漂移。没有这条路径,频率偏差会全部转化成静态相位误差,吃掉眼图裕量。
相位调整单元选 PI 还是 VCO,是架构级的分叉。PI 方案从一颗多相位 PLL 拿一组等间隔相位(比如 8 相或 16 相),用数字码选相并在相邻相之间插值,优点是相位控制全数字化、多通道可以共享同一颗 PLL(四通道 SerDes 省三颗 VCO),缺点是插值非线性会带来固定的相位台阶误差。VCO 方案每个通道独占一颗振荡器,相位连续性更好,但面积和串扰代价高。112G 这一代两条路线都有量产芯片,选择更多取决于通道密度而非原理优劣。
环路带宽的典型取值是数据率的 1/1000 到 1/5000 量级:10 Gbps 对应 2~10 MHz。为什么取这么窄?下一节的抖动容限会给出答案。环路行为分析可以借用 PLL 带宽与相位噪声权衡 的框架,但要记住 bang-bang 环是非线性的,线性模型只在「等效增益」近似下成立。
四、两个现实难题:长连 0/连 1 与频率捕获
难题一:数据不跳变时鉴相器瞎掉。 bang-bang 鉴相器只有在数据沿上才有判决输出,连续 32 个相同的比特就是 32 个 UI 的「信息真空」。这期间环路处于开环状态:比例路径无输入,积分路径保持上次的值,PI 相位原地踏步,靠本地振荡器的稳定性硬扛。数据流里自身的低频抖动在这 32 个 UI 里会累积成采样点漂移。这就是为什么所有串行标准都规定最大游程长度(run length):8b/10b 保证游程 ≤5,64b/66b 扰码靠统计特性把长游程概率压到可忽略。游程上限本质上是给 CDR 的「开环耐力」定指标。
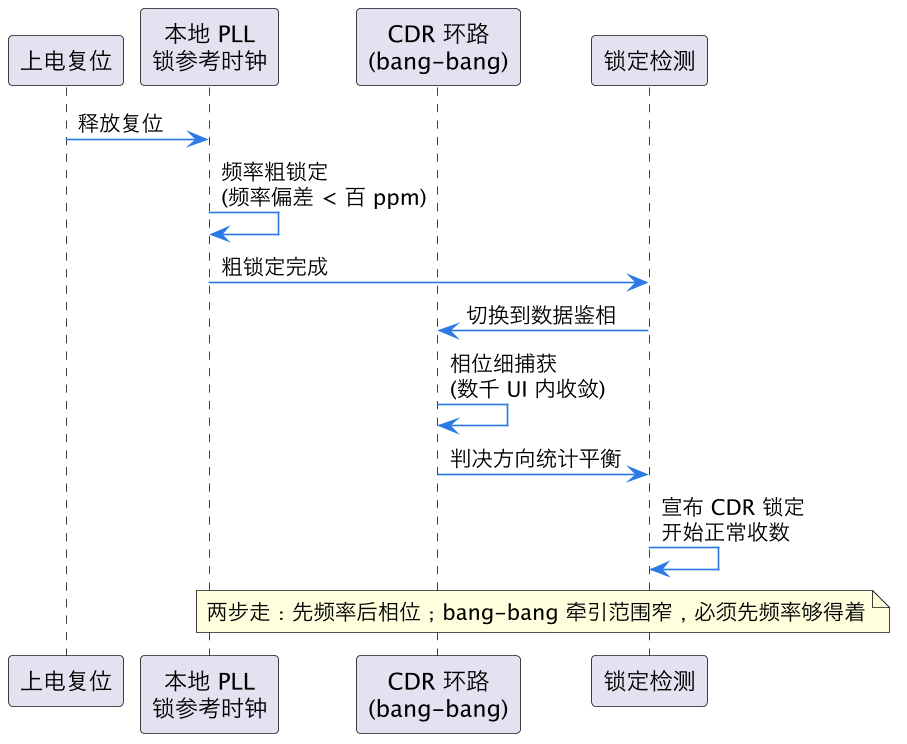
难题二:上电时频率差太远,bang-bang 拉不动。 bang-bang 鉴相器的牵引范围很窄——频率偏差大了,判决统计上接近随机,环路抓不住。所以实际芯片里 CDR 都是两段式启动:先用一颗本地 PLL 锁定到接近的频率(参考时钟或训练码型辅助),然后切到数据鉴相。切换瞬间的扰动和锁定检测策略与 PLL 锁定检测与 PFD 死区 里的问题同源:要判断「真的咬住了」而不是「偶然安静」。
五、抖动容限:CDR 的终极考核指标
CDR 存在的意义就是对抗抖动,考核它用抖动容限(jitter tolerance):在误码率仍达标的前提下,输入数据允许携带多大的抖动。答案随抖动频率剧烈变化,因为环路对不同频率的抖动跟踪能力完全不同:
- 低频抖动(远低于环路带宽):环路跟得上,采样点跟着数据一起晃,相对相位误差小,容限很大——可以到几十 UI。
- 带宽附近的抖动:跟踪开始吃力,bang-bang 环还可能有抖动传递峰值,容限掉到低谷,这是标准测试里最严酷的频段。
- 高频抖动(远高于环路带宽):环路干脆不跟,采样点不动,数据在自己晃。容限的上限由眼图决定——抖动峰值不能超过半个眼宽,否则采样必然出错,典型值 0.15~0.3 UI。
这条容限曲线就是「环路带宽取多少」的答案:带宽越宽,容限低谷越浅、出现得越晚,跟踪能力越强;但带宽越宽,数据抖动和鉴相噪声透传到采样时钟上的也越多,恢复时钟自身的抖动变差。两边挤压下才有 1/1000~1/5000 数据率这个工程甜区。各标准组织(PCI-SIG、OIF、IEEE 802.3)会规定一条容限模板曲线,芯片的容限必须整条压在模板之上才算合规——这也是 SerDes IP 数据手册里最重要的一张图。抖动与相位噪声的定量换算方法见 PLL 抖动与相位噪声积分,ADC 采样场景下抖动怎么折算成信噪比则见 ADC 孔径抖动与时钟。
工程上调试 CDR 性能,抓手就三个:表决深度(调带宽)、PI 步长(调极限环幅度与跟踪速度)、积分路径增益(调频率偏差吸收能力)。示波器上看眼图、误码仪上扫抖动容限模板,是唯二的判决标准——仿真再漂亮,模板扫不过就是不行。
这一篇在知识体系里的位置
- 上游:电荷泵 PLL 与环路滤波器基础 和 数字 PLL 基础 提供环路模型;SerDes 与 8b/10b 编码 解释数据里为什么保证有跳变沿;VCO 拓扑:环振与 LC 覆盖 CDR 本地时钟源的选择。
- 横向:SerDes CDR 与均衡技术 讲均衡器与 CDR 的协同——实际芯片里 CDR 的采样时刻由均衡后的眼图中心决定;PLL 带宽与相位噪声权衡 是带宽取舍的通用框架。
- 下游:PLL 抖动与相位噪声积分 给抖动定量语言;ADC 孔径抖动与时钟 是抖动预算在数据转换器里的姊妹问题。
总结
时钟数据恢复 CDR 解决的是「发送端不传时钟」的问题:接收端用 bang-bang(只判早晚、适合高速)或线性(输出正比相位差、适合低速)鉴相器从数据跳变沿提取相位信息,经表决器与比例/积分双路径驱动相位插值器,让采样时钟咬住眼图中心;环路设计是在「带宽越宽抖动跟踪越好」与「带宽越窄恢复时钟越干净」之间取 1/1000~1/5000 数据率的甜区,用二阶环吸收频率偏差,用编码保证的游程上限对抗无沿期的开环漂移,最终以抖动容限模板作为合规的终极判决。