OpenLANE -from/-to 断点续跑报错:老教程参数失效与 interactive 状态恢复速查
更新时间:2026-11-05。报错排查篇,属于 EDA 报错排查系列。网上大量 OpenLane 1.x 老教程还在写
flow.tcl -design xxx -from floorplan这类断点续跑命令,照着敲只会得到一行-from and -to are no longer supported.。这不是你环境装坏了,而是参数本身在 2023.07 版本被整体移除。本篇用同一台机器上跑出的四个对照场景,讲清新版本「分步跑」的状态到底存在哪里、跳步为什么会读出一张空网表,以及重跑一个已存在 tag 时该怎么处理。
首屏答案:OpenLane 2023.07.19 已经没有跨命令续跑开关,-from/-to 一敲就报错;分步执行的唯一合法姿势是在同一个 -interactive 会话进程内按顺序发 run_synthesis、run_floorplan 等命令,流程状态只活在这个进程的内存里,会话退出即失效。新开一个会话、换新 tag 直接跑中间步骤,会因为没有上游产物而报 cannot read file 0;对已存在的 tag 重新启动流程,则必须换一个新 tag 或加 -overwrite。
本文要回答的问题
-from and -to are no longer supported.是环境问题还是版本变更?老教程的命令怎么改写?- 新版 OpenLane 1.x 想只跑 floorplan 之后的几个步骤,正确操作是什么?
- 为什么新 tag 下直接
run_floorplan会报Reading netlist '0' / cannot read file 0? A run for ... with tag 'r1' already exists除了-overwrite还有别的处置吗?- 修复后复跑,log 里出现什么才算分步流程真正接上了?
一、报错原文与现象
四个场景用同一份 12 位计数器设计(small_counter)在同一容器内依次复现,原始记录是一条完整 log。先看最常见的 CASE A:照着老教程加 -from floorplan,banner 打完直接退出,连一个 STEP 都不会进。
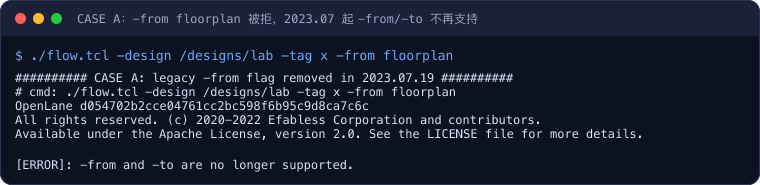
这张卡只有一行有效信息但分量很重:[ERROR]: -from and -to are no longer supported.。注意它没有 traceback、没有后续步骤,说明拒绝发生在参数解析阶段,流程根本没启动——配置文件、PDK、RTL 全都还没被读取,所以不要顺着这个报错去查设计内容。配置内容类报错的长相完全不同,可对照姊妹篇 OpenLANE config 键名无效速查。
既然老参数没了,自然会想到用交互模式手动跳到 floorplan。CASE B 就是这个直觉操作的下场:新开一个会话、换新 tag ghost,不跑综合直接发 run_floorplan。
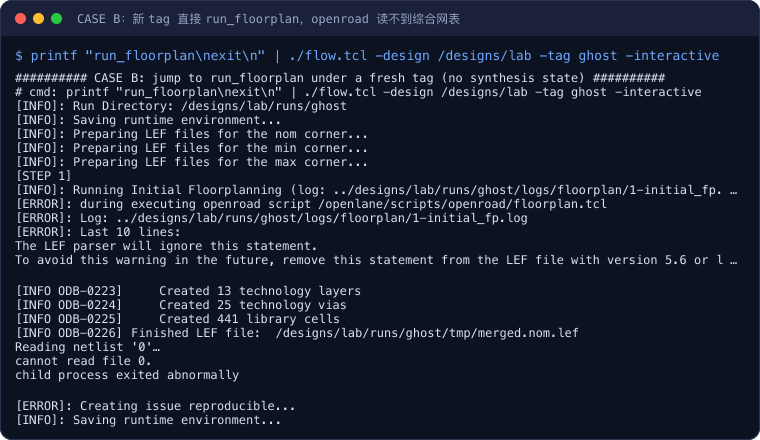
读这段输出抓住爆点三行:Reading netlist '0'…、cannot read file 0.、child process exited abnormally。floorplan 脚本要读综合产出的网表文件,而新 tag 的 run 目录下从未跑过 synthesis,网表变量是空的,Tcl 把空值拼成了文件名 0,openroad 自然打不开。前面的 LEF 解析(13 个工艺层、441 个库单元)全部正常,恰好证明 PDK 与环境没问题,缺的只是上游步骤产物。PDK 类报错的判别见 PDK sky130A not found 速查。
第三个场景发生在重跑时:tag r1 已经有一次成功的综合记录,第二个交互会话带着同名 tag 启动,prep 阶段立刻拦截。
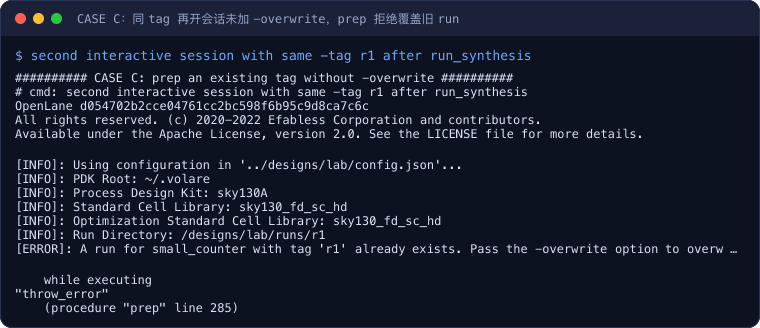
报错把两条出路都写在原文里了:Pass the -overwrite option to overwrite it or use a different tag。traceback 指向 prep 过程第 285 行——交互模式启动时会自动执行一次 prep 建立 run 目录,目录已存在又没拿到覆盖许可,就只能中止。这是防误删保护,不是故障。
最后是正确用法的完整对照(CASE D):一个交互会话内先发 run_synthesis,成功后再发 run_floorplan,STEP 1 到 STEP 6 一气呵成。
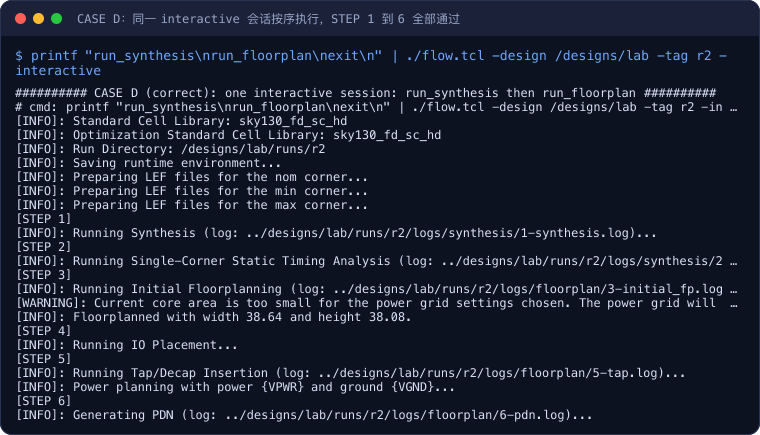
这张卡是全篇的「及格样本」:STEP 1 Synthesis、STEP 2 STA、STEP 3 Initial Floorplanning、STEP 4 IO Placement、STEP 5 Tap/Decap、STEP 6 PDN 顺序出现,floorplan 还给出了实际尺寸 width 38.64 and height 38.08。中间那条 core area 太小的 WARNING 只影响电源网格缩放,不是错误。四个场景的分叉关系浓缩在下面这张概念卡里。
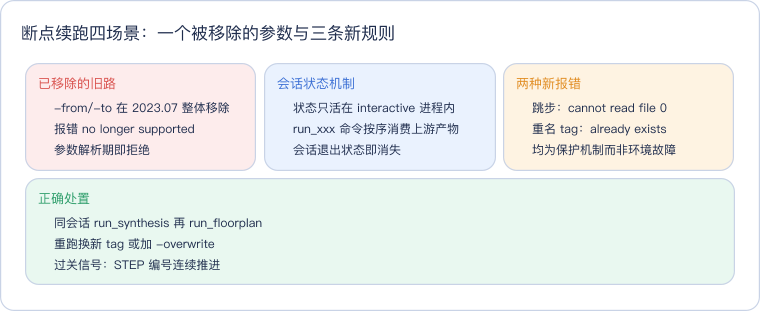
卡上四色对应四个动作面:红区认掉已失效的旧参数,蓝区理解新版状态模型,橙区识别跳步与重名两类新报错,绿区照着做并核对过关信号。
二、工具与版本
本次复现全部在 OpenLane 官方 Docker 镜像内完成,版本与 log 头部记录一致:
| 项 | 实测值 |
|---|---|
| OpenLane 版本 | 2023.07.19(镜像内 commit d054702b) |
| Docker 镜像 | efabless/openlane:d054702 |
| PDK / 标准单元库 | sky130A / sky130_fd_sc_hd |
| 触发方式 | flow.tcl -interactive 管道注入 run_* 命令;对照 CASE A 用非交互模式 |
| 设计 | small_counter,12 位时钟使能计数器 |
版本信息在这个主题里是决定性的:-from/-to 的移除发生在 2023.07 这条版本线上,更早的镜像(如 2022 年的 rc 版)里这些参数仍然存在且行为不同。排查前先执行 docker run --rm efabless/openlane:<tag> bash -c 'cat /openlane/docker_build_version.txt 2>/dev/null || echo d054702b' 或直接看 banner 的 commit 号确认版本,别让老教程和新镜像跨版本对打。镜像与 PDK 版本不匹配的另一类坑见 docker tag 不匹配速查。
三、根本原因:被移除的开关与进程内状态
把四个场景的分叉画成一张流程图,红是报错、蓝是入口与排查视角、绿是正确路径。
读这张图抓住一条主线:状态的载体从「命令行参数 + 磁盘 tag」变成了「interactive 进程内存」。旧模型里 -from floorplan 的语义是让新流程从磁盘上已有 tag 的中间产物接着跑;新模型认为这种隐式恢复容易产生「产物版本对不上」的脏 run,干脆砍掉参数,把分步能力收进一个长生命周期的 Tcl 进程——run_synthesis 跑完后网表句柄、配置数组、当前步骤号都留在进程内存里,run_floorplan 直接消费这些内存对象,不依赖重新加载磁盘状态。CASE B 的 cannot read file 0 正是反证:新进程里没人做过综合,网表变量从未被赋值,空值被 Tcl 当成文件名 0。
CASE C 的重名保护是同一设计哲学的另一面:run 目录 runs/<tag>/ 是本次运行全部产物的唯一落点,静默覆盖会让上一轮结果无法追溯,所以 prep 强制要求显式表态——要么 -overwrite 自认覆盖,要么换 tag 保留历史。设计目录与配置文件本身的排查见 No design configuration found 速查。
四、排查清单
按报错原文对号入座,三分钟内可以收敛到处置动作:
| 看到的报错 | 判定 | 处置 |
|---|---|---|
-from and -to are no longer supported. | 用了 2023.07 已移除的参数 | 删掉 -from/-to,改 -interactive 会话内分步 |
cannot read file 0 / Reading netlist '0' | 会话内缺上游步骤产物 | 回到第一个步骤按序重发 run_synthesis 等命令 |
tag 'xxx' already exists | run 目录重名保护 | 换新 -tag 重跑,或加 -overwrite 明确覆盖 |
交互会话里命令拼错(如 run_floorplan 写成 run_floor_plan) | Tcl 报 invalid command | 用 help 列出当前会话可用的 run_* 命令名 |
两个容易走的弯路。其一,不要试图通过「先手工把别的 tag 的 results 目录拷进新 tag」绕过 CASE B——进程内状态不是磁盘文件能补的,复制来的网表即使骗过文件检查,配置快照与阶段编号也对不上,后续步骤会以更隐蔽的方式失败。其二,-overwrite 会整体清掉旧 run 目录,需要留对照结果时优先换新 tag(如 r2、r3),tag 名本身就是免费的实验台账。
五、修复代码与复跑确认
正确用法就是 CASE D 的命令:用管道把分步命令按顺序喂进同一个 interactive 会话,进程不重启,状态自然连续。
printf "run_synthesis\nrun_floorplan\nexit\n" | \
  ./flow.tcl -design /designs/lab -tag r2 -interactive
需要更长的分步链(比如跑到布线再单独迭代)时,把命令依次追加进 printf 即可,顺序必须与流程阶段一致:run_synthesis → run_floorplan → run_placement → run_cts → run_routing,任何一步都不能在前置步骤缺席时单独发。复跑 log 的过关片段如下:
[STEP 1]
[INFO]: Running Synthesis (log: ../designs/lab/runs/r2/logs/synthesis/1-synthesis.log)...
[STEP 2]
[INFO]: Running Single-Corner Static Timing Analysis (log: .../2-sta.log)...
[STEP 3]
[INFO]: Running Initial Floorplanning (log: .../3-initial_fp.log)...
[INFO]: Floorplanned with width 38.64 and height 38.08.
[STEP 6]
[INFO]: Generating PDN (log: ../designs/lab/runs/r2/logs/floorplan/6-pdn.log)...
过关信号有两个:一是 STEP 编号从 1 开始连续推进、没有回跳或重号,二是所有 log 路径都指向同一个 run 目录 runs/r2/——说明产物落在同一次会话的台账里。若要重跑这个 tag,命令改为 ./flow.tcl -design /designs/lab -tag r2 -interactive -overwrite,或者把 r2 换成 r3 保留对照。
实验环境
- 机器/系统:云主机 / Ubuntu 22.04(OpenLane 官方 Docker 镜像内运行)
- 工具版本:OpenLane 2023.07.19 / sky130A(docker efabless/openlane:d054702),标准单元库 sky130_fd_sc_hd
- 日期:2026-11-04
- 完整命令:
./flow.tcl -design /designs/lab -tag x -from floorplan(CASE A,旧参数复现);printf "run_floorplan\nexit\n" | ./flow.tcl -design /designs/lab -tag ghost -interactive(CASE B,新 tag 跳步);同 tagr1第二次启动交互会话且不加-overwrite(CASE C);printf "run_synthesis\nrun_floorplan\nexit\n" | ./flow.tcl -design /designs/lab -tag r2 -interactive(CASE D,正确用法跑通 STEP 1 到 6)
代码获取
复现用 RTL(12 位时钟使能计数器 small_counter)、配置文件与四场景对照运行脚本在公开仓 https://github.com/derekzhuo/geek-doc.cn/tree/main/experiments/openlane-resume-from-tag。按目录内 README 把设计目录挂进 OpenLane 容器,执行 ./run.sh 即可依次重现「旧参数被拒、跳步读空网表、tag 重名拦截、同会话按序跑通」四个场景。
这一篇在知识体系里的位置
本篇是 EDA 报错排查系列 中 OpenLane 流程控制簇的一员,管的是「命令与会话状态」这一层:配置文件缺失见 No design configuration found 速查,配置键名拼错见 OpenLANE config 键名无效速查,镜像与 PDK 环境问题见 docker tag 不匹配速查 与 PDK sky130A not found 速查。五者共享同一条排查主线:先按报错原文判定问题落在哪一层,再动手改命令或配置,而不是凭感觉重跑。
总结
OpenLANE -from/-to 断点续跑报错的本质是版本变更而非环境故障:2023.07 起 -from/-to 被整体移除,分步运行的状态载体改为 -interactive 进程内存,必须在同一会话内按 run_synthesis → run_floorplan 的顺序执行;跨会话跳步会因上游产物缺失报 cannot read file 0,重名 tag 会被 prep 拦截,处置只有换新 tag 或显式 -overwrite;复跑看到 STEP 编号连续推进、log 路径指向同一个 run 目录,即说明状态接续成功。