自定义 phase:插入用户 task phase 的时机、写法与和 run_phase 并发的风险
更新时间:2026-09-30。UVM 内建的十二个 runtime phase(pre_reset 到 post_shutdown)在 UVM 组件与 phase 机制 里已经过了一遍,objection 如何决定一个 phase 什么时候结束见 UVM phase objection 与 test 结束判定。但内建 phase 是按「通用 SoC 复位-配置-主流量-收尾」的节奏设计的,真实项目里常有自己的节拍:比如 DUT 需要一段「校准窗口」,校准期间只允许特定 sequence 跑、结束后所有组件统一进入主流量。这时候就该考虑自定义 phase——往内建 schedule 里插一个你自己的 task phase。
本文要回答的问题
- 什么场景真的需要自定义 phase,什么场景用 objection 和同步原语就够了?
uvm_user_defined_phase怎么声明、怎么插到 schedule 的指定位置?- 自定义 task phase 和
run_phase是并发执行的,这会埋什么坑? - 组件里怎么实现自定义 phase 的回调,多组件进度不齐时怎么收尾?
一、先想清楚:你真的需要一个新 phase 吗
自定义 phase 是有代价的:它改了全环境的调度骨架,所有组件都要跟着适配。所以第一条经验是——能用轻量手段解决的,不要动 phase schedule。
三个判别问题:
- 只是「等某个事件再开始」? 用
uvm_event或 config_db 里的同步句柄就够了,参考 UVM event pool 与 barrier 同步。 - 只是「某段时间内多跑一组 sequence」? 在
main_phase里 fork 出并行线程、用 objection 把窗口撑住即可。 - 需要全环境所有组件在同一个时间点统一切换状态,且这个切换点内建 phase 的边界对不上? 这才是自定义 phase 的本职。典型例子:PHY 校准窗口、低功耗场景的「进入 retention 前的快照段」、多 die 系统的「逐 die 依次上电段」。
还有一个反面信号值得记住:如果团队里只有一个人能说清「这个新 phase 解决什么问题」,那大概率是设计上过度工程了。自定义 phase 会出现在每个组件的回调列表里、每次回归的调度轨迹里,新人理解环境的成本直接加一档。所以动手前先写一段话向全组解释窗口语义,解释不通就退回轻量方案。
判别通过后再往下看写法。
二、声明与插入:三步走
UVM 1.2 提供 uvm_user_defined_phase 基类,插入一个新 task phase 分三步:
// 第一步:声明 phase 类(单例)
class calib_phase extends uvm_task_phase;
  function new(string name = "calib");
    super.new(name);
  endfunction
  virtual task exec_task(uvm_component comp, uvm_phase phase);
    if (comp.phase_ready_to_end != null) ; // 基类已实现 objection 逻辑
    comp.calib_phase(phase);  // 实际由 traverse 调 comp 的同名方法
  endtask
endclass
实际工程里更常见的写法是直接调用 uvm_task_phase 的 m_traverse,因为 uvm_component 的 phase 分发机制会自动按名字找组件上的 calib_phase(uvm_phase) 方法——你只要保证 phase 类名和方法名对应上。
// 第二步:在 test 或 env 的 build 阶段把它插进 schedule
function void my_test::build_phase(uvm_phase phase);
  uvm_phase calib;
  uvm_domain domain;
  super.build_phase(phase);
  calib = calib_phase::type_id::create("calib");
  domain = uvm_domain::get_common_domain();
  // 插在 configure 之后、main 之前
  domain.add(calib,
             .with_phase(domain.find(uvm_configure_phase::get())),
             .after_phase(domain.find(uvm_post_configure_phase::get())),
             .before_phase(domain.find(uvm_main_phase::get())));
endfunction// 第三步:组件里实现同名回调
task my_agent::calib_phase(uvm_phase phase);
phase.raise_objection(this);
send_calib_sequence();
phase.drop_objection(this);
endtask第三步是关键认知:自定义 phase 的回调不是基类里现成的虚函数,UVM 靠 uvm_phase 的 imp 机制按名字反射调用。组件不实现 calib_phase 不会报错,只是静默跳过——这既是灵活性(不想参与的组件不用管),也是陷阱(方法名拼错一个字母,这个组件就永远不参与,而且没有任何 warning)。
三、插入位置:succession 还是 concurrency
domain.add 的三个关系参数决定新 phase 在 schedule 里的位置,本质上只有两种拓扑:
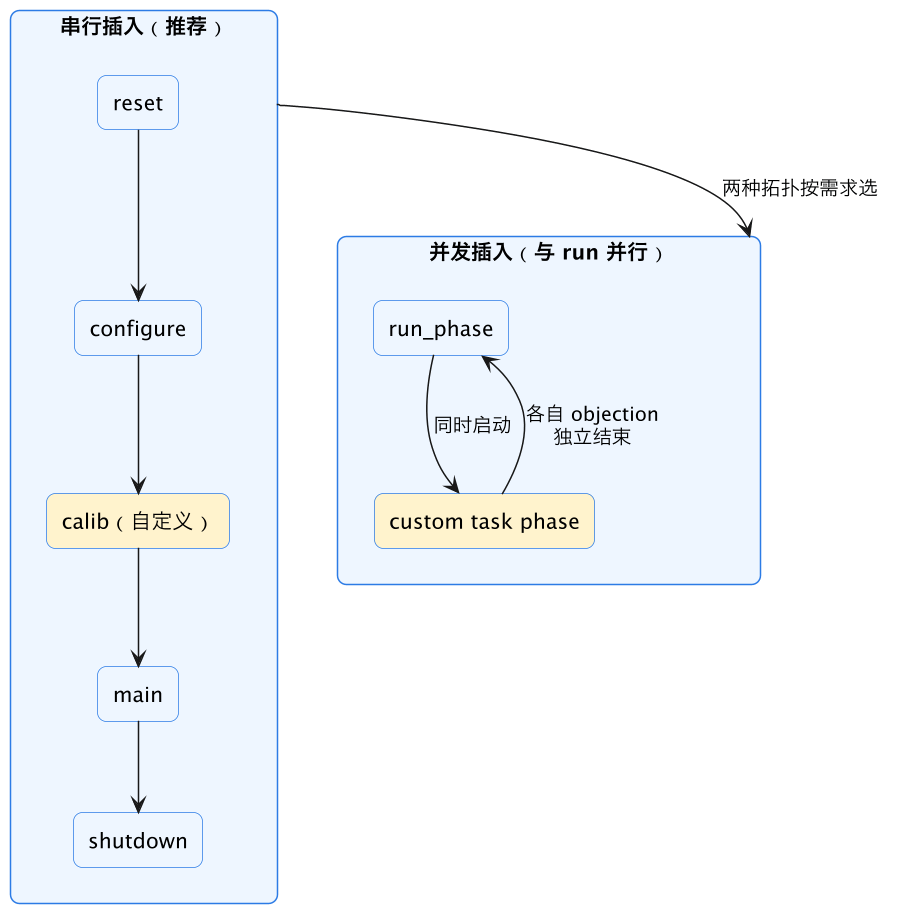
上图两种拓扑的语义差别很大。串行插入(左)把自定义 phase 嵌进 runtime phase 的链条里:calib 的所有 objection 撤完,main 才开始。这是「校准窗口」类需求的正确姿势——窗口有明确的全体起点和终点。并发插入(右)把新 phase 挂到和 run_phase 平行的位置:两者同时起跑,各自靠 objection 决定何时结束,互不等候。这适合「贯穿整个仿真始终要跑的后台段」,比如全周期协议监测、周期性心跳注入。
选错拓扑的典型症状:把校准 phase 并发插在 run 旁边,结果 main_phase 的 sequence 在校准还没结束时就往总线上打流量,DUT 行为全乱。判别一句话:这个窗口结束时别的事情才能开始吗?是就串行,否才并发。
四、与 run_phase 并发的风险
即使拓扑选对了,只要 schedule 里存在并发的 task phase(别忘了:所有 runtime phase 本来就和 run_phase 并发),就有三类真实风险。
风险一:phase 跳转时的孤儿进程。 run_phase 默认没有 objection 管理(除非组件自己 raise),但用户组件常在 run_phase 里 fork 永久循环的监测进程。当自定义 phase 结束触发 phase.jump() 或 schedule 推进时,run_phase 的进程不会自动被杀——UVM 只 kill 那些挂在「有明确结束边界」的 phase 上的进程。关于 jump 的机制见 UVM domain 与 phase jump。后果是旧进程在新阶段继续发 item,和新生代的 sequence 抢 sequencer。
风险二:objection 串扰。 并发 phase 各自维护独立的 objection 计数。如果组件图省事,把 raise_objection 写在了传入的 phase 句柄上而没注意当前回调到底是哪个 phase 的,就会出现「在 calib_phase 里误 raise 了 run_phase 的 objection」——calib 提前结束,run 永远不收尾,test 挂到 timeout。纪律是回调里只用形参传来的 phase 句柄操作 objection,不要缓存或替换。
风险三:ready_to_end 的同步边界。 多个并发 phase 都接近结束时,phase_ready_to_end 的调用时机依赖各自调度,组件若在这一刻还持有共享资源(比如 sequencer 的 lock),结束顺序不确定会导致偶发 hang。相关收尾机制见 UVM phase ready_to_end 与结束同步。这类 hang 最折磨人的地方是不可复现:调度器里一个 delta cycle 的差别就能决定谁先释放,单测跑一百次过一次,回归里随机种子一变就挂。定位手段是把 +UVM_PHASE_TRACE 打开,看 phase 状态迁移日志里最后停在哪个 wait 上,再反推谁没撤 objection、谁没释放资源。
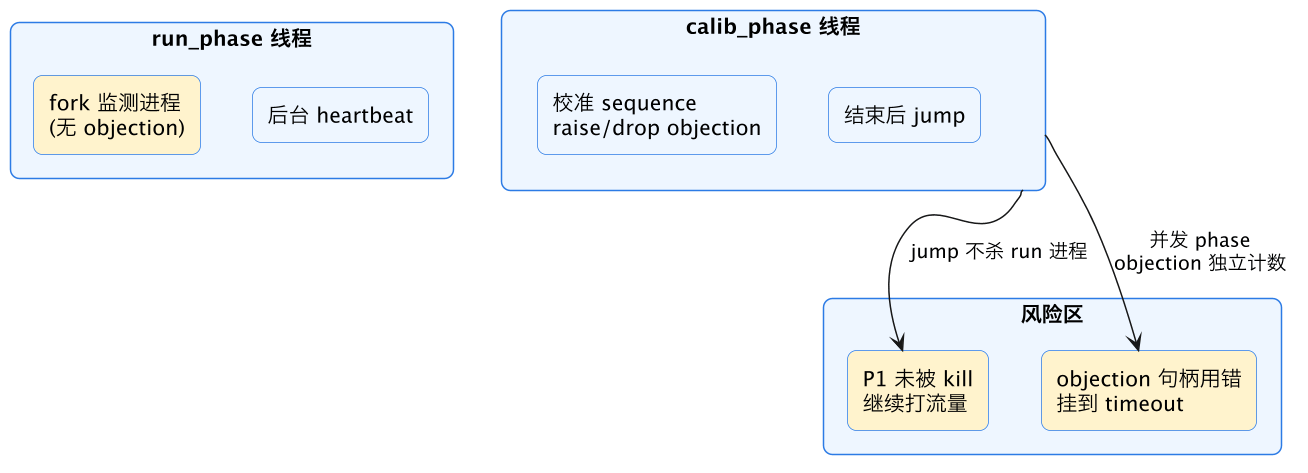
这张图把两条线程并排画出来:左列是 run_phase 上 fork 出来的进程,右列是自定义 calib phase 的活动。两个风险区对应上面说的风险一和风险二——jump 发生时 P1 这种无 objection 的永久进程照样活着;而 objection 计数是 per-phase 的,句柄用错两边都对不上账。防 P1 类泄漏的办法是给它挂上 UVM heartbeat 与 watchdog 或在组件的 phase_ended 回调里显式 kill。
五、工程纪律清单
落地自定义 phase 时按这份清单自查:
- 先过三道判别题,确认 objection / event 解决不了再动 schedule。
- phase 类名与组件回调方法名严格一致,并在 smoke test 里加一条「该 phase 至少被一个组件实现」的断言,防静默拼写错误。
- 默认串行插入;并发插入必须写注释说明「为什么这件事可以和别人并行」。
- 回调里只用形参 phase 句柄 raise/drop objection。
run_phase里 fork 的永久进程登记在册,phase 边界显式 kill 或交给 watchdog。- 多组件进度不齐时,用
phase_ready_to_end或集中式 virtual sequence 做收尾对齐,而不是各自猜。 - 回归脚本里固定开一条 phase trace 日志的保留策略,挂死类失败的第一现场全靠它,事后再补开往往已经复现不了。
这一篇在知识体系里的位置
- 上游:UVM 组件与 phase 机制 讲内建 phase 全景,本篇是 schedule 之上的用户扩展层。
- 机制配合:UVM phase objection 与 test 结束判定 讲 objection 计数语义;UVM domain 与 phase jump 讲多 domain 与跳转;UVM phase ready_to_end 与结束同步 讲收尾对齐。
- 并发风险相关:UVM heartbeat 与 watchdog 兜住 run_phase 的孤儿进程;UVM event pool 与 barrier 同步 是自定义 phase 的轻量替代方案。
总结
自定义 phase 用 uvm_user_defined_phase 派生类加 domain.add 插入内建 schedule,适合「全环境统一切换状态」的窗口类需求,轻量需求优先用 objection 和 event;插入拓扑默认选串行,并发插入或天然与 run_phase 并行时要防三类风险——jump 不杀 run 上的永久进程、per-phase objection 句柄用错导致提前或永不结束、收尾时共享资源顺序不确定;守住「回调只用形参 phase 句柄、永久进程登记在册、smoke test 断言回调真的被实现」三条纪律,自定义 phase 才是可控的调度工具而不是新的 hang 源。