IO 驱动强度规划:片外负载、传输线与 SSN 约束下的 drive strength 与 slew 选型
片内时序收敛得再漂亮,IO 驱动强度(drive strength)选错了,芯片到了板上照样翻车:信号振铃、边沿过缓、地弹把邻近输入误判。IO 规划的特殊之处在于约束来自芯片之外——封装走线、板级传输线、连接器、接收端器件,这些都不在你的网表里。本篇把 IO 驱动强度与摆率(slew rate)的规划讲成一套可执行的方法:约束从哪来、怎么折中、怎么用 IBIS 仿真在投片前把板级行为看清楚。IO 时序预算的片内部分见 IO 时序预算约束,ESD 与 clamp 的物理实现见 IO ring ESD clamp,本篇专注驱动能力这一个维度。
本文要回答的问题
- 一个 IO buffer 的 drive strength 到底由什么决定,2/4/8/16 mA 这些档位意味着什么?
- 片外负载与传输线效应怎样反推驱动强度需求?
- 为什么驱动不是越强越好——SSN 和信号完整性怎样给驱动强度设上限?
- slew rate 控制与驱动强度是什么关系,何时选慢沿?
- 规划流程怎么走,IBIS 仿真和封装协同各在哪一步介入?
一、drive strength 是什么:档位背后的物理含义
IO buffer 本质是一组尺寸渐变的输出级晶体管,drive strength 档位的标称值(如 4 mA / 8 mA / 16 mA)指的是在额定电压下、输出被拉到某个参考电平时能供出/吸入的电流。档位越高,输出级的等效导通电阻越低,给片外负载电容充放电越快。
一张简化的对应表:
| 档位(标称) | 输出级特征 | 适用场景 |
|---|---|---|
| 2–4 mA | 输出阻抗高,边沿缓 | 短走线、轻负载、低速控制信号 |
| 8–12 mA | 中等 | 一般板级互连、中速总线 |
| 16–24 mA | 输出阻抗低,边沿陡 | 重负载、长走线、高速信号 |
| 可调档(impedance-calibrated) | 校准到指定输出阻抗 | DDR 等要求精确匹配的接口 |
关键认知是:drive strength 选型的实质是选输出阻抗。信号完整性的核心关系式是输出阻抗 Zo(driver) 与传输线特征阻抗 Z0 的关系——两者接近,反射最小;驱动太强(阻抗远低于 Z0),源端欠阻尼,振铃和过冲随之而来。所以「驱动强 = 好」是新手最常见的第一误区。还要注意标称值只在标称电压下成立:同一颗 buffer 在 3.3 V 是 8 mA 档,降到 1.8 V 供电时驱动能力近似腰斩,跨电压域复用 IO 配置表时务必按新电压重新核算。
二、三类约束:负载、传输线、SSN
IO 驱动强度被三股力量夹在中间,规划就是求这三者的交集:
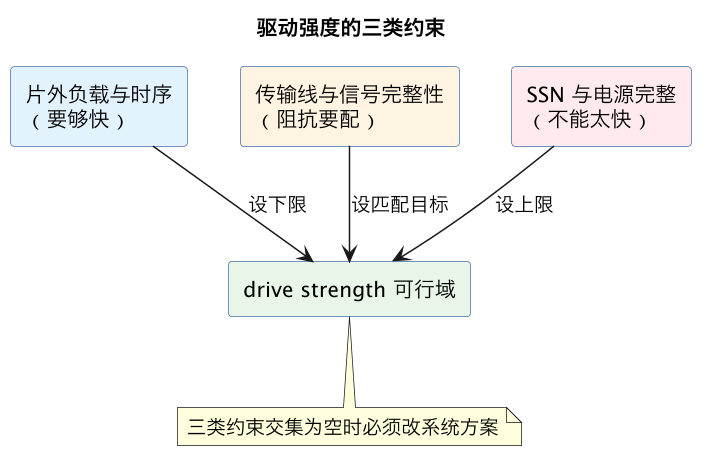
约束一:片外负载与时序下限。 接收端输入电容、封装走线电容、板上走线电容加起来常在 5–30 pF 量级——比片内 net 大两个数量级。接口协议给的建立/保持预算折算成边沿时间要求,除以负载电容就得到最小驱动电流。驱动不够,边沿缓到超出台阶时间,setup 直接违例。
约束二:传输线与阻抗匹配。 走线长度超过边沿时间对应的电气长度(粗略判据:走线延迟 > 上升时间的 1/6),就必须按传输线处理。此时驱动器输出阻抗要和 50 Ω(或差分 100 Ω)量级的特征阻抗配合考虑,配合端接方案(源端串联端接、末端并联端接、ODT)一起定。驱动过强的代价是过冲/振铃,严重时过冲电压超过接收端绝对最大额定值,长期可靠性受损。
约束三:SSN 设上限。 同时开关噪声(SSN, Simultaneous Switching Noise)是成组 IO 同向翻转时、瞬态电流经封装电感在电源/地上激起的噪声。di/dt 正比于驱动强度和同步翻转的位数——32 位总线全用最强档同时翻,地弹可以达到数百毫伏,足以让邻近的输入 buffer 误判、让片内敏感电路打嗝。SSN 给驱动强度 × 同步位数 × 边沿速率的乘积设了硬上限。
三类约束交集为空时怎么办?这是真实项目中反复出现的局面——负载要求强驱动,SSN 又不允许。可选的破局促招按代价从低到高排:把同步翻转的总线分组错相驱动(硬件上加微小延迟链,把 di/dt 峰值摊开);降低同步位数(接口从 32 位拆成两个 16 位分时);加封装电源脚与片上 decap(把 SSN 上限抬高);最后是换接口协议(单端换差分,从根本上改变驱动需求模型)。这个决策要尽早在架构评审摆上桌,拖到流片前才发现交集为空,剩下的选项只有重开版图。
三、一个算例:从负载和协议预算反推驱动电流
把三类约束落到数字。假设一个 3.3 V 普通 GPIO 组,协议要求 10 MHz 下输出边沿(10%–90%)不超过 15 ns,接收端加走线的总负载估为 25 pF。
粗算最小驱动电流:把边沿近似为恒流对电容充放电,摆幅 3.3 V 的 80% 即 2.64 V,要在 15 ns 内完成:
- I ≈ C × ΔV / Δt = 25 pF × 2.64 V / 15 ns ≈ 4.4 mA。
再留 30% 裕量(模型误差、封装走线电容估计偏乐观、慢工艺角退化),需求落在约 6 mA——选 8 mA 档。接着校验上限方向:该组 8 个 IO 可能同向翻转,快工艺角下 8 mA 档的 di/dt 是否会让地弹超标?这就要交给第五节的 SSN 仿真回答;若超标,回头看能不能接受 20 ns 边沿换 4 mA 档——协议预算是谈判桌,不是铁律,很多内部接口的边沿要求其实有商量空间。
这个算例同时暴露了工程估算的两个常见乐观偏差:一是负载电容低估——原理图上的负载只有接收端电容,封装走线(1–3 pF)、板级过孔(0.5–1 pF/个)、连接器(1–2 pF)经常被漏算,逐项列出来再加总才是诚实的数字;二是边沿要求张冠李戴——把 datasheet 上的最大值当成目标值,忘了最大值已经是「不能再差」的边界,目标应该定在它的 60%–70%。
四、slew rate:与 drive strength 互为表里
摆率控制(slew rate control)是独立于驱动档位的另一个旋钮:通过分级开启输出级,把边沿拉长。两者的关系可以这样理解——drive strength 决定「能推多重」,slew control 决定「愿意推多快」。
| 场景 | 推荐取向 | 原因 |
|---|---|---|
| 高速 DDR/SerDes 级接口 | 强驱动 + 快沿,按协议校准 | 时序预算刚性,没得选 |
| 中速并行总线 | 中档驱动 + 受控沿 | 平衡时序与 SSN/EMI |
| 低速控制信号(I2C 除外)、复位、配置脚 | 弱驱动 + 慢沿 | 无时序压力,慢沿白拿 SSN/EMI 收益 |
| 长走线轻负载 | 弱驱动防过冲 | 阻抗失配下强驱动振铃更严重 |
慢沿的收益经常被低估:边沿拉长一半,di/dt 近似减半,SSN 和高频 EMI 分量同步下降,而对低速信号的功能毫无影响。一个实用习惯是默认所有非关键 IO 用最低可用档位加慢沿,只给真正有时序压力的信号提级——这比全用强档再回头治 SSN 要省一个迭代轮次。唯一的例外是施密特触发输入对侧的输出:边沿太缓会让对端输入级在阈值区停留过久、静态电流增大,对热设计有要求的场景要把这条记在检查清单里。
五、校准驱动与端接:高速接口的特殊做法
DDR 这类高速并行接口把驱动强度问题做到了极致,值得单独看它的三板斧:
- 阻抗校准(ZQ calibration):输出级由多个并联的子驱动单元构成,芯片上电后(及运行中周期性地)以一颗片外精密电阻为基准,逐位调整开启的子单元数量,把输出阻抗锁定在目标值(如 40 Ω)。这等于把「drive strength 档位的 PVT 漂移」从开环变成闭环——固定档位在快慢角下的输出阻抗可能漂 ±30%,校准后收敛到 ±10% 以内。
- ODT(On-Die Termination):末端端接电阻做进芯片内部,按读写方向动态开关。省掉板上分立端接电阻的同时,端接值本身也可编程分档。
- 驱动与端接联合编程:协议(如 JEDEC DDR4/DDR5)定义了若干组驱动阻抗与 ODT 的组合模式,规划工作从「算一个数」变成「从协议菜单里选一组、再用通道仿真验证」。
这套做法对普通 GPIO 规划也有借鉴意义:凡是跨 PVT 漂移会吃掉预算的接口,优先考虑带校准能力的 IO,而不是靠加裕量硬扛——裕量在 0.9 V 内核电压、±10% 电源波动的组合角下会迅速耗尽。
输入侧同样不能漏。接收端的判决阈值(Vih/Vil)在 SSN 环境下会等效漂移,规划时要给输入留噪声裕量预算:地弹峰值加上串扰峰值不得超过阈值裕量的一半。只规划输出、不核算输入,是 IO review 里排名第二的遗漏项(第一是漏算封装负载电容)。
六、IBIS 仿真联动:投片前把板级行为看清楚
IO 行为仿真不走 SPICE 网表(太慢、且封装/板级模型凑不齐),工业标准是 IBIS(I/O Buffer Information Specification):用查找表描述 buffer 的 V-I 曲线和 V-t 曲线,仿真器据此算传输线上的波形。
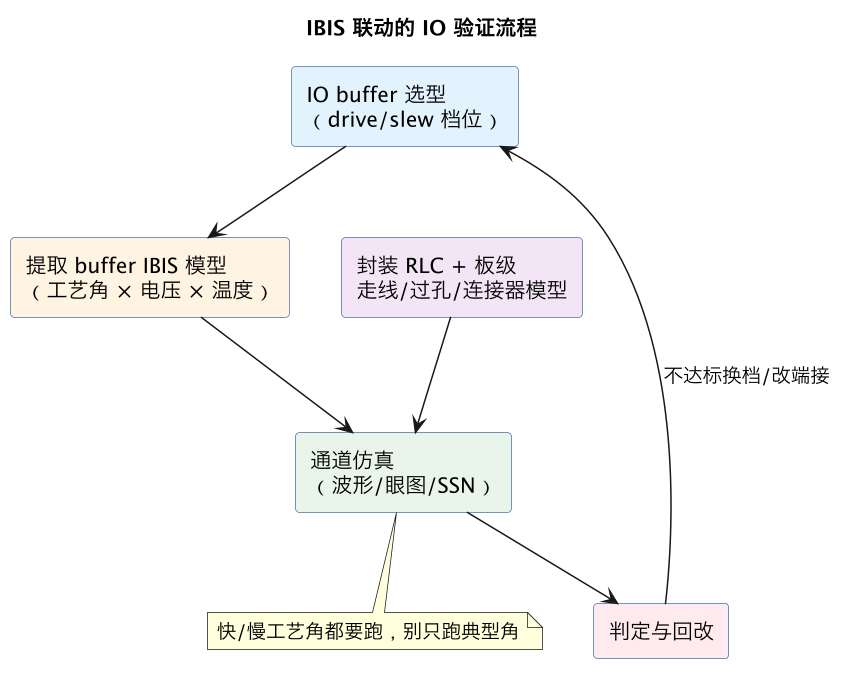
流程要点:
- 模型必须分工艺角。IBIS 模型一般给 typical/min/max 三组(对应工艺与电压温度角),只跑 typical 等于没验证——慢角看边沿是否还满足时序,快角看过冲和 SSN 是否超限,两个方向的风险是对称的。
- SSN 仿真要带电源网络。把封装电源/地的 RLC 模型接进通道仿真,成组翻转(比如 32 位总线同向)时观察地弹幅度和接收端噪声裕量的消减;超标就降档位、拉慢边沿、或要求封装加电源脚位/片上 decap。
- 眼图是最终语言。高速接口把所有不确定因素(码间干扰、串扰、抖动)积分成眼图,眼高眼宽对协议模板直接判定,比逐条看波形高效。
- 仿真配置要归档进签核包。drive/slew 档位、端接值、通道模型版本、判定模板,全部随签核文档冻结——板级团队后期改版(换连接器、换板材)会拿这份配置复核,没有归档等于逼对方用猜的。
七、封装协同与规划流程
驱动强度规划不是芯片侧单方面能定的事,封装是最早介入的协同方:
- 封装基板的电源/地 bump 数量与排布决定 SSN 上限能放到多宽;高速 IO 附近的电源脚密度要在 floorplan 期就和封装工程师对齐;
- 封装走线长度与阻抗控制能力,直接决定哪些接口必须上校准驱动(calibrated drive)、哪些用固定档就行;
- IO 在 ring 上的物理位置影响成组翻转的电流回路——把同步翻转的总线 IO 分散排布、与电源脚交错,是不花面积的 SSN 缓解手段。
完整规划流程归纳如下:
| 步骤 | 动作 | 产出 |
|---|---|---|
| 1. 接口清点 | 按协议/速率/负载把 IO 分组 | IO 分组表与约束清单 |
| 2. 初步选型 | 按负载估算最小驱动,默认非关键信号低档慢沿 | 初版 drive/slew 配置 |
| 3. 通道仿真 | IBIS + 封装 + 板级模型跑波形与 SSN | 波形/眼图/地弹报告 |
| 4. 迭代定档 | 不达标项换档、改端接或调 slew | 冻结的 IO 配置表 |
| 5. 约束落地 | 配置写回设计(IO 约束文件),片内时序按选定档位签核 | signoff 口径一致 |
最后强调一个常见的跨团队事故模式:芯片侧按强档签了时序,板级后来发现过冲超标被迫换弱档,片内 setup 预算立刻破洞——IO 档位一旦在片内时序约束里落了地,它就是跨芯片与板级的契约,任何一侧单方面改动都要重新对表。把第七节这张流程表当成契约签署流程来走,是避免这类事故的唯一办法。
这一篇在知识体系里的位置
- 同族:IO 时序预算约束 讲 IO 的片内时序侧;IO ring ESD clamp 讲 IO 的可靠性物理实现;工作电压角的选取见 PVT 工作条件选择。
- 电源完整性:SSN 与片内动态压降同源,分析手段见后续动态 IR drop 篇;电源网格规划见 PGV 电源网格视图生成。
- 数据流:IO 规划发生在 floorplan 与 signoff 两个阶段,见 S3 floorplan/布局 与 S5 签核收敛。
总结
IO 驱动强度规划的本质是求三类片外约束的交集:片外负载与时序设下限、传输线阻抗匹配设目标、SSN 与电源完整设上限;选型的实质是选输出阻抗而非「越强越好」,非关键信号默认低档慢沿能白拿 SSN 与 EMI 收益;验证靠 IBIS 通道仿真(封装 RLC + 板级模型,快慢工艺角对称跑,成组翻转看地弹,眼图对协议模板判定),且封装工程师必须在 floorplan 期介入电源脚排布;IO 档位一旦写进片内时序约束就是跨芯片与板级的契约,任何单方面改档都要重新对表,这是 IO 规划里最高发也最可避免的一类事故。