SAR ADC 异步逻辑:不要高频时钟的逐次逼近怎么跑赢同步方案
更新时间:2026-10-04。SAR ADC(Successive Approximation Register ADC,逐次逼近型模数转换器)的转换过程是 N 次「比较—决策—切换 DAC」的循环,每位一次。传统做法是配一颗频率为采样率 N 倍以上的高频时钟,一拍做一位;而SAR ADC 异步逻辑把这颗高频时钟整个扔掉,用一小段自定时环路:比较器判出结果的瞬间自动触发 DAC 切换,DAC 稳定了又自动触发下一次比较。本文是 SAR 专题的中级篇,基础算法见 SAR ADC 逐次逼近原理 与 SAR ADC 二分搜索,本文只聚焦「控制逻辑用同步还是异步」这个架构分叉,以及随之而来的延迟匹配和亚稳态问题。
本文要回答的问题
- 同步 SAR 为什么需要一颗 N+1 倍频的时钟,这颗时钟带来了什么代价?
- SAR ADC 异步逻辑的环路长什么样,没有时钟怎么保证「一步走完再走下一步」?
- 环路里各段延迟不匹配会发生什么,怎么预留裕量?
- 比较器亚稳态在异步方案里为什么会死锁转换流程,工程上怎么防?
- 同样位数同样工艺,异步比同步到底快多少、省多少功耗,代价是什么?
一、同步 SAR 的痛点:一颗又吵又耗电的高频时钟
先回忆同步 SAR 的时序:一次转换需要 1 个采样周期加 N 个比较周期,N=12 就是 13 拍。如果采样率是 1 MSps,内部时钟就得 13 MHz 以上,而且每拍还要留出足够裕量让电容 DAC 完成充放电、比较器完成判决。真正耗时间的不是时钟沿本身,而是「每拍按最坏情况留白」:DAC 建立最快可能只要 2 ns,但 PVT(工艺/电压/温度)最差角下要 6 ns,时钟周期就得按 6 ns 设计,好角下每位白等 4 ns。
这颗时钟的麻烦远不止节拍留白这一点。第一,时钟树和分频器本身耗电,频率越高动态功耗越大,而 SAR ADC 的主打卖点恰恰是低功耗。第二,高频时钟是模拟前端最脏的邻居——时钟边沿通过衬底和电源耦合进采样电容,直接劣化信噪比,时钟与抖动的关系见 ADC 孔径抖动与时钟。第三,SoC 里未必现成有这颗频率刚好的时钟,专门配一颗 PLL 又是面积和功耗。
异步方案的思路其实一句话就能说完:让电路自己报告「我做完了」,而不是让时钟猜「应该做完了」。
上图是同步方案的成本结构:外部只给一个低速采样时钟,但芯片内部必须凭空造出 13 倍频的干净时钟并分配出去。异步方案把中间三个框整个删掉——外部采样时钟直接当转换启动信号,内部时序由环路自产生。
二、SAR ADC 异步逻辑的环路结构
异步 SAR 的核心是一个闭合的自定时环路,四站接力:
- 比较完成检测:比较器输出 valid(就绪)信号——双输出的动态比较器在两路输出分叉到可判决电平时拉高 valid。
- SAR 寄存器更新:valid 锁存比较结果到当前位。
- CDAC 切换:根据结果切换对应电容,同时触发比较器复位。
- DAC 稳定等待:一段可调延迟单元等 CDAC 充放电稳定,然后发出 comp_en 启动下一位比较。
回到第 1 步,循环 N 次后由外部时钟收尾读出结果。整个过程中没有任何周期信号,事件的间隔完全由「上一站实际做完的时刻」决定。这与数字设计里握手协议(如 valid-ready)的思想一脉相承:用完成信号代替节拍假设,把时序收敛的责任从时钟树转移到局部环路,而局部环路的延迟远比全局时钟容易控制。
这张图值得盯住看一分钟:环路里唯一的「拍脑袋」元件是延迟单元。比较、锁存、切换这三步都是做完了自然推进,只有 DAC 建立是被一个固定延迟「估计」的。这一段的整定原则与同步方案里时钟周期的整定原则一样——按最差角留裕量——但它只有一处,而不是每位一拍地处处留白。这就是异步方案省时间的来源:好工艺角下比较快的位(小电容、大过驱动)真的跑得快,时间不是被统一节拍摊平的。
工程上比较器 valid 的检测电路本身也是自定时的一环:动态比较器复位时两输出都预充到高,判决时一路被拉低,用一个 NOR 或电荷分配电路检测「两输出分叉」即可产生 valid。这个检测要快——它在关键路径上,每位的总时间是 t_cmp + t_valid + t_latch + t_dac_delay 的串联。
三、延迟匹配:环路里谁等谁
异步环路没有时钟兜底,「下一步开始得太早」就是功能错误,所以延迟匹配是设计的第一要务。环路里有两类延迟要互相咬合:
- 必须满足的先后顺序:comp_en 必须在 CDAC 最差情况稳定之后才发出;valid 必须在比较器真正判决之后发出;新一位的 comp_en 到来前比较器必须完成复位。
- 越快越好的路径:valid 检测、SAR 锁存这两段在关键路径上,每省下 100 ps,12 位就是 1.2 ns。
DAC 延迟单元的整定是个工程艺术活。整定小了,好角下能跑,差角下 DAC 没稳定就开庭判决,结果是大码处 DNL 劣化甚至失码——测试方法见 ADC DNL/INL 直方图测试。整定大了,异步的速度优势被自己吃掉。常见做法是把延迟单元做成可配置(比如 4 位数字码选延迟链节数),流片后在量产测试里扫出一个带裕量的值烧进 eFuse。

图里把整定偏差的两个方向画成了不对称的:整定不足是正确性问题(可能漏网出厂),整定过度只是性能问题。所以量产整定值永远取「扫描出的最小可用值再加一档」,这个不对称性决定了所有异步 SAR 的延迟码都偏保守。
还有一个隐蔽的匹配问题:MSB 和 LSB 的建立时间不一样。MSB 电容最大(12 位二进制加权 DAC 里 MSB 占一半电容),切换时建立最慢;LSB 电容小,建立快得多。统一的固定延迟等于按 MSB 给 LSB 也放假。进阶做法是非均匀延迟——前几位用长延迟码,后几位切短延迟码,这又能把总转换时间削掉 15%~25%。
四、亚稳态:异步方案的头号天敌
比较器判决两个几乎相等的电压时,会进入亚稳态——输出在中间电平徘徊,判决时间从几十皮秒拖到几百皮秒甚至几纳秒。亚稳态的机理与数字触发器完全同源,参见 建立保持时间与亚稳态 和 比较器亚稳态与锁存时间。
在同步方案里,亚稳态只是「这一位可能判错」——时钟沿一到,无论比较器判没判完,都按当前输出锁存,转换照常进行,代价是一次比较误差(配合冗余位可以纠正,见 SAR ADC 冗余校正)。
在异步方案里,亚稳态是死锁:valid 不来,环路停摆,整个转换卡在这一位上直到外部超时。12 位 1 MSps 的 ADC,如果每位允许 2 ns 判决时间,亚稳态把判决拖到 5 ns 的概率大约是 e^(-(5-2)/τ) 量级(τ 是比较器再生时间常数,先进工艺下 10~20 ps)——这个概率小到约 10^-65,看起来没问题。但转换时间分布是有尾巴的,偶发的一次「超慢位」会让整个转换超出外部采样周期允许的时间窗。
工程解法是给环路加一个超时旁路(timeout override):
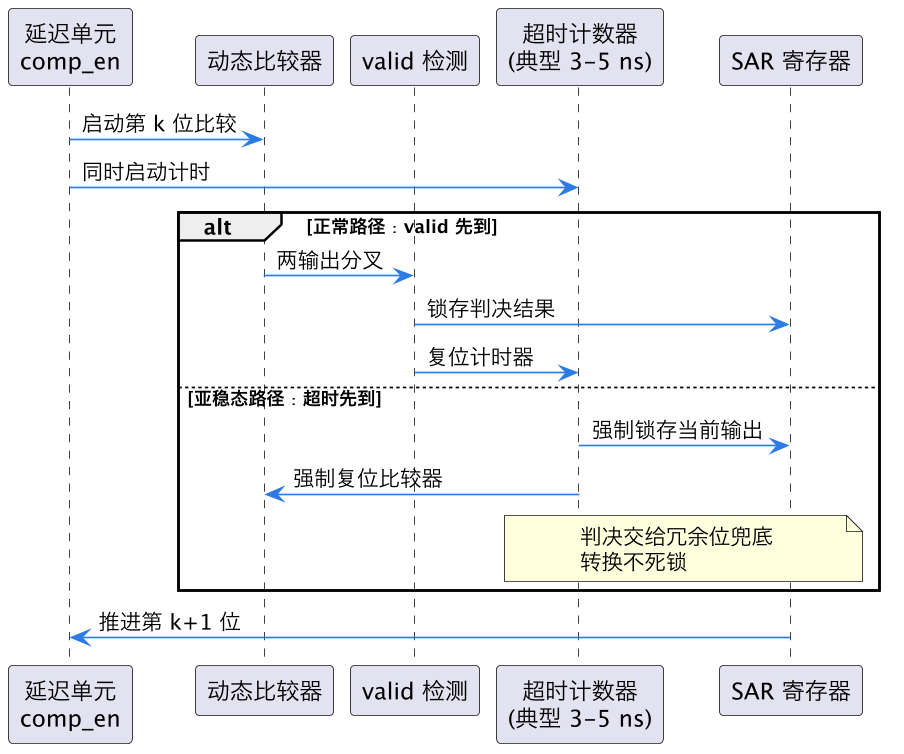
时序图里的分叉就是设计的全部要点:valid 和 timeout 谁先谁说了算。超时阈值取「正常判决最差时间 + 一档」,比如正常最差 1.5 ns 就设 3 ns。被超时强制锁存的判决可能是错的,这正是现代异步 SAR 几乎都带 1~2 位冗余的另一个原因——冗余不只是修 DAC 建立误差,也是给亚稳态超时兜底。亚稳态发生概率的定量测算见 亚稳态 MTBF 测量。
五、异步 vs 同步:速度、功耗、代价全对比
把两种架构放在同一张表里,差异一目了然:
| 维度 | 同步 SAR | 异步 SAR |
|---|---|---|
| 内部时钟 | 需要 N+1 倍频时钟及分配网络 | 无,只需外部采样沿 |
| 每位耗时 | 统一按最差角一个周期 | 快位真快,仅 DAC 延迟固定 |
| 转换时间(12 位典型) | 13 × T_clk,约 650 ns @20 MHz | 各段串联,约 250~400 ns |
| 时钟功耗与噪声 | 高频时钟树耗电、污染前端 | 无时钟树,模拟前端更干净 |
| 亚稳态后果 | 判错一位,冗余可修 | 环路死锁,需超时旁路 |
| 设计复杂度 | 状态机 + 时钟约束,流程成熟 | 自定时环路、延迟整定、PVT 覆盖验证难 |
| 验证与测试 | STA 可覆盖 | 依赖全角仿真加量产延迟码扫描 |
速度优势来自两处叠加:消掉每拍的固定留白,以及省掉时钟边沿到逻辑启动的传播延迟。综合下来,同工艺同位数异步方案转换时间通常缩短 30%~50%,这直接等效为采样率上限的提升。功耗优势则体现在逻辑部分——没有高频时钟树,数字功耗常常只有同步方案的 1/3 到 1/2,对 1 MSps 以下的中低速 ADC(传感器接口、电池供电场景)这是决定性卖点。切换能耗本身的优化与架构无关,见 SAR ADC 开关能耗。
代价集中在工程侧。同步设计有成熟的 STA(静态时序分析)兜底,约束写完工具会告诉你哪里违例;异步环路没有时钟,STA 使不上力,延迟匹配的正确性要靠晶体管级全 PVT 角仿真加蒙特卡洛去堆,验证成本显著更高。量产测试还要加一道延迟码扫描工序。所以业界的大致分工是:追求极致速度(>50 MSps 的单通道 SAR,以及 time-interleaved 的子通道)和中低速低功耗场景用异步;对设计周期敏感、团队时序功底在数字流程上的项目用同步。

图里第三行是容易被忽略、却非常实惠的一档优化:异步架构天然允许「每位不一样的预算」,非均匀延迟只有去掉统一节拍之后才成为可能——这是异步对同步的结构性优势,不是电路技巧能补平的。
这一篇在知识体系里的位置
- 上游:SAR ADC 逐次逼近原理 和 SAR ADC 二分搜索 讲清「每位做什么」,本文讲的是「每位什么时候开始」。
- 横向:比较器亚稳态与锁存时间 给亚稳态的电路级分析;SAR ADC 比较器噪声与失调 覆盖判决质量的另一半;SAR ADC 冗余校正 是超时旁路能成立的前提。
- 下游:流水线 ADC 级间缩放 里每级子 ADC 常选异步 SAR,本文的时序预算是理解那篇的基础;系统级指标回归 ADC 概述:采样与量化。
总结
SAR ADC 异步逻辑用「比较完成—锁存—DAC 切换—延迟等待—再比较」的自定时环路取代 N 倍频时钟,让每位判决一完成立刻推进下一位,省掉同步方案按最差角统一留白的节拍浪费,换来 30%~50% 的转换时间压缩和无高频时钟树的低功耗低噪声;代价是延迟单元必须按最差建立时间整定(整定不足失码、整定过度丢速度,永远偏保守),亚稳态会把 valid 缺失变成环路死锁、必须加超时旁路强制锁存并靠冗余位兜底,验证也从 STA 退化为全角仿真加量产延迟码扫描——速度、功耗、工程风险三者重新排位,就是异步与同步 SAR 的全部取舍。