RAL adapter predictor:sequencer-adapter-reg_map-predictor-monitor 连线结构与镜像不同步排查
更新时间:2026-10-01。寄存器抽象层(Register Abstraction Layer,RAL)是 UVM 里最容易「编译全过、一跑镜像就乱」的子系统。本站已经有多篇打好了地基:UVM 寄存器模型集成 讲模型怎么生成和例化,RAL 前门与后门访问 讲两条访问路径的取舍,desired 与 mirror 语义 讲两个影子值到底各自代表什么。但真正让模型「活」起来的,是 adapter 和 predictor 这两个小件——前者管协议翻译,后者管镜像同步。这一篇就聚焦这条链路:sequencer → adapter → reg_map 的前门通路,monitor → predictor → reg_map 的回写通路,把五个角色怎么连、常见接错姿势、镜像不同步怎么查,一次讲透。
本文要回答的问题
- RAL adapter predictor 这条链路上五个角色各自干什么,谁连谁?
- adapter 的
reg2bus/bus2reg要实现到什么程度,哪些字段最容易漏? - predictor 为什么要挂在 monitor 的 analysis port 上,而不是挂在 driver 上?
- auto_predict 和 explicit predictor 两种模式怎么选,混用会出什么事?
- 镜像值和 DUT 实际值对不上时,按什么顺序排查最快?
一、五个角色与两条通路:先把地图画清楚
前门访问一次寄存器,数据要走一条 U 形链路。下行方向:uvm_reg::write() 在 reg_map 里把寄存器操作打包成 uvm_reg_item,交给 reg_map 持有的 sequencer 和 adapter;adapter 的 reg2bus() 把通用的 uvm_reg_bus_op 翻译成具体总线 transaction(比如 axi_item),sequencer 把它调度给 driver 打上总线。上行方向:monitor 在总线上被动观测到这笔交易,通过 analysis port 广播出来;predictor 订阅这个端口,用 adapter 的 bus2reg() 把总线 transaction 反翻译回寄存器地址和数据,查到对应寄存器,更新镜像值(mirror)。
这里最容易误解的一点:predictor 更新镜像的依据是 monitor 看到的总线流量,而不是 driver 发了什么。driver 是主动方,它发的东西可能因为仲裁、错误注入、reset 打断而没有真正完成;monitor 是被动观测,只有交易在总线上真正走完它才广播。把镜像同步挂在 monitor 上,等于只承认「板上钉钉」的事实。
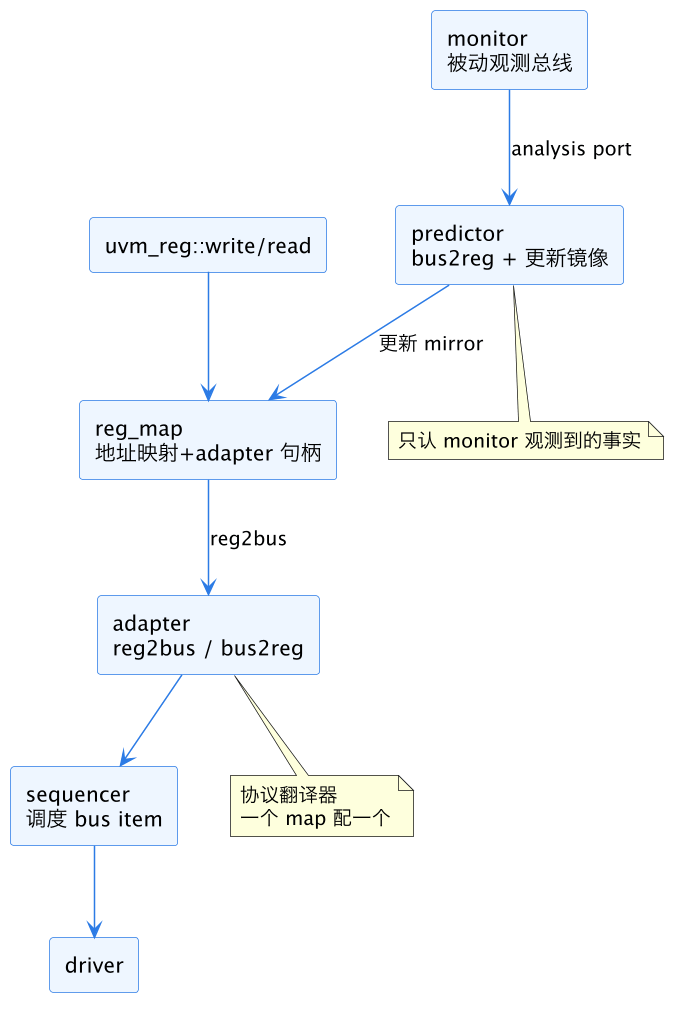
上图里注意连线分两组:左边竖直下来的是「请求通路」,句柄关系(map 持有 sequencer 和 adapter 的句柄);右边弯回来的是「观测通路」,是 TLM analysis port 连接(monitor 的 ap 连 predictor 的 bus_in)。两组连线的建立方式完全不同——句柄在 reg_map::set_sequencer() 调用时绑定,analysis 连接在 env 的 connect_phase 里用 connect() 完成。漏掉任何一组,症状完全不同:漏句柄是前门访问直接报 null;漏 analysis 连接是访问能跑通、但镜像永远不更新。
二、env 里的标准接法:connect_phase 五步走
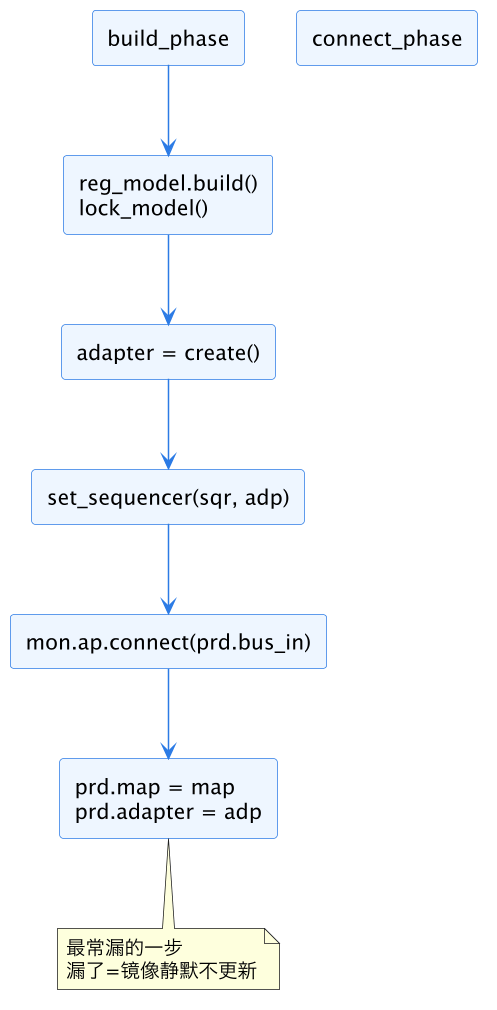
标准接线代码集中在 env 的 build_phase 和 connect_phase,一共五个动作,顺序错了有的仿真器给 warning 有的直接静默错:
- build:例化 reg_model,调
reg_model.build()建立内部结构,lock_model()冻结地址映射; - build:例化 adapter(
my_adapter::type_id::create); - connect:
reg_model.default_map.set_sequencer(bus_agent.sequencer, adapter)一句话同时绑 sequencer 和 adapter; - connect:
bus_agent.monitor.ap.connect(predictor.bus_in)把观测通路接上; - connect:
predictor.map = reg_model.default_map; predictor.adapter = adapter;给 predictor 配上查地址用的 map 和反翻译用的 adapter。
第 5 步是新手漏得最多的。predictor 自己不会魔法,它收到 bus item 后要用 adapter 做 bus2reg,再用 map 按地址找寄存器——这两个句柄都得手工喂进去。漏了的典型症状:仿真不报任何错,predictor 的 write 回调里 bus2reg 返回空,镜像静默不更新,直到某次 mirror() 检查才发现值对不上,而那时离根因已经隔了十万笔交易。
多 sequencer 环境还有一个容易绊倒人的细节:set_sequencer 是挂在 map 上的,不是挂在 reg_model 或 env 上的。一个 reg_model 里可以有多个 map(default_map 走 AXI、另建一个 apb_map 走 APB),每个 map 各自绑自己的 sequencer 和 adapter;发起访问时用 reg.write(status, value, .map(apb_map)) 显式指定走哪条路,或者用 set_default_map 换默认。漏绑的那个 map 不会在建环境时报错,第一次被用到才在运行期炸 null handle——所以环境里每加一个 map,就把对应的 set_sequencer 调用写进同一段代码,别让它们分家。
这张图把五个动作按执行顺序排开。记住一个口诀:build 建模型、建 adapter;connect 绑前门、接观测、喂 predictor。每一步失败的症状各不相同,排查时可以按症状反推缺了哪步,后面第四节的对照表就是干这个用的。
三、adapter:reg2bus 与 bus2reg 的翻译纪律
adapter 是个纯函数式的翻译器,核心就两个方法:reg2bus 把 uvm_reg_bus_op(含 addr、data、kind、byte_en、status)翻译成总线 transaction;bus2reg 反过来。写 adapter 时的高频错误有这么几类,按踩坑率排序。
第一类是字节序和字节使能丢失。uvm_reg_bus_op 的 byte_en 描述了这次访问哪些字节有效(partial write 场景),很多手写的 reg2bus 直接忽略它,把整笔 data 塞进总线 item。结果 RAL 发起的 8 位字段写,到了总线上变成 32 位全写,把同寄存器其他字段冲掉。更隐蔽的是镜像仍然按 partial write 更新——镜像认为只写了低 8 位,DUT 实际被整写了,两者从此分叉。字节序问题同理,总线是 little-endian 而 adapter 按 big-endian 拼 data 的场景,单次读写都可能碰巧对(全 0 或对称数据),跑随机测试才炸。
第二类是 status 不回填。bus2reg 里有义务把总线的响应状态(slverr、decerr)写回 rw.status,RAL 才能据此把这次访问标成 UVM_NOT_OK。漏了之后,寄存器访问在总线上明明被 error 响应打回,RAL 侧却认为成功,镜像照常更新——这是「镜像比 DUT 乐观」的经典成因。
举个具体的 byte_en 事故。寄存器块里有个 32 位控制寄存器,高 16 位是 mode、低 16 位是 threshold。测试只想改 threshold,RAL 侧用 reg.write(status, 32'h0000_1234, .byte_en(2'b0011)) 发起 partial write。adapter 的 reg2bus 没透传 byte_en,总线上发出的是一笔完整 32 位写,data 高 16 位是 adapter 随手填的 0——DUT 的 mode 字段被清零,而镜像里 mode 还是原值。更糟的是 mode 清零未必立刻报错,可能几个小时后某个功能路径才走到它,排查起点和根因隔了半个回归。这种案例的教训是:adapter review 时把 reg2bus/bus2reg 的每一个字段和 uvm_reg_bus_op 的成员对一遍,少一个就是一颗定时炸弹。
第三类是一个 adapter 喂多个 map。多接口 DUT(比如同一寄存器块既能走 AXI 也能走 APB)需要多个 map,每个 map 绑各自的 sequencer 和 adapter。复用同一个 adapter 实例本身可以(adapter 无状态的话),但如果 adapter 内部藏了状态(比如记录 outstanding 交易),两个 map 并发访问就会互相污染。纪律是:adapter 保持无状态,或者每个 map 一个实例。
| 翻译字段 | 方向 | 漏掉的典型症状 |
|---|---|---|
| addr | 双向 | 地址偏移/基址错,访问落到错误寄存器 |
| data 宽度 | 双向 | 高位截断,大值读写不一致 |
| byte_en | reg2bus | partial write 变全写,字段互相污染 |
| kind(读/写) | 双向 | 读写方向反转,概率低但毁灭性 |
| status | bus2reg | 总线 error 被吞,镜像盲目乐观 |
| 字节序 | 双向 | 对称数据碰巧对,随机数据炸 |
这张表建议贴在 adapter code review 的 checklist 里。adapter 本身代码量很小(两个方法各十几行),但它站在通用 RAL 世界和具体总线世界的边界上,边界上的翻译错一丢丢,下游的镜像就偏一大片。
四、predictor 与 auto_predict:镜像更新的两条路线
镜像(mirror)是 RAL 认为「DUT 此刻的值」。它的更新有两个来源,搞清楚来源才能理解为什么有时镜像会「精神分裂」。
来源一:auto_predict。 当 reg_map.set_auto_predict(1)(默认就是 1)时,凡是 RAL 自己发起的前门访问,完成后直接用发起时的数据更新镜像。这条路不经过 predictor,也不看总线真实结果——它假设「我发起的访问一定成功且数据就是我想写的」。
来源二:explicit predictor。 monitor 观测到总线交易,predictor 反翻译后更新镜像。这条路认的是「总线上真实发生的事」,不管交易是谁发起的——包括别的 master、别的 agent、甚至 DUT 内部逻辑通过后门可见的写入路径。
两条路线的关系是选型的核心,直接看对比:
| 维度 | auto_predict | explicit predictor |
|---|---|---|
| 更新依据 | RAL 发起访问时的意图 | monitor 观测到的总线事实 |
| 能捕获第三方访问 | 不能 | 能 |
| 能感知总线 error | 不能(除非查 status) | 能(status 合格的才更新) |
| 接线成本 | 零,默认开 | 要接 monitor + 喂句柄 |
| 适用场景 | 简单 smoke、无 monitor 的早期 | 正式环境、多 master、error 注入 |
真正的坑在两条路同时开且环境里有 RAL 之外的访问者。典型剧本:RAL 写寄存器 A 为 0x5,auto_predict 立刻把镜像更成 0x5;同一时刻另一个 master 把 A 改成 0x9,monitor 观测到后 predictor 把镜像更成 0x9;接下来 RAL 用 get_mirrored_value() 拿到 0x9 去做检查,但写代码的人以为镜像是自己写的 0x5——排查时日志里两次镜像更新都有,但没人会想到是 auto_predict 抢跑了一次。
纪律一句话:正式环境关 auto_predict,一切镜像更新走 predictor。即 reg_model.default_map.set_auto_predict(0),然后保证 monitor 的覆盖率和 predictor 接线正确。这样镜像的语义统一为「总线上最后被观测到的值」,单一事实来源,排查时不用猜更新来自哪条路。
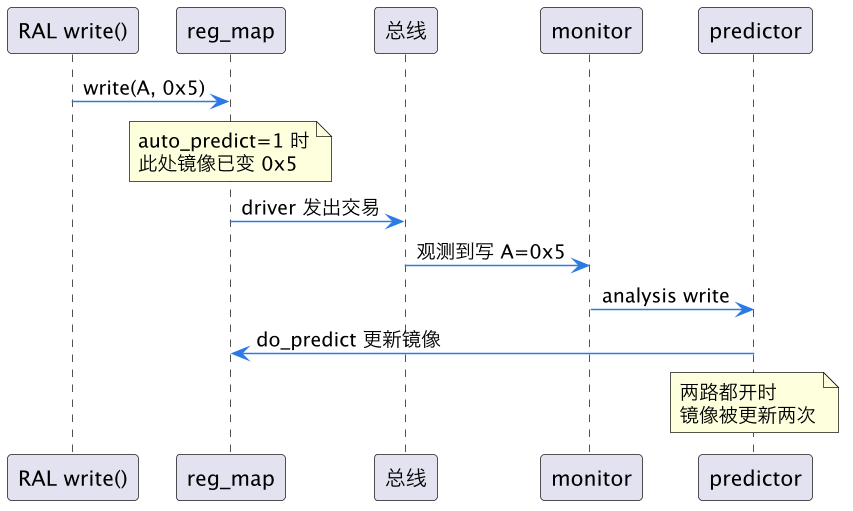
这张时序图展示了一笔普通写访问下镜像的两次更新机会。auto_predict 在「发起即更新」,predictor 在「观测到才更新」。单一路线时两者等价(忽略时序差),双开时任何时序交错(比如中间插入别的 master 的交易)都会让镜像经历一段「错误窗口」。关掉 auto_predict 后,图中第一个 note 对应的更新消失,镜像只在 predictor 处变一次,语义干净了。
五、三种典型接法错误与症状对照
把前面散落的坑收成一张症状对照表,排查时先对症状再查线:
| 症状 | 最可能的接法错误 | 确认手段 |
|---|---|---|
首次 write() 报 null handle | map 没调 set_sequencer | grep env 里该行是否存在 |
| 访问全报 adapter 转换失败 | adapter 没 create 或没传给 map | set_sequencer 第二参数是否为 null |
| 访问成功但镜像从不更新 | mon.ap 没 connect 到 predictor.bus_in | 在 predictor 里加打印,看是否被触发 |
| 镜像更新但地址全错/查不到寄存器 | predictor.map 没赋值 | predictor 打印 bus2reg 后的 addr |
| 镜像随机性对不上 | auto_predict 与 predictor 双开 | 检查 set_auto_predict 调用点 |
| error 注入测试镜像仍乐观 | bus2reg 没回传 status | 检查 adapter 的 rw.status 赋值 |
| 多 map 环境数据串台 | 共享有状态 adapter | 检查 adapter 是否有成员变量缓存 |
还有一个接线之外的隐性错误值得单独点名:monitor 的分析端口广播了不完整的 transaction。predictor 拿到的 bus item 如果缺 byte_en 或 data 未对齐,bus2reg 反翻译出来的就是错的。这种问题从 RAL 侧看症状和 predictor 没接一样(镜像不更新或更新错),但根因在 monitor 的采样逻辑。区分手段也简单:在 predictor 入口把收到的 item sprint() 出来,和总线波形对一笔,数据对不对立刻见分晓。
六、镜像不同步的系统排查流程
镜像不同步的报信方式通常是 mirror(UVM_CHECK) 红掉,或者 scoreboard 拿 get_mirrored_value() 做参考时 mismatch。拿到这种失败,按下面的顺序走,基本十次里九次能在半小时内定位。
第一步,确定镜像是「太旧」还是「太新」。太旧(DUT 已变、镜像没变)说明观测通路断了:predictor 没接、monitor 没采样到、或者 do_predict 因 status 不合格拒绝了更新。太新(镜像有值但 DUT 不是那个值)说明更新来源不可信:auto_predict 抢跑、adapter 把 error 交易标成了成功、或者 bus2reg 翻译错了地址把 A 寄存器的交易记到了 B 头上。
第二步,捞一笔失败交易做端到端对拍。取失败时间点最近的一笔该寄存器访问,对四个值:RAL 发起时的 uvm_reg_bus_op、driver 发出去的总线 transaction、monitor 采样到的总线 transaction、predictor 更新后的镜像。四个值排一排,在哪一环变形,问题就在哪一环。这个对拍做一次胜过猜十次。
第三步,区分「单笔翻译错」和「结构性漏更」。如果只有特定数据模式错(比如带 byte_en 的写、跨字节边界的字段),是 adapter 翻译问题;如果整段时间镜像纹丝不动,是观测通路断了;如果镜像在错误时间点变化,是 auto_predict 或第三方 master 干扰。三种形态对应三张不同的药方,不要用修 adapter 的药治断线的病。
还有一类容易被漏判的形态值得单独说:镜像只在 reset 之后不同步。DUT 复位会把寄存器打回上电值,但 RAL 的镜像不会自动跟着复位——除非测试在 reset 序列里显式调 reg_model.reset()。如果环境里 predictor 正常、auto_predict 也关了,而镜像偏偏在每次 reset 后的第一笔检查失败,九成是漏了这步。对策是把 reg_model.reset() 写进基础 test 的 reset 处理流程,和 DUT 复位严格同拍,这属于结构纪律而不是调试技巧。
第四步,修完之后加一道常驻哨兵:在 env 里挂一个低频检查进程,定期对关键寄存器做 mirror(UVM_CHECK),并且把 predictor 的更新次数做成覆盖率或计数器。镜像同步问题最恶心的地方是它常常是静默的——不修 sentinel,下一次它还会以「某个 scoreboard 偶发 mismatch」的形态出现,你又要从十万笔交易里捞针。
这一篇在知识体系里的位置
本篇是 RAL 子系列里「连线与同步」这一环。前置阅读:UVM 寄存器模型集成 解决模型从哪来,reg block 与 map 结构 解决地址怎么组织;并行阅读:RAL 前门与后门访问 讲访问路径选择,后门 HDL 路径 是绕开前门链路的调试捷径;本篇的「镜像」概念严格定义在 desired 与 mirror 语义。观测通路依赖的 TLM 连接机制见 monitor 与 analysis imp。掌握这条链路后,寄存器验证里最大的一类「灵异 mismatch」就有了系统排查路径。
总结
RAL adapter predictor 的连线本质是两条通路:前门请求通路靠 set_sequencer(sequencer, adapter) 绑句柄,镜像回写通路靠 monitor.ap → predictor.bus_in 加手工喂 map 和 adapter 两个句柄;adapter 翻译要守住 byte_en、status、字节序三条纪律,镜像更新要关掉 auto_predict、只信 predictor 这一个事实来源——镜像不同步时按「太旧查观测、太新查来源、单笔错查翻译」的口诀收敛,半小时内必定位。