ECSM vs CCS 模型:两种电流源时序模型的结构差异、精度水位与工具兼容性
更新时间:2026-10-07。65nm 以下的时序库里,单元延迟不再用「查表得延迟」的 NLDM(Non-Linear Delay Model,非线性延迟模型)表示,而是改用电流源模型:Cadence 阵营的 ECSM(Effective Current Source Model,有效电流源模型)和 Synopsys 阵营的 CCS(Composite Current Source Model,复合电流源模型)。很多团队拿到 foundry 给的
.lib文件时只关心「工具认不认」,很少人追问这两套模型在结构上到底差在哪、精度水位各是多少、为什么噪声分析只有 CCSN 一家。NLDM 与 CCS 的代际对比见 Liberty 之 NLDM 与 CCS 时序模型,那篇讲「为什么要换掉 NLDM」;本篇把镜头推进到 ECSM vs CCS 模型这一对电流源模型内部,回答结构差异、精度差异与工具兼容性三个工程问题。
本文要回答的问题
- ECSM 与 CCS 分别对驱动波形采样什么物理量,数据结构差在哪?
- 两者的延迟与 slew 计算路径有何不同,精度水位各是多少?
- CCSN(CCS Noise)噪声模型在 CCS 之上加了什么,ECSM 侧的对应物是什么?
- 库体积、特征化成本、签核工具兼容性上两者各有什么工程水位?
- 一个项目能不能 ECSM 和 CCS 混用,选型纪律是什么?
一、为什么 NLDM 不够用:电流源模型登场的背景
NLDM 的建模方式是把每个时序弧的「单元延迟」和「输出 slew」做成两张二维查找表,索引是输入 slew 和输出负载电容。这个方案在 90nm 以上运转良好,因为那时驱动器可以近似成「理想电压源串一个电阻」,负载可以近似成一个集总电容。到了 65nm 以下,三个物理趋势把这个近似打碎了:互连电阻相对单元输出电阻不再可忽略,负载呈现 RC 网络形态而非单电容;晶体管驱动电流随输出电压呈现明显非线性,等效成一个受输出电压控制的电流源才准确;米勒电容与接收端输入电容的非线性让「有效电容」不再是一个常数。
电流源模型的共同思路是:不再给「延迟答案」,而是给「驱动波形本身」,由工具结合真实的互连负载在线卷积或迭代求解出延迟。分歧点在于采样什么物理量——ECSM 采样输出电压随时间的变化 V(t),CCS 采样输出电流随时间的变化 I(t)。这一个选择决定了两者后续所有的结构差异。
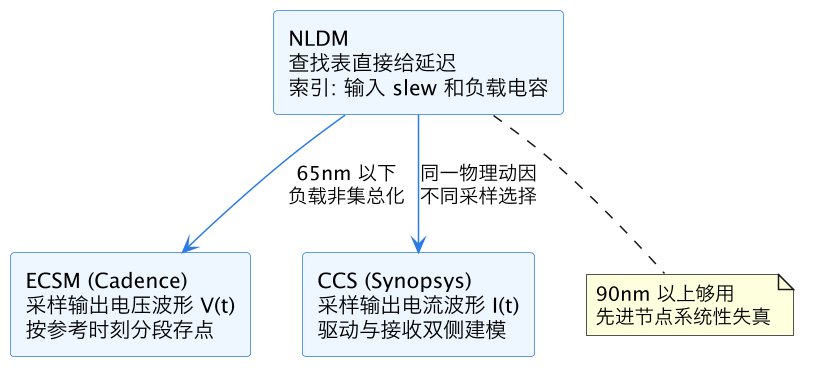
上图给出三代模型的关系:NLDM 是「答案表」,ECSM 和 CCS 是「波形素材」。ECSM 把驱动器在不同输入 slew、不同负载下实测(SPICE 仿真)的输出电压波形按若干参考时刻切点存下来;CCS 则存输出电流波形,并且把模型拆成 driver(驱动侧)和 receiver(接收侧)两半——接收侧用两段分段电容 C1/C2 逼近非线性输入电容,这是 CCS 结构里 ECSM 没有对应物的部分。
二、数据结构差异:V(t) 采样与 I(t) 采样的具体形态
把两种模型在一个 NAND2 单元的 .lib 文件里展开,差异一目了然。ECSM 的每个时序弧下挂着 ecsm_waveform 表组:对每一组(输入 slew, 负载)组合,存一串(时间点, 归一化电压)对,时间点用延迟参考时刻(如输出达到 50% VDD 的时刻)做原点,电压归一化到 VDD。工具使用时按实际负载把这条电压波形「驱动」进互连网络,求解到达接收端的真实波形和延迟。
CCS 的对应结构是 output_current_rise / output_current_fall 表组,存(时间, 电流)点列;同时每个输入引脚上挂 receiver_capacitance1_rise/fall 和 receiver_capacitance2_rise/fall——两段接收电容,第一段管波形前 50% 的充电,第二段管后 50%,合起来逼近 MOS 栅电容随电压的非线性。这正是 CCS 全称里 Composite(复合)的含义:驱动电流源与接收分段电容组合成一个完整模型。
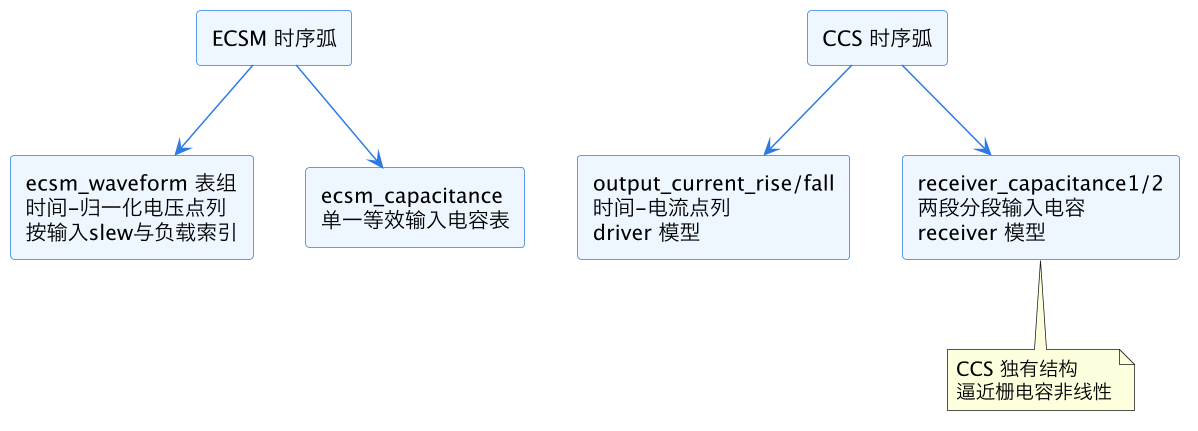
结构上三个关键差异值得记住。第一,采样对象:ECSM 是电压波形,CCS 是电流波形。第二,接收端建模:ECSM 只有一个等效输入电容表(ecsm_capacitance),CCS 有两段分段电容,对输入波形前段敏感的应用(如噪声传播、毛刺分析)后者明显更准。第三,波形压缩策略:ECSM 的点列按电压百分比参考时刻对齐,点可以比较稀疏;CCS 的电流波形必须在尖峰附近加密采样点才能保住积分精度,所以同等精度下 CCS 的点数通常更多——这直接引出后面的库体积差异。
三、延迟与 slew 的计算路径:两种模型各自怎么算
模型结构不同,STA 引擎用它们算延迟的算法路径也不同。CCS 引擎的标准动作是迭代:先用 C1 作为负载算出第一版输出电流波形对 RC 网络的响应,得到接收端波形;再根据波形的 50% 点切换 C2,重算修正;通常两到三轮收敛,每轮的计算量与一次 RC 网络求解相当,这就是 CCS 求解略慢于 ECSM 的直接原因。由于驱动是电流源、负载是真实 RC 网络,这个迭代天然能处理阻性屏蔽效应(interconnect resistive shielding,远端电容被互连电阻部分遮蔽的现象)——NLDM 时代要靠「有效电容」迭代近似,CCS 里是算法的自然结果。
ECSM 引擎的动作更像一次波形传播:把采样的电压波形经驱动点等效内阻接入 RC 网络,做一次线性时不变系统求解(AWE/矩匹配类算法)得到接收端波形,从中读出延迟和 slew。电压源建模在数学上更直接,迭代需求少,速度上略有优势;代价是对强阻性屏蔽场景的精度依赖波形采样密度兜底。
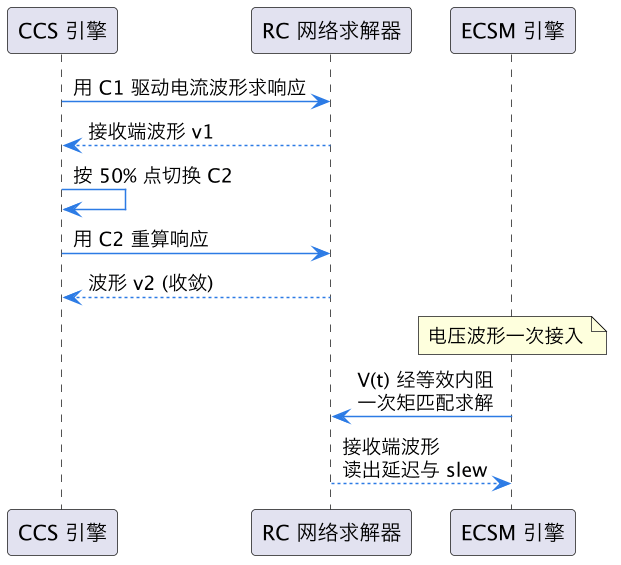
上图对比两条计算路径:CCS 侧是多轮「切换接收电容再重算」的迭代循环,ECSM 侧是一次电压波形传播。工程实测水位(多家 foundry 公开的对标报告与厂商白皮书口径)是:相对 SPICE 参考,两者在标准时序弧上的延迟误差都能压到 1% 以内、slew 误差 2% 到 5% 量级,都显著好于 NLDM 的 5% 到 15%;CCS 在接收端强非线性(如传输门、复杂 AO 门输入)和噪声敏感路径上占优,ECSM 在常规标准单元上精度相当且求解略快。也就是说,对绝大多数单元,精度差异不是选型的决定因素,生态与噪声需求才是。
| 维度 | ECSM | CCS/CCSN |
|---|---|---|
| 采样物理量 | 输出电压波形 V(t) | 输出电流波形 I(t) |
| 接收端模型 | 单一等效电容表 | 两段分段电容 C1/C2 |
| 求解方式 | 电压波形传播,一次求解为主 | 电流源加 RC 网络迭代 |
| 延迟精度(对 SPICE) | 约 1% 以内 | 约 1% 以内 |
| 强非线性接收端 | 一般 | 更准 |
| 噪声分析能力 | 有 ECSM noise 扩展但生态弱 | CCSN 原生支持、生态成熟 |
| 同精度库体积 | 较小 | 较大(点数多、含 receiver 表) |
四、CCSN 噪声模型:CCS 独有的半边天
信号完整性(SI)分析里的噪声问题——串扰毛刺会不会穿透逻辑门传下去、毛刺高度会不会超过噪声容限——需要一个能描述「单元对毛刺的响应」的模型。CCSN(CCS Noise)就是在 CCS 框架里补上的这一块,它的结构由三部分组成:每个输入引脚的直流噪声容限表 ccsn_first_stage/ccsn_last_stage(描述毛刺高度-宽度平面上的容忍边界),输出侧的噪声传播特性(输入毛刺经过单元后输出的毛刺波形采样,同样是电流波形),以及 channel 连接的等效电路参数。噪声分析的机理背景见 噪声毛刺之攻击者与受害者,CCS 噪声模型的库结构细节见 Lib 库之 CCS 噪声模型。
ECSM 阵营在规格里也有 noise 扩展字段(ecsm_noise),理念类似——采样输入毛刺与输出响应的关系——但产业生态天差地别:主流 signoff STA 与 SI 工具(PrimeTime-SI、Tempus 的 noise 流程)的生产级噪声引擎几乎都是围绕 CCSN 建的,ECSM noise 的库供应和工具支持都非常稀薄。实操结论很直接:凡是串扰噪声是签核项目的先进节点设计(28nm 以下几乎全是),噪声模型这一项基本锁定 CCSN。
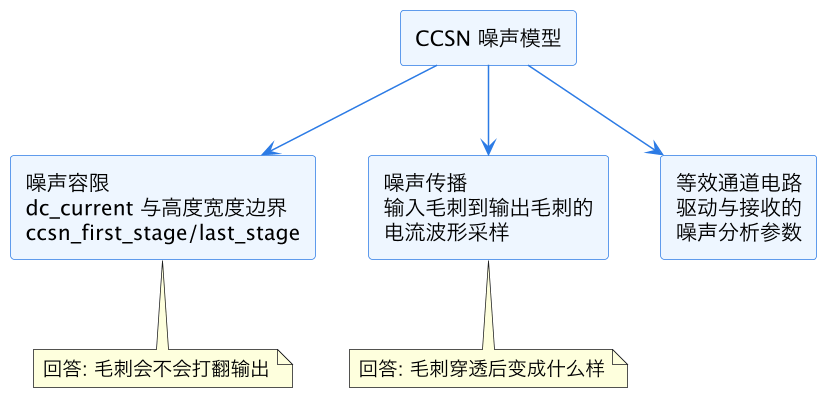
上图拆解 CCSN 的三块结构:容限回答「这个毛刺是否致命」,传播回答「没致命的毛刺传下去长什么样」,等效通道参数让工具能把毛刺沿多级逻辑链逐级追踪。三者配合才构成完整的噪声签核能力——这也是为什么「没有 CCSN 的库」在 SI 签核流程里等于「噪声项弃权」,只能靠加大时序裕量硬扛。
五、库体积、特征化成本与工具兼容性
结构差异落到工程账目上是三笔账。第一笔是库体积:同一套 PVT 下,CCS 库因为电流波形点列更密、每引脚多挂 receiver 电容表和 CCSN 表,体积通常比同精度 ECSM 库大三到五成;CCSN 全开时差距更大。对动辄上百个 corner 的 MMMC(多模式多角)签核(见 MMMC 之 OCV 与寄生参数),这直接决定磁盘与加载内存的预算。第二笔是特征化成本:电流波形采样要求在每个(输入 slew,负载)网格点上做更精细的 SPICE 瞬态输出记录,CCS 的特征化机时通常比 ECSM 多两成上下——特征化流程本身的背景见 Liberty 特征化流程。第三笔是工具兼容性,也是最硬的一笔:PrimeTime 原生吃 CCS(ECSM 需转换且历史上转换支持反复变动),Tempus 原生吃 ECSM(也支持 CCS),Innovus/Genus 等实现工具两家通吃,库的特征化交付格式细节见 数据流格式之 Liberty 各视图。
| 工程项 | ECSM | CCS/CCSN | 实操含义 |
|---|---|---|---|
| 同精度库体积 | 基准 | 大三到五成 | MMMC 磁盘内存预算 |
| 特征化机时 | 基准 | 多约两成 | 自建库排期 |
| PrimeTime | 需转换、非原生 | 原生 | 签核用 PT 则锁定 CCS |
| Tempus | 原生 | 支持 | Cadence 全家桶可双选 |
| SI 噪声签核 | 生态稀薄 | 原生成熟 | 28nm 以下基本锁定 CCSN |
| foundry 交付 | 部分节点提供 | 主流节点齐全 | 以 foundry 实际交付为准 |
六、选型与混用纪律:先定签核引擎,再定模型
把选型逻辑钉成一张决策流程。
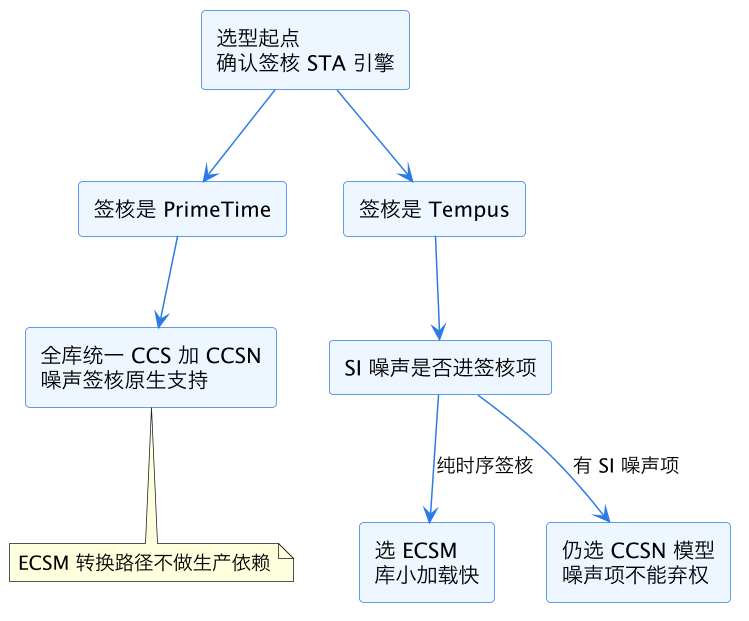
三条纪律收口。第一,模型跟着签核引擎走,不要反过来:签核用 PrimeTime 就全库 CCS,用 Tempus 且噪声不进签核项才考虑 ECSM 换体积和加载速度。第二,全库统一:同一设计里一部分单元用 ECSM、一部分用 CCS 是红线——两种模型的 slew 参考点和波形对齐方式不同,混用时弧间 slew 传播的微小不一致会在长路径上累积成对不上账的 slack 差异,且 signoff 流程无法解释这种差异。第三,以 foundry 交付为准:成熟节点 foundry 通常两家模型都签核交付,先进节点常只签 CCS——选型前先确认目标节点上哪种模型过了 foundry 的签核认证,自建转换(如 library compiler 类工具的格式转换)只做内部参考,不进签核链路。这与 Signoff STA 与 PrimeTime 里「签核口径只认认证库」的纪律是同一条。
这一篇在知识体系里的位置
本篇是 Liberty 库模型专题的横向对比篇:代际演进在前置篇 Liberty 之 NLDM 与 CCS 时序模型,CCSN 的库结构细节在 Lib 库之 CCS 噪声模型,噪声机理在 噪声毛刺之攻击者与受害者;横向关联 Liberty 特征化流程(模型的生产成本侧)、数据流格式之 Liberty 各视图(库的交付形态)、MMMC 之 OCV 与寄生参数(库体积账的应用场景);下游衔接 Signoff STA 与 PrimeTime(模型选定后的签核引擎侧)。
总结
ECSM vs CCS 模型的分歧起点是采样对象——ECSM 存输出电压波形 V(t)、接收端只给单一等效电容,CCS 存输出电流波形 I(t)、接收端给 C1/C2 两段分段电容;常规单元上两者对 SPICE 的延迟精度都能压进 1% 以内,选型不由精度决定,而由三件事锁定:签核引擎阵营(PrimeTime 原生 CCS、Tempus 原生 ECSM)、SI 噪声是否进签核项(CCSN 生态一家独大,28nm 以下基本必选)、库体积与特征化成本(CCS 大三到五成、机时多两成);纪律是全库统一不混用、以 foundry 签核认证的交付格式为准,转换格式只做内部参考。