CAN FD 波特率切换验证:BRS 切换时序、数据段采样点配置与 FD 模式错误帧处理差异
更新时间:2026-10-04。CAN FD(CAN with Flexible Data-rate,灵活数据速率 CAN)相对经典 CAN 最大的卖点,是同一帧里「 arbitration 段慢、data 段快」:仲裁段沿用标称位率(nominal bit rate,常见 500 kbit/s 或 1 Mbit/s)保证多节点仲裁的可靠性,仲裁一结束就切到数据位率(data bit rate,常见 2 Mbit/s 到 5 Mbit/s)快速吐完最多 64 字节数据,再切回标称位率走 CRC 定界、ACK 与帧尾。这个「一帧两段速率」的机制靠 BRS(Bit Rate Switch,位速率切换)位来锚定,而它也把验证复杂度翻了一倍:位时序参数要配两套、切换沿的时序窗口要逐拍验、采样点要分开验、收发两端的切换时刻还要考虑总线传播延迟。站内的 CAN 总线错误帧验证 讲了经典 CAN 错误帧的注入与检查方法,UART 波特率容差验证 讲了异步串口的时钟偏差预算。这一篇专攻 FD 模式独有的那块:CAN FD 波特率切换从仲裁段到数据段到底怎么切、验证时该盯哪些点。
本文要回答的问题
- BRS 位在帧里的位置是什么,发送端和接收端各自在哪个时刻完成速率切换?
- 标称位时序与数据位时序两套参数怎么配,数据段采样点为什么要额外做发送延迟补偿?
- BRS 切换沿上有哪些独有的失效模式,激励和断言该怎么覆盖?
- FD 模式下错误帧的处理与经典 CAN 有什么差异,错误定界和位监控规则变在哪?
- 一个可落地的 CAN FD 波特率切换验证计划,至少要包含哪些定向用例和覆盖率项?
一、BRS 位的位置与切换锚点:一帧之内两次变速
先回忆 CAN FD 帧结构。FD 帧在经典 CAN 的基础上把控制场扩了:IDE 位之后是 FDF 位(FD Format indicator,隐性表示 FD 帧),FDF 之后是 res 保留位,然后才是主角 BRS 位,再往后是 ESI(Error State Indicator,错误状态指示)位和 DLC。BRS 位为隐性(1)表示「本帧数据段要加速」,为显性(0)表示整帧维持标称位率——经典 CAN 兼容帧和 FD 低速帧走的就是后者。
切换时刻的定义要精确到「位内的边沿」,因为验证断言就挂在这上面。从发起到完成,CAN FD 波特率切换在一帧里发生两次。第一次是加速:发送端在 BRS 位的采样点处完成切换——也就是说 BRS 位本身仍按标称位率发送,但在这个位的采样点之后,后续的 ESI、DLC、数据场、CRC 场全部改用数据位率。第二次是减速:发送端在 CRC 定界符(CRC delimiter)的采样点处切回标称位率,此后的 ACK 槽、ACK 定界、EOF 全部走标称位率。接收端镜像执行同样的两次切换,只不过接收端是在自己本地的 BRS 位采样点上做判断并切换,发收两端的切换时刻天然相差一个总线传播延迟。
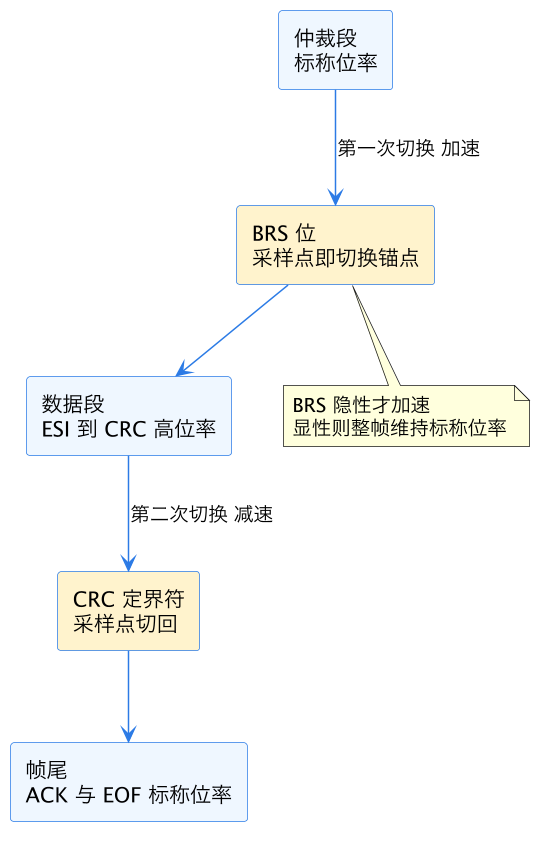
上图是 CAN FD 波特率切换的一帧全景:两次切换都锚定在「位的采样点」上,而不是位边界。这一点对验证工程师很关键——你的 testbench 如果在位边界就切换参考模型的位率,会和 DUT 的真实行为差半个位时间,导致的采样点比对误差会让你满世界找不存在的 bug。
二、两套位时序参数:标称段与数据段各配各的
FD 控制器里位时序寄存器是两套独立的:NBTP(Nominal Bit Timing and Prescaler,标称位时序与预分频)管仲裁段和帧尾,DBTP(Data Bit Timing and Prescaler,数据位时序与预分频)管 BRS 之后到 CRC 定界之前的那段。每套参数都包含预分频器、相位缓冲段 1、相位缓冲段 2 和同步跳转宽度 SJW,配置自由度翻倍,配错组合的空间也翻倍。
工程上有一个经常被忽视的约束:CAN FD 波特率切换后,数据段的 SJW 通常要配得比标称段大。原因有二。一是数据段位时间短(5 Mbit/s 下一位只有 200 ns),同样的时钟偏差折算成位时间的占比更大,重同步需要的步进能力更强。二是数据段内没有仲裁,填充位规则依然生效,接收端要在高速位流下持续做硬同步和重同步,SJW 太小会在长帧尾部的 CRC 段累积出采样漂移。ISO 11898-1 给的实践建议是两段采样点位置尽量对齐(都放 75% 到 80% 附近),SJW 数据段不低于相位缓冲段 2 的一半。
| 参数项 | 标称段(仲裁段) | 数据段(BRS 后) | 验证关注点 |
|---|---|---|---|
| 典型位率 | 500 k 至 1 Mbit/s | 2 M 至 5 Mbit/s | 比值覆盖 2:1 到 8:1 |
| 采样点位置 | 75% 至 87.5% | 70% 至 80% | 两段采样点错位注入 |
| SJW | 1 至 4 tq | 尽量配大 | SJW 边界扫描 |
| 同步机制 | 仲裁沿加重同步 | 仅重同步 | 数据段长填充串沿密度 |
| 延迟补偿 | 不需要 | 必须 TDC | 收发环回延迟超限 |
还有一个 FD 独有的硬件机制必须进验证范围:TDC(Transmitter Delay Compensation,发送延迟补偿)。发送端在数据段高位率下做位监控(bit monitoring)时,自己发出去的位要经过收发器、总线、再绕回收发器回来,这个环回延迟在 5 Mbit/s 下经常超过一个位时间的一半,直接拿常规采样点去比对自己发出去的位会误判位错误。TDC 的做法是给发送位监控定义一个 SSP(Secondary Sample Point,次级采样点),在发送沿之后延迟一个「实测环回延迟加偏移」的时刻再做监控采样。验证时至少要覆盖三种情形:环回延迟实测值落在正常窗口、接近位时间边界(TDC 自动钳位)、以及延迟大到超出补偿范围触发 TDC 失败标志。
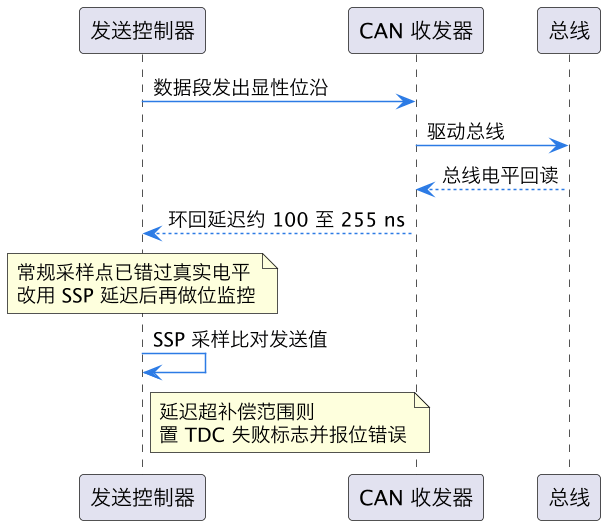
上面这个时序是 TDC 存在的理由:发送、驱动、回读一圈下来,数据段的高位率让「自己说自己听」这件事不再免费。验证环境里如果不建模收发器环回延迟,DUT 的 TDC 逻辑等于裸奔——它永远不会被触发,相关断言也永远不会被检查,这正是 SVA 断言实践 里强调的「断言存在不等于断言被激活」的老问题。
三、BRS 切换沿的验证:逐拍对表加毛刺注入
切换沿本身是验证密度最高的区域。CAN FD 波特率切换在发送端的行为是「BRS 位采样点之后,下一个位时间立即按新参数计」,这中间没有过渡位。验证时要对的行为至少有三类。
第一类是切换点的精确位置。用 SVA 断言挂住:检测到 BRS 位为隐性且本帧 FDF 为隐性后,从 BRS 采样点算起,下一个位边界必须落在「一个数据位时间」之后,而不是标称位时间。参考模型要和 DUT 逐拍对表,偏差容限是一个 time quantum。第二类是切换瞬间的再同步行为。BRS 位到 ESI 位之间天然有一个沿(BRS 隐性到 ESI 若显性),接收端会拿这个沿做硬同步还是普通重同步,不同实现的解释曾有差异,ISO 11898-1 2015 版明确为:FD 帧在 BRS 采样点处接收端切换位率后,按新位时序正常工作,ESI 沿按重同步处理。你的 DUT 如果在这里误做了硬同步,相位误差累积会让数据段中后部采样漂移,这类 bug 只在长数据场加特定填充模式的长帧里才暴露。第三类是 FDF 和 BRS 组合的一致性检查:FDF 显性(经典帧)时 BRS 位置上是经典的 r0 保留位,接收端若错误地按 FD 流程去解析 BRS 并切换位率,后面的整帧全乱。定向用例里「FDF 显性但控制场后续位型恰好像 FD 帧」的畸形帧必须有一条。
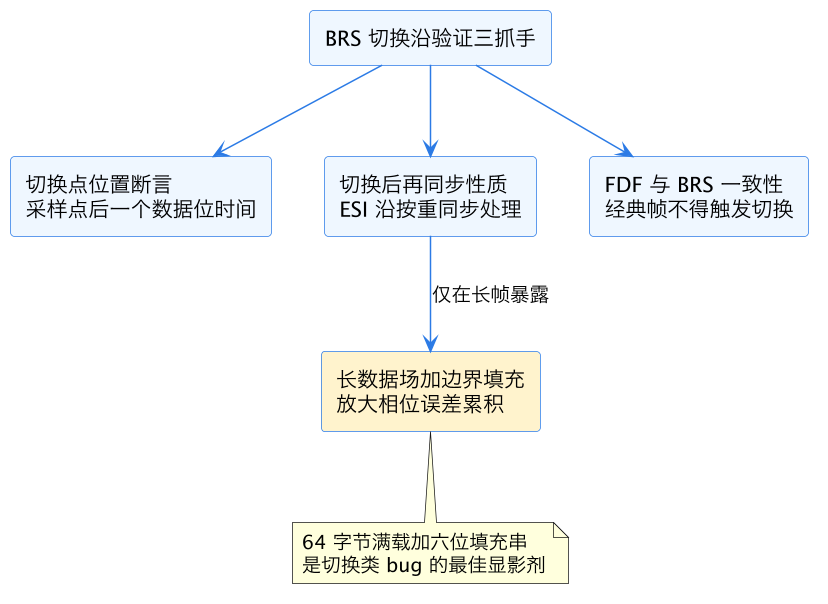
上图把切换沿验证的三个抓手和一个显影手段串起来:位置断言保证「切得准」,再同步性质保证「切完稳」,一致性检查保证「不该切时不切」,而长数据场加极端填充模式负责把前两类的微小实现偏差放大成可观测的采样错误。覆盖率上,BRS 位取值、数据段字节数(0/8/12/16/20/24/32/48/64 全档)、两段速率比这三者要做交叉覆盖,缺了任何一维都可能漏掉只在特定组合下出现的时序竞争。
四、FD 模式错误帧处理的差异:不是简单的照搬经典规则
CAN 总线错误帧验证 讲的五种错误类型(位错误、填充错误、CRC 错误、形式错误、ACK 错误)在 FD 模式全部保留,但触发条件和判定位置变了,验证用例要跟着改。
变化一,位监控的豁免区间。经典 CAN 里仲裁段和 ACK 槽不查位错误;FD 模式额外增加了两处豁免:BRS 位为隐性的 FD 帧,其 BRS 位本身和 ESI 位不做位监控。原因是切换沿附近收发器状态正在过渡,回读电平的解释不可靠。验证时要检查 DUT 在该豁免的位置确实豁免、出了豁免区间立刻恢复监控——「豁免区间边界偏一拍」是真实项目里抓到过的实现偏差。
变化二,错误帧自身也用数据位率。FD 模式下,如果错误发生在数据段,主动错误标志的 6 个显性位按当前段的位率发送——数据段内发的错误标志是高速的,其他节点若在数据段检测到错误同样以数据位率回应。这带来一个可观测后果:总线上混速节点对同一个错误事件的波形时长解释不同,错误标志叠加的形态比经典 CAN 丰富得多。验证环境里 scoreboard 计算期望错误帧时序时,必须按「错误检出时刻处于哪一段」选位率,用错段就是系统性误报。
变化三,错误帧的收尾与帧间隔。FD 帧的错误定界符之后仍走标称位率的帧间隔,但控制器从「数据位率的错误标志」切回标称位率的时点,实现上容易和 CRC 定界符切换逻辑纠缠——不少 IP 把两处切换共用状态机,定向测试里「数据段最后一个字节出错」和「CRC 场出错」是两条必跑用例,专打这个共享逻辑。
| 错误类型 | 经典 CAN 判定 | FD 模式差异 | 定向用例要点 |
|---|---|---|---|
| 位错误 | 仲裁段和 ACK 豁免 | 额外豁免 BRS 与 ESI | 豁免区间边界偏一拍注入 |
| 填充错误 | 6 连同性位 | 数据段高速下沿更密 | 数据段内构造 6 连注入 |
| CRC 错误 | CRC 场比对 | FD 用 17 或 21 位 CRC | 按 DLC 分档分别破坏 |
| 形式错误 | 定界符显性 | 含 CRC 定界切换窗口 | 切换窗口内注显性电平 |
| ACK 错误 | ACK 槽无显性 | 规则不变但位率已切回 | 多节点混合 FD 与非 FD |
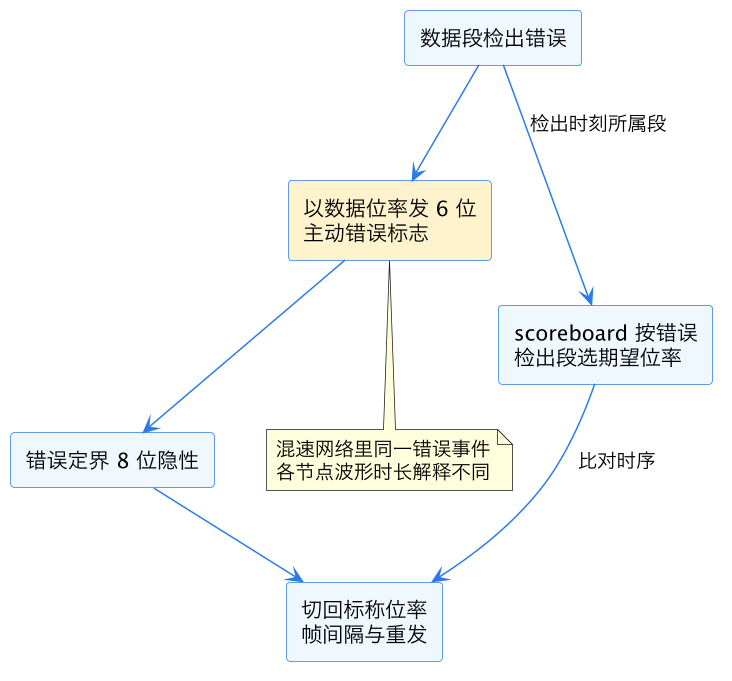
这张图是 FD 错误帧的时序骨架,注意它和经典 CAN 的唯一实质差异在「错误标志用哪套位率」:检出在数据段就走数据位率,检出在帧尾就走标称位率。验证自动化的核心就一句话——期望模型里位率是「错误检出位置」的函数,而不是帧级常量。把这条写进 scoreboard,FD 错误帧测试的误报率会立刻下来。
五、落地验证计划:用例清单与覆盖关门标准
把前面四节收拢成一份可执行清单。定向用例至少十条:BRS 隐性与显性各一组全 DLC 档位扫描;两段速率比从 2:1 到 8:1 逐档切换;切换点逐拍对表(容限 1 tq);SJW 最小与最大配置下的数据段长帧;TDC 正常、边界、超范围三态;BRS 与 ESI 豁免区间边界的位错误注入;数据段填充错误注入;CRC 场按 DLC 分档破坏;CRC 定界窗口内的形式错误注入;FDF 显性伪装帧解析。随机回归里把总线传播延迟、收发器环回延迟、各节点时钟偏差(±0.5% 内扫)作为约束随机变量,覆盖 CAN FD 波特率切换在物理层抖动下的鲁棒性。
覆盖率关门标准四条。功能覆盖:BRS 取值、DLC 档位、速率比、错误类型乘错误检出段,这四个 coverpoint 的交叉必须全绿。断言覆盖:所有挂在切换沿上的断言不仅要求 pass,还要求有激活记录(attempt 数大于零),防止时钟接错导致断言空转——激活度统计的写法可参考 断言覆盖率密度指标。代码覆盖:位时序状态机的「切换分支」与 TDC 钳位分支要求 100%。协议一致性:条件允许时过一遍 ISO 16845-2 的 FD 测试模式集,它是官方的一致性裁判。
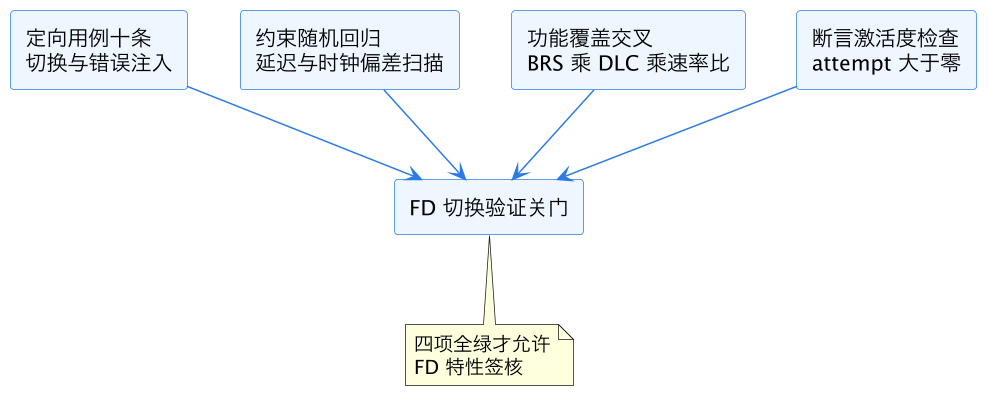
最后这张图是签核闸门:定向、随机、覆盖率、断言激活度四路并进,全绿才算 CAN FD 波特率切换这个特性验完。任何一路缺席,漏掉的都不是边角料——定向漏掉的是已知风险,随机漏掉的是物理层组合,覆盖率漏掉的是你没想过的组合,断言激活度漏掉的是「断言根本没干活」这种最安静的失败。
这一篇在知识体系里的位置
本篇是 chip-design/verification 目录下协议验证线的一篇 S 层深文,主关键词 CAN FD 波特率切换。向上承接 CAN 总线错误帧验证 的经典错误模型,把 FD 模式下错误判定与错误帧位率的变化补齐;横向与 UART 波特率容差验证(单一时钟域的速率偏差预算)、I2C 地址与 ACK 验证(低速串行协议的逐位对表方法)互为参照——UART 篇讲的是「一个速率配到底」的容差分析,本文讲的是「一帧之内换两次速率」带来的双套位时序问题。方法层面,切换沿断言的写法沿用 SVA 断言实践 的框架,CRC 分档破坏用例的设计思路可迁移到 CRC 校验器验证,testbench 里参考模型与 DUT 逐拍对表的同步纪律则来自 clocking block 与测试台同步。
总结
CAN FD 波特率切换的本质是「一帧之内以 BRS 位采样点和 CRC 定界符采样点为锚点做两次位率切换」:验证上要用双套位时序参数(NBTP 与 DBTP)分开配置并用 TDC 的次级采样点兜住数据段发送环回延迟,切换沿上靠逐拍对表断言、ESI 重同步性质检查和 FDF 伪装帧定向用例压实三类失效模式,错误处理上牢记「错误标志按检出所在段的位率发送、BRS 与 ESI 位豁免位监控、CRC 按 DLC 分 17 或 21 位」这三条 FD 差异并把它写进 scoreboard 的期望模型,最后用「定向十条加约束随机加四维交叉覆盖加断言激活度」的四路闸门签核——记住,FD 验证里最容易漏的不是某个参数配错,而是参考模型把切换点放错了半拍之后,你花在找 DUT 不存在的 bug 上的那些天。