SPI 四模式验证:CPOL/CPHA 矩阵、首沿采样检查与模式切换测试
更新时间:2026-09-30。SPI 只有四根线,坑却集中在 CPOL/CPHA 这两个 bit 上。这一篇是 协议/总线接口验证通用方法 在 SPI 上的落地版:把模式 0-3 当成一个 2x2 矩阵来验,而不是四个独立 case。
本文要回答的问题
- CPOL 和 CPHA 各控制什么,四种组合的时序差异到底在哪?
- 为什么「首沿采样」是 SPI 验证里最容易写错的检查点?
- 模式切换、主从模式不匹配这些场景怎么注入和检查?
- 覆盖率模型和断言要落到什么程度才算把四模式验全?
一、CPOL/CPHA 的语义:别背表,先理解
SPI 没有统一的全局时钟,主机产生 SCLK,从机跟着 SCLK 收发数据。问题随之而来:空闲时 SCLK 停在高电平还是低电平?数据在时钟的第一个沿还是第二个沿采样?这两个选择各有一位配置:
- CPOL(Clock Polarity,时钟极性):空闲态 SCLK 的电平。CPOL=0 空闲为低,CPOL=1 空闲为高。
- CPHA(Clock Phase,时钟相位):数据在哪个沿被采样。CPHA=0 在每个时钟周期的第一个沿采样,CPHA=1 在第二个沿采样,另一个沿用来切换数据。
两个 bit 组合出模式 0-3。理解的关键是:CPHA=0 时,接收方在 SCLK 的第一个跳变沿就要采到稳定数据,这意味着发送方必须在片选有效之前(或片选沿上)就把第一个 bit 摆到数据线上;CPHA=1 时第一个沿用来切换数据,发送方多出了半个周期的准备时间。这一差异直接决定了模式 0/2 和模式 1/3 的驱动代码写法不同,也是主从两端配置不匹配时最典型的失效模式。
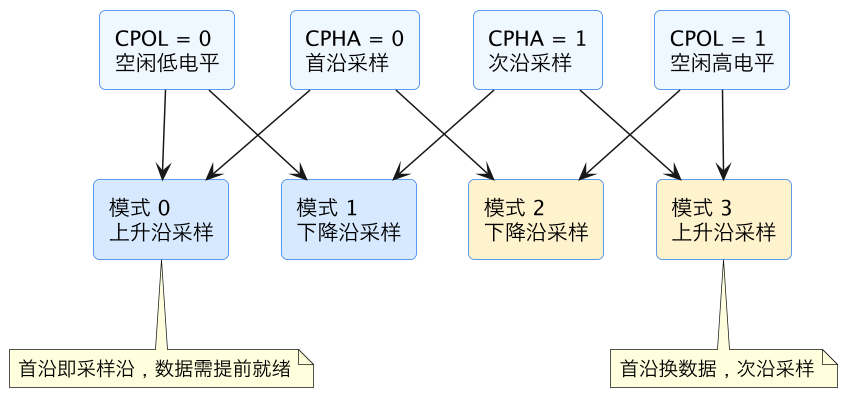
上面这张矩阵图把四种模式拆成「极性 x 相位」的组合:横向由 CPOL 决定空闲电平(影响所有沿的方向),纵向由 CPHA 决定采样发生在第几个沿(影响驱动时机)。验证环境里的配置对象照这个矩阵建模——mode 字段直接编码 {CPOL, CPHA},driver 和 monitor 各有一张从 mode 到「采样沿极性、驱动沿极性」的查找表,四模式共享同一套代码路径,只是参数不同。
二、模式 0-3 矩阵化激励
新手常犯的错误是写四个 test,每个 test 里硬编码一种模式的驱动逻辑。正确姿势是把模式当作随机变量,让同一个 sequence 跑遍矩阵:
class spi_cfg extends uvm_object;
  rand bit cpol, cpha;
  rand int unsigned clk_div;      // 覆盖高低速
  rand int unsigned cs_gap_ns;    // 片选间隙
  constraint c_div { clk_div inside {[2:64]}; }
endclass
driver 依据 cfg 计算采样沿:CPOL=0 时上升沿是周期首沿,CPOL=1 时下降沿是首沿;再结合 CPHA 决定「首沿采样还是次沿采样」。驱动一侧反向操作——采样沿的对侧沿换数据。这样四模式复用同一份 driver,唯一的分支是沿极性选择。
矩阵化还要考虑传输方向:全双工下 MOSI 和 MISO 同沿采样,半双工或三线制会有方向切换。激励矩阵至少扫「4 模式 x 单字节/多字节连续传输 x MSB-first/LSB-first」这三维,字节数用 1、2、随机值三档即可,不必全排列。
三、首沿采样检查:最容易翻车的地方
CPHA=0 的模式(0 和 2)里,第一个数据 bit 必须在 SCLK 第一个沿之前就稳定。具体到时序上,主机的 MOSI 数据应该在 CS 下降沿(片选有效)时或更早推出,从机的 MISO 同理。这里的常见缺陷有三种:
- 首个 bit 晚出:RTL 在检测到第一个 SCLK 沿后才更新数据线,导致接收方采到的是上一次的残留值或 X。仿真里表现为首字节固定错位一位,后面对齐——极具迷惑性,因为 8 bit 里只有 1 bit 错。
- CS 到首沿时间不足:片选有效到第一个时钟沿之间小于规格要求的最小建立时间,慢速工艺角下必炸。
- CS 撤销后总线未释放:三态从机在多从机系统中,CS 拉高后 MISO 应在规定时间内进入高阻,否则总线冲突。
对应的检查用断言写最直接。延续 SVA 断言实践 的方法,把首沿检查挂在 monitor 侧:
// CPHA=0 时:CS 有效后、首沿到来前,数据线必须已知且稳定
property p_first_bit_ready;
  @(negedge cs_n) disable iff (cfg.cpha == 1)
    (cfg.cpol == 0) |-> ($stable(mosi) throughout (##[1:$] posedge sclk [->1]));
endproperty

// CS 无效期间 MISO 必须高阻(多从机场景)
property p_miso_released;
  @(posedge cs_n) ##[0:3] $isunknown(miso) || miso === 1'bz;
endproperty
这类断言的价值在模式 1/3 误配成模式 0/2 时也会触发——主从模式不一致天然表现为首沿采样到错值,同一条检查覆盖两类 bug。
四、模式切换与主从不匹配的异常注入
真实系统里模式切换有两个来源:软件重配置(换一个不同模式的外设),和配置寄存器被误写。验证上要各打一条路:
- 传输间隙切换模式:一帧模式 0 传完、CS 拉高后,重配为模式 3 再传下一帧。检查点是空闲电平正确翻转、第一帧新模式下数据不错位、状态机无残留。注意切换瞬间 SCLK 可能产生毛刺——如果 RTL 在 CS 无效期间也允许 SCLK 空闲翻转,要确认从侧不会误采样。
- 传输中途切换(非法场景):CS 有效期间改写 CPOL/CPHA。规格一般禁止这种行为,但 RTL 不该因此死机或锁死 SCLK。注入后检查:当前帧可以传输出错(scoreboard 对该帧打 waive 或预期错误标志),但下一帧必须恢复正常。
主从模式不匹配则是把验证环境的 agent 故意配错:DUT 是模式 0,agent 用模式 2 采(同为 CPHA=0 但极性反)。预期结果是 scoreboard 报数据错、断言报时序违例。这一步的意义不是验 DUT,而是验验证环境本身——确保你的检查器真的能抓住模式不匹配,而不是不管怎么配都「通过」。这和 SV monitor 协议检查器 里讲的「检查器自检」是同一个思路。
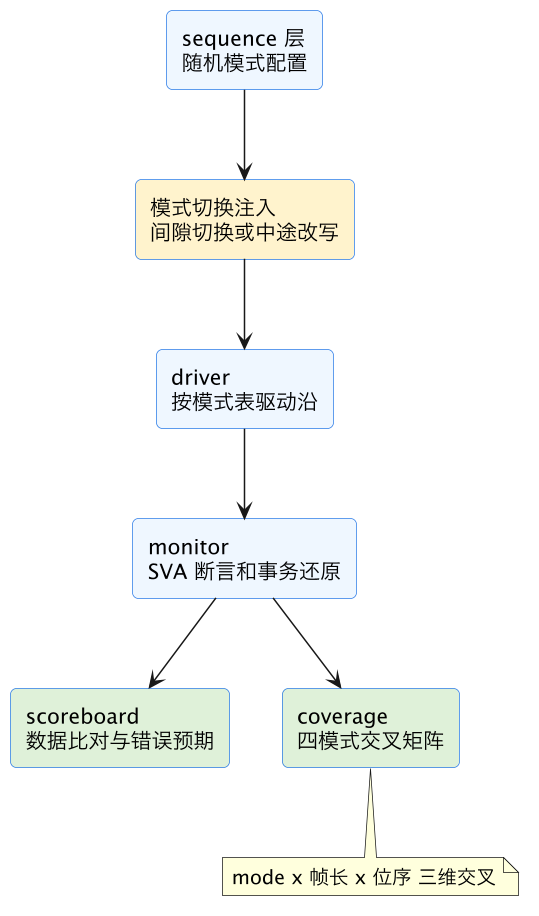
上图是完整的验证闭环:激励层负责模式随机化,注入层负责模式切换场景,driver/monitor 按模式查找表工作,scoreboard 带错误预期(预期该错的帧不许报 pass),coverage 收口。其中注入层是四模式验证区别于普通协议验证的关键件——普通 SPI 环境只验「配对了能不能通」,四模式验证必须验「切换和错配时行为是否受控」。
五、覆盖率模型:矩阵要真的闭合
功能覆盖率的核心是一个 covergroup 把模式矩阵显式化,参考 covergroup coverpoint 与 bins 设计 的写法:
covergroup cg_spi @(posedge frame_done);
  cp_mode: coverpoint {cfg.cpol, cfg.cpha} {
    bins m0 = {2'b00}; bins m1 = {2'b01};
    bins m2 = {2'b10}; bins m3 = {2'b11};
  }
  cp_len: coverpoint frame_len {
    bins one = {1}; bins two = {2}; bins multi = {[3:16]};
  }
  cp_bitorder: coverpoint cfg.lsb_first { bins msb = {0}; bins lsb = {1}; }
  cp_switch: coverpoint prev_mode != cur_mode { bins same = {0}; bins switched = {1}; }
  cx_all: cross cp_mode, cp_len, cp_bitorder;
  cx_switch: cross cp_switch, cp_mode;
endgroup
两个 cross 缺一不可:cx_all 保证每种模式都跑过不同帧长和位序;cx_switch 保证每种模式作为切换目标都被到达过。只收 cp_mode 不收 cross 的环境里,经常四个 bin 都满了但模式 2 实际只跑过单字节 MSB-first——矩阵闭合看的是 cross 不是单点。非法组合的屏蔽参考 cross 与 illegal_bins,比如当前项目硬件不支持 LSB-first,就把对应 cross bin 标成 illegal 而不是默默不收。
收率目标上,四模式篇的硬指标是 cx_all 和 cx_switch 100%,加上两条首沿断言在所有回归中零触发(触发即 fail)。达到这个水位,模式相关的硅后风险基本可以排除。
六、常见坑速查
| 坑 | 表现 | 处理 |
|---|---|---|
| 首 bit 晚出一个沿 | 每帧首字节错位一位,后续正常 | 首沿采样断言 + CS 到首沿时序检查 |
| 只验模式 0 | 硅后接模式 3 外设全错 | 模式作为 rand 变量,cross 闭合 |
| 切换后空闲电平未翻转 | 新帧首沿方向错 | 切换场景激励 + 空闲电平断言 |
| 主从不匹配无人发现 | 环境怎么配都 pass | 故意错配做检查器自检 |
| 中途改配置死机 | SCLK 锁死或状态机挂起 | 非法注入 + 下帧恢复检查 |
| MISO 未释放 | 多从机总线冲突 | CS 无效期高阻断言 |
这一篇在知识体系里的位置
本篇属于 verification 目录下的协议验证长尾篇,上游是通用方法论 协议/总线接口验证通用方法 与 SVA 断言实践,同层可对照 SV monitor 协议检查器 和 clocking 同步机制 clocking block 与 testbench 同步,覆盖率方法论见 covergroup coverpoint 与 bins 设计。
总结
SPI 四模式验证的关键是把 CPOL/CPHA 建成 2x2 矩阵而不是四个孤立 case:模式作为随机变量驱动同一套代码路径,首沿采样用断言钉死,间隙切换和中途误配做异常注入,最后用 mode x 帧长 x 位序和模式切换两个 cross 把矩阵真正闭合——四模式验全的标志是 cross 100% 且首沿断言零触发。