抖动 jitter 基础:TIE、周期抖动与 DJ/RJ 分解
数字系统把时间切成离散的拍:时钟边沿到了就采样,数据在两个边沿之间必须稳定。**抖动(jitter)**就是边沿实际到来时刻相对于理想时刻的短期偏离。边沿只是早了或晚了几皮秒,轻则压缩时序裕量,重则让触发器采到正在变化的数据。本篇讲清抖动的三种基本度量、确定性与随机成分的分解,以及它怎样通过眼图进入误码率预算。它和时钟与复位的基本概念处于同一层,是进入眼图与抖动分解、CDR 与 SerDes 话题之前的概念准备。
本文要回答的问题
- 抖动到底是「什么时间」相对于「什么时间」的偏差?
- TIE、周期抖动、周期间抖动各度量什么,为什么同一颗芯片三个数可能差很多?
- 为什么高速链路用 UI 而不是皮秒做抖动单位?
- DJ 与 RJ 的统计行为有何不同,DCD、ISI、PJ、SUB 各指什么?
- 抖动怎样闭合眼睛,又怎样换算成某个误码率下的时序预算?
一、先定义时间:边沿时刻、理想时刻与单位间隔 UI
抖动的参照系是一串理想边沿时刻:假设时钟严格以标称周期重复、数据严格以标称比特率传输,每个边沿应该出现的时刻。实际边沿时刻记为 t(n),理想时刻记为 n·T,二者之差就是抖动的原材料。先有确定的理想时刻,才能谈偏离;参照系没定义清楚,任何抖动数字都没有意义。
时间单位本身也需要约定。在串行链路中,比特率不同,100 ps 的含义完全不同:1 Gbps 时一个比特宽 1000 ps,10 Gbps 时只有 100 ps。因此链路抖动统一用 **UI(Unit Interval,单位间隔)**表示:1 UI 就是一个比特(或一个符号内单个比特)的标称时间宽度,等于数据率的倒数。0.1 UI 在任何速率下都意味着「偏差吃掉了十分之一个比特窗」,可以直接横向比较。时钟类指标(如 PLL 输出)没有天然的串行 UI,仍用秒(ps、fs RMS)表示,二者不要混用。
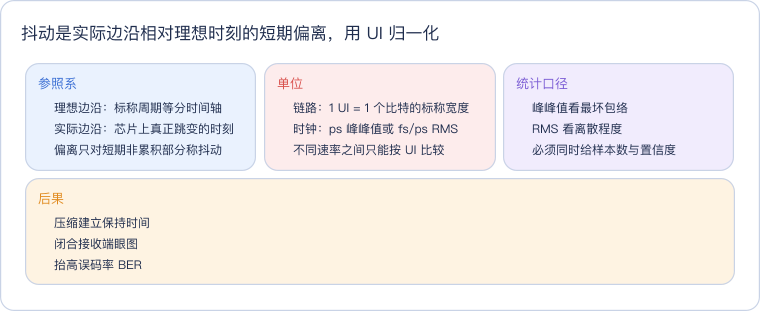
这张卡把阅读顺序定为四步:先选参照系,再选单位,然后明确统计口径,最后才谈后果。实践中最常见的错误是跳过前三步直接引用一个皮秒数——没有速率、没有峰峰值与 RMS 的区分、没有测量样本量,这个数无法进入任何预算。另外要注意,缓慢的频率漂移(wander, wander 通常指低于 10 Hz 的相位变化)与短期抖动在数学上同源,但工程上分开处理,本篇只讨论短期偏离。
二、三种度量:TIE、周期抖动、周期间抖动
从同一串实际边沿时刻出发,可以算出三个不同的量。设 TIE(n) 是第 n 个实际边沿相对理想位置的时间偏差;P(n) 是相邻两个同类边沿之间测得的实际周期;CCJ 处理的是相邻两个周期之差。
图中第一行是理想时钟,第二行是实际时钟:每个上升沿都比理想位置晚或早一点点,第三行把每次的偏差量标出来,这就是 TIE 序列。读这张图抓住一点:TIE 是每个边沿各自的「相位误差」,保留了边沿在时间轴上的绝对位置信息。
- TIE(Time Interval Error,时间间隔误差):TIE(n) = t(n) − n·T。它直接描述相位随时间的轨迹,CDR(时钟数据恢复)跟踪的就是它,CDR 的相位跟踪环路本质上是在估计并追赶这条曲线。
- 周期抖动(Period Jitter,也写 Cycle/Cycle Period Jitter):单个实测周期相对标称周期的偏差,等于相邻两个边沿 TIE 之差。统计量一般给某个置信水平下的峰峰值或 RMS,常用于限定时钟周期不得短于多少(最小时钟周期约束)。
- 周期间抖动(Cycle-to-Cycle Jitter,CCJ):相邻两个实测周期之差,即 TIE 的二阶差分。它回答「这一拍和上一拍周期变化了多少」,对锁相环反馈、两级同步器输入这类逐拍工作的电路最致命。
这张图说明三者是同一串边沿的三种数学视角,蓝色是原始相位轨迹,橙色与紫色依次是一阶、二阶差分。差分会放大突变、滤掉缓慢漂移:一个频率缓慢偏移的时钟,TIE 可以很大,但 CCJ 几乎为零;反过来,一个周期忽长忽短但平均频率极准的时钟,TIE 始终围绕零摆动,CCJ 却很大。因此三个数没有谁能替代谁。
| 度量 | 定义 | 单位 | 主要服务对象 | 典型统计量 |
|---|---|---|---|---|
| TIE | 实际边沿减理想边沿时刻 | UI 或 ps | CDR、眼图、链路预算 | 随时间轨迹、RMS、指定 BER 下峰峰值 |
| 周期抖动 | 实测周期减标称周期 | ps(时钟域) | 最小时钟周期、建立时间 | RMS、pk-pk(如 1e−3 周期) |
| 周期间抖动 | 相邻两个实测周期之差 | ps | PLL 反馈、同步器、逐拍逻辑 | pk-pk、RMS |
| 长期漂移 wander | 低于约 10 Hz 的缓慢相位变化 | ppm 量级 | 频偏、SSC、保持模式 | 单独处理,不计入短期抖动 |
测量时三者对仪器的要求也不同:TIE 需要一台知道「理想时钟在哪」的设备(软件时钟恢复或硬件黄金时钟);周期与周期间抖动只需频率计数器或时间间隔计数器逐周期记录。同一个片上振荡器,用示波器量周期峰峰值和用抖动分析软件量 TIE@1e−12,得到的数字会差一个数量级,这不是谁测错了,而是度量根本不同。
三、DJ 与 RJ:有界的成分和无界的成分
把 TIE 序列当作随机过程做统计分析,可以把总抖动 TJ(Total Jitter)分成两大类。**确定性抖动 DJ(Deterministic Jitter)**有界、可重复,幅度存在上限,通常能找到具体的物理来源;**随机抖动 RJ(Random Jitter)**无界、服从高斯分布,主要来自热噪声、散粒噪声、散粒式闪烁噪声等器件噪声,标准差记为 σ。
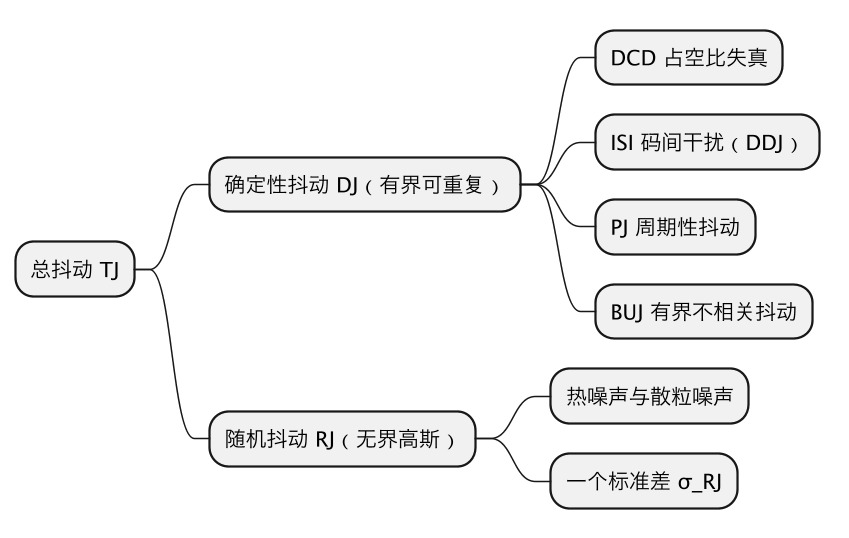
这棵分解树的第一层切分标准是分布形状而不是来源:DJ 有界,直方图两端截断;RJ 是高斯,尾部理论上永远不归零。读图时注意一个命名陷阱——DJ 分量里的 PJ 指 Periodic Jitter(周期性抖动),与第二节的「周期抖动 Period Jitter」英文缩写同形,中文语境必须用「周期性抖动」与「周期抖动」区分。串行标准里的四个 DJ 分量如下。
| 分量 | 名称 | 成因 | 与数据的关系 |
|---|---|---|---|
| DCD | 占空比失真 | 上升下降沿不对称、判决阈值偏移、脉冲宽度偏 | 与数据相关 |
| ISI/DDJ | 码间干扰/数据相关抖动 | 带宽受限、阻抗不连续、前一比特残留电平 | 与数据图案强相关 |
| PJ(周期性) | 周期性抖动 | 开关电源纹波、相邻时钟串扰、扩频残余 | 与数据不相关但频谱离散 |
| BUJ/SUB | 有界不相关/有界不可相关抖动 | 邻近串扰源等有界但与本路数据无相关性 | 有界、不相关 |
ISI 是高速链路里最大的确定性来源:信道带宽有限时,一个「1」还没充到满电平就轮到下一个比特,后续边沿位置取决于前面发过什么图案,这正是需要均衡(CTLE/DFE)的原因。DCD 则常见于阈值偏离中点或推拉驱动不对称。周期性抖动在 TIE 频谱上表现为离散杂散线,PLL 相位噪声与抖动积分处理的时钟侧相位波动与它同源;扩频时钟 SSC是有意注入的大幅度低频周期性偏差,CDR 必须跟住而不能把它当噪声滤掉。
RJ 的高斯假设是整个预算模型的支点:高斯分布无界,意味着「RJ 峰峰值」这个说法必须带样本量——测 1 万个 UI 和测 1 万亿个 UI,看到的尾部完全不同。这也是为什么 RJ 用 σ(RMS)表示而不用峰峰值。
四、从抖动分布到眼图:水平方向上眼睛怎样闭合
把无数个 UI 的波形按比特周期切割、叠加到同一坐标上,得到的就是眼图:横轴是一个 UI 内的时间,纵轴是电平。边沿跳变的左右散布即水平抖动,电平的上下散布即垂直噪声。TIE 分布越宽,交叉点越粗,中间完全睁开的水平区域越窄;抖动大到让交叉带伸入判决区域,接收触发器在采样点采错比特,就产生误码。
读图抓住数据的两次「损失」:橙色信道把数据相关抖动(ISI)加进来,紫色接收端的 CDR 采样时刻本身也带恢复误差,最后绿色眼图里交叉带的宽度就是所有水平偏差的汇总。眼图与抖动的统计分解进一步讲怎样从眼图和 TIE 直方图反推出 DJ、RJ 各自的大小。
需要强调 DJ 与 RJ 在闭眼方式上的差别:DJ 有界,单独存在时眼睛只会闭到一个固定宽度,误码率低到一定程度就不再恶化;RJ 无界,理论上总会把某些边沿推过判决点,所以只要 RJ 不为零,误码率不可能严格为零,只能压低到某个概率。这就把「抖动是多少皮秒」和「系统误码率是多少」两个问题连了起来。
五、误码率预算:DJ 与 k 倍 RJ 的合成
工程上最常用的合成模型是 dual-Dirac 近似:在极低误码率尾部,总抖动近似为确定性峰峰值加上若干倍随机标准差:
TJ(BER) ≈ DJ(dd) + k(BER) · σ_RJ其中 k 是与目标 BER 对应的高斯分位数(双边):BER 为 1e−12 时 k 约为 14.1,BER 为 1e−15 时约为 17.3。系数随 BER 缓慢增长,说明 RJ 虽小,却主导了超深尾部。这条公式就是「浴盆曲线」(bathtub curve)的来源:在一个 UI 内扫描采样点,越靠近两侧边沿误码率越高,曲线形状像浴盆截面,睁开区域对应 BER 低于目标值的合法采样区间。
一个 10 Gbps 链路(1 UI = 100 ps)的水平预算示意如下,数字仅作量级演示,真实预算必须取自具体协议规范与器件测量。
| 预算项 | 典型量级(UI) | 说明 |
|---|---|---|
| 发射机总抖动 TJ@BER | 0.25–0.35 | 含其片上 PLL、电源噪声 |
| 信道附加 ISI | 0.10–0.30 | 与损耗、均衡设置强相关 |
| 接收机容忍抖动 | 0.50–0.65 | 规格常以抖动容限曲线给出 |
| 采样位置误差(CDR) | 0.02–0.05 | 恢复相位残余偏差 |
| 余量 | ≥ 0.05–0.10 | 留作老化、温度、串扰不确定度 |
预算的闭合逻辑是:发射端抖动加信道附加抖动,必须落在接收端抖动容限以内,再扣除 CDR 相位误差和保护带。与时序预算分配在同步域里处理建立保持时间的思路一致,只不过这里把「最差路径延迟」换成了「指定 BER 下的统计尾部」。预算超限时的优化顺序也有规律:先压 DJ 里最大的可治理项(换更好的信道、加均衡、治电源纹波、修 DCD),因为它是有界的、治一点少一点;RJ 只能靠降噪声、改善电源和参考时钟质量来减小 σ,成本高且收益体现在极深尾部。
测量口径上还要记住:示波器直接量到的是有限样本的峰峰值,它天然小于 TJ@1e−12,把几百万 UI 上量到的 pk-pk 直接填进 1e−12 预算,是新手最常见的乐观错误。规范给出的抖动数字必须连同 BER、恢复环路带宽(如黄金时钟的转角频率)和测量图案一起引用,三者任一变化,数字都不可比。
这一篇在知识体系里的位置
本篇属于芯片设计入门层的时序与信号完整性基础。时钟侧的物理来源可继续看PLL 抖动与相位噪声积分和电源噪声如何变成环形振荡器抖动;数据侧的测量与统计分解进入眼图与抖动分解,接收端怎样跟踪 TIE 看CDR 相位跟踪基础,系统级容忍度指标看CDR 环路带宽与抖动容限;编码与 ISI 的关系可对照 8b/10b 编码。芯片内同步时序中的不确定性处理则回到时序签核语境,与本篇的统计尾部是两套互补的预算方法。
总结
抖动是实际边沿相对理想边沿时刻的短期偏离:TIE 记录每个边沿的相位误差,周期抖动是它的一阶差分、约束最小时钟周期,周期间抖动是二阶差分、刻画逐拍周期突变,三者同源不可互替。链路上抖动统一用 UI 归一化以便跨速率比较。按统计形状总抖动分为有界可重复的 DJ(DCD、ISI、周期性抖动、有界不相关抖动)与无界高斯的 RJ;抖动在眼图上表现为交叉带宽度,在 dual-Dirac 模型下合成 TJ@BER = DJ + k·σ_RJ,进入浴盆曲线和误码率预算。读任何抖动数字都要同时核对单位、统计量、BER、样本量与时钟恢复口径,离开这些条件的皮秒数不能用于工程判断。