valid ready 握手验证:VALID 保持、背压时序的 SVA 断言与反例
更新时间:2026-09-25。本文是「集成电路大类 · 芯片设计 · 数字验证」序列的一篇长尾专题。SVA 断言实战 给过一条 valid 稳定断言的雏形,这一篇把 VALID/READY(AXI-Stream 风格)这一个微协议讲透:契约、断言、反例、覆盖四件事一次做齐。总线级的 AXI/AHB 通道顺序、outstanding、ID 排序不在本篇范围,见 AMBA AXI UVM 验证环境 与 协议总线验证实战。
本文要回答的问题
- VALID/READY 握手的精确契约是什么?谁等谁、谁可以变、谁不能撤?
- 怎么写一组并发 SVA,把「VALID 保持、数据稳定、握手当拍采样」钉死?
- 该用哪些反例和覆盖点,证明 stall、背压、0/1/N 拍延迟都真正被测到?
一、微协议的四条契约
VALID 由发送方驱动,表示本拍 data(以及 keep、last 等载荷)有效;READY 由接收方驱动,表示本拍能接收。二者在时钟上升沿同拍都为高即完成一次传输(transfer)。契约只有四条,但每一条都对应真实的 RTL bug:
| 编号 | 契约 | 违反后的典型故障 |
|---|---|---|
| C1 | VALID 一旦拉高,在握手完成前不得撤销 | 接收方按 VALID 推进,数据被吞或状态机跑飞 |
| C2 | 等待期间整拍载荷(data/keep/last…)必须保持稳定 | 握手当拍采样到被偷换的新数据 |
| C3 | READY 没有稳定性义务:可提前拉、可滞后、可组合依赖 VALID | 误以为 READY 也要保持,会把合法激励误报为违规 |
| C4 | 只在 VALID&&READY 同高的那一拍发生一次传输;VALID 握手后当拍即可撤 | 用 $rose(valid) 当使能,背靠背第二拍被丢 |
注意 C1/C2 只约束握手前:握手完成的下一拍,VALID 撤销、数据换帧都是合法的。C4 的「奇偶反例」尤其常见——握手后 VALID 继续保持高就是连续两拍传输,任何只在 VALID 上升沿推进一次的设计,都会在偶数拍丢数据、奇数拍正常,症状随帧长奇偶交替出现。
还要澄清两个边界。其一,READY 允许由 VALID 组合决定(接收方看见 VALID 当拍才算出 READY),协议不要求两条信号之间有先后顺序,只要求双方都在同一个上升沿采样;真正被禁止的是反过来——VALID 去等 READY 再决定本拍数据,那等价于 VALID 依赖当拍 READY 的组合环风险,属于设计问题而非协议自由。其二,复位释放后 VALID 的第一次拉高同样受 C1/C2 约束,不要给首拍开豁免口子,许多上电丢包的 bug 就藏在「第一次传输不算数」的假设里。
下图是一段合法时序:传输 A 经历一拍 stall(VALID 先到、READY 滞后),传输 B 是 READY 提前等住、VALID 当拍即握手的零延迟情形,最后两拍 VALID 保持为高构成背靠背传输。
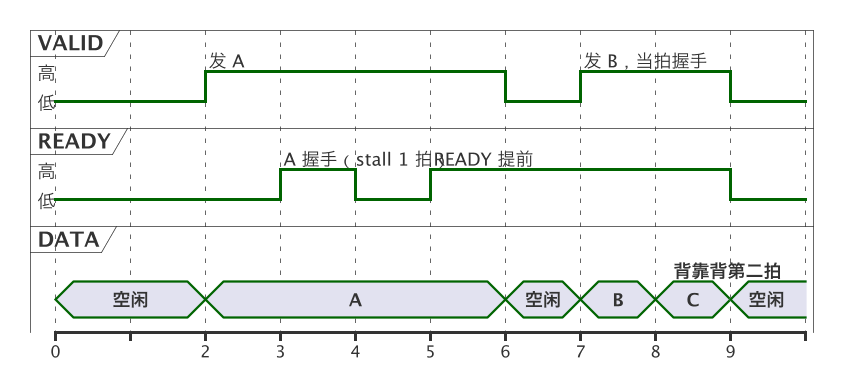
读图抓三个采样点:第 3 拍两个信号同高,采样到的是稳定的 A;第 7 拍 READY 先于 VALID,零等待完成 B;第 7、8 拍 VALID 没有掉下去,于是连续发生两次传输——数据通路必须在每个握手沿都推进,而不是每个 VALID 上升沿推进一次。
二、并发断言:把契约钉在时钟沿
断言放进 interface/monitor 的 clocking block 里,复位期一律 disable iff (!rst_n),避免 X 值刷假错。下面这组断言与四条契约一一对应:
// C1:VALID 拉高后没握手,则下一拍 VALID 必须还在(逐拍归纳,自动覆盖任意 stall 长度)
property p_valid_held;
  @(posedge clk) disable iff (!rst_n)
    (valid && !ready) |=> valid;
endproperty
a_valid_held: assert property(p_valid_held)
  else $error("[HS] VALID dropped before READY at %0t", $time);

// C2:等待期间载荷稳定。data 扩成 {data, keep, last, id} 即覆盖整拍载荷
property p_payload_stable;
  @(posedge clk) disable iff (!rst_n)
    (valid && !ready) |=> valid && $stable({data, keep, last});
endproperty
a_payload_stable: assert property(p_payload_stable)
  else $error("[HS] payload changed while waiting at %0t", $time);

// 另一种一次性写法:VALID 拉起后一直撑到 READY 出现(语义等价,报错点更靠前)
property p_valid_until_ready;
  @(posedge clk) disable iff (!rst_n)
    $rose(valid) |=> (valid [*1:$]) ##0 ready;
endproperty

// C4:传输只在握手当拍计数;握手当拍 data 不得为 X
property p_transfer_known;
  @(posedge clk) disable iff (!rst_n)
    (valid && ready) |-> !$isunknown({data, keep, last});
endproperty
a_transfer_known: assert property(p_transfer_known)
  else $error("[HS] X sampled at handshake at %0t", $time);
两点写法上的取舍。第一,C1 用「本拍没握手则下一拍 VALID 还在」的逐拍形式,比 throughout 写法更容易被形式工具接受,且任意 stall 长度都被同一条性质覆盖。第二,C2 从 $rose(valid) 的下一拍开始检查 $stable:VALID 拉起当拍数据本来就要从空闲值切到 A,这一拍比较 $stable 必然误报。READY 一侧不写任何稳定性断言——这是 C3 的推论,READY 随 VALID 组合产生完全合法。
三、反例波形:四类违例长什么样
下图故意画了三种坏时序和一个合法但易误判的对照,每一处都应被上面的断言在当拍抓住:
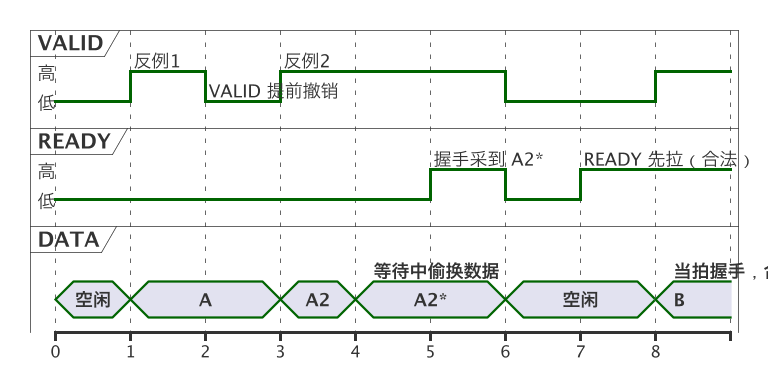
对照上图逐一说明:
- VALID 提前撤销(反例 1,违 C1):第 1 拍 VALID 高、READY 没到,第 2 拍 VALID 掉了。
p_valid_held在第 2 沿立即报错。若 DUT 内部恰好也用 VALID 做读使能,这次传输会被静默吞掉。 - 等待中换数据(反例 2,违 C2):VALID 一直撑着,但 data 从 A2 变成 A2*,第 5 拍握手时接收方采到的是 A2*。
p_payload_stable在第 4 沿报错,比 scoreboard 在几万拍后发现数据错位快得多。 - 奇偶反例(违 C4):波形上完全合法,但 DUT 若把推进使能写成
$rose(valid) && ready,背靠背传输(第一节图第 7、8 拍)的第二拍 VALID 没有上升沿,数据 C 被丢,帧长为偶数时出错、奇数时正常。这类「断言全绿、数据奇偶性出错」要靠 monitor 统计握手次数与实际接收事务数一致来抓。 - 合法对照:READY 在第 7 拍先于 VALID 拉高,第 8 拍当拍握手。任何在这里报错的检查器都是误把 READY 当成了需要稳定的信号。
反例的用法不是只在定向用例里跑一遍给评审看,而是要确认「断言确实在那一拍开火」:把每条坏波形单独灌进 DUT,检查器必须精确报在违例沿(第 2 沿、第 4 沿),既不能晚一拍,也不能一个坏波形触发三、四条断言。报错点和报错数量本身也是检查器质量的一部分——一条 throughout 写法的性质若在整个 stall 期间每拍重复报错,日志会被同一根因刷屏,真正的第二条错误反而被淹没。
四、覆盖:READY 延迟 0/1/N 与连续背压
断言全绿的头号骗局是前提从未发生(vacuous pass),握手检查器必须配覆盖点,确认各类时序真的发生过:
// READY 延迟 0:VALID 拉起当拍即握手
c_r2r0: cover property (@(posedge clk) disable iff (!rst_n)
           $rose(valid) && ready);

// READY 延迟 1:恰好 stall 一拍
c_r2r1: cover property (@(posedge clk) disable iff (!rst_n)
           $rose(valid) ##1 (valid && ready));

// READY 延迟 N:连续 stall 两拍及以上
c_r2rN: cover property (@(posedge clk) disable iff (!rst_n)
           $rose(valid) ##1 (valid && !ready)[*2:$] ##1 (valid && ready));

// 连续背压:VALID 撑住、READY 连拒四拍后才放行
c_backpressure: cover property (@(posedge clk) disable iff (!rst_n)
           (valid && !ready)[*4] ##1 (valid && ready));

// 背靠背传输:握手连续发生(专打奇偶反例)
c_back2back: cover property (@(posedge clk) disable iff (!rst_n)
(valid && ready)[*2]);| 覆盖点 | 防的漏测 |
|---|---|
| 延迟 0 / 1 / N | 激励只测了无背压或固定一拍 stall,长 stall 路径(计数器、FIFO 满)从未走到 |
| 连续背压 | READY 连拒期间的稳定性、满标志、水位翻转没被验证 |
| 背靠背 | C4 奇偶 bug:只在 $rose(valid) 推进的设计在此必现 |
回归收尾时同时看断言失败数和这些 cover 的命中数:全绿但 c_r2rN、c_back2back 为 0,说明激励空间没有打开,应在 受约束随机验证 的 ready 激励里加大背压权重与突发长度,而不是签收。
五、落地清单
- [ ] C1–C4 四条契约各有断言,复位期 disable,载荷按整拍打包比较;
- [ ] READY 一侧不写稳定性断言,READY 早于 VALID 的场景作为合法对照跑过;
- [ ] 反例四件套(撤 VALID、换数据、奇偶丢拍、合法对照)在定向用例里全部复现;
- [ ] 覆盖含 READY 延迟 0/1/N、连续背压、背靠背,命中数进签收标准;
- [ ] 断言只依赖接口信号,不引用 DUT 内部实现,RTL 重构后可直接复用;
- [ ] monitor 以握手沿计数传输,握手次数与接收事务数对账。
总结
valid ready 握手验证的核心是四条契约——VALID 握手前不得撤销、等待中载荷稳定、READY 可随时提前或滞后、传输只在双高当拍发生一次:用逐拍归纳的并发 SVA 检查保持与稳定、用 $isunknown 守住握手采样点,用「VALID 提前撤销、等待中换数据、背靠背奇偶丢拍、READY 提前合法对照」四类反例验证检查器本身,再用 READY 延迟 0/1/N、连续背压和背靠背三组 cover 防止 vacuous pass;断言失败数与覆盖命中数同时达标,才算把这个只有两根信号线的微协议真正测穿。