UART 波特率验证:收发两端误差预算、16 倍过采样与边界激励全攻略
更新时间:2026-10-01。前面 UART 波特率与 FIFO 溢出 讲了波特率不匹配时 FIFO 侧的表现,SVA 断言实战 讲了并发断言的语法底座。这一篇聚焦一个更底层的验证难题:UART 没有时钟线,收发两端靠各自的本地时钟「盲对齐」,时钟误差会逐位累积——验证工程师要做的,就是把这条误差链的每一环都打出边界激励、布上断言,证明 DUT 在误差预算内永不丢帧、超预算时优雅失败。
本文要回答的问题
- UART 收发两端的时钟误差预算怎么分配,为什么两端各 2% 比一端 4% 更稳?
- 16 倍过采样的采样点为什么会逐位漂移,最坏漂移量怎么算?
- 验证环境里怎么构造「恰好压线」的边界激励,误差注入有哪几种手法?
- 断言检查点应该布在哪几个位置,才能抓住起始位误判、漂移累积和停止位违例?
一、为什么波特率容差是 UART 验证的头号命题
UART(通用异步收发器)的「异步」二字意味着:总线上只有数据线,没有时钟线。接收端唯一的同步依据是起始位的下降沿——从那一刻起,它用自己的本地时钟推算每一位的中心位置。如果收发两端的真实波特率有偏差,每过一位,接收端的采样点就偏离发送端的位中心一点;10 位帧(1 起始位 + 8 数据位 + 1 停止位)走到末尾时,累积偏差可能大到把停止位采成低电平,帧错误就此发生。
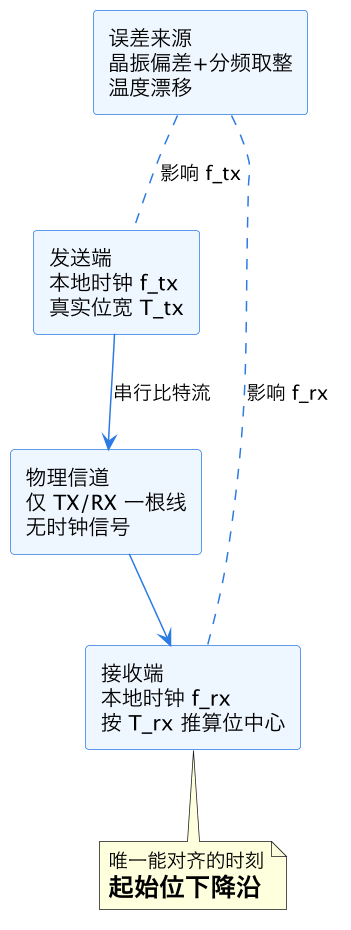
上图是问题的全景:误差从两端的时钟源各自渗入,信道上没有任何机制能把它们拉回同步。所以验证的核心命题不是「波特率配得对不对」(那是配置检查),而是「在协议允许的误差范围内,接收逻辑是否始终能正确还原每一位」。
误差的来源也要拆清楚,因为不同来源对应不同的激励构造手法:
| 误差来源 | 典型量级 | 是否可消除 | 验证手法 |
|---|---|---|---|
| 晶振标称偏差 | ±20~100 ppm | 不可消除 | 配置 plusarg 微调时钟周期 |
| 波特率分频取整 | 0~0.5% | 可选更优分频比 | 枚举分频系数组合 |
| 温度漂移 | ±50 ppm 级 | 不可消除 | 叠加到晶振偏差上 |
| 时钟抖动 | ps 级 | 不可消除 | 一般忽略,高速时考虑 |
工程上常说的「2% 容差」不是协议规定的魔法数字,而是从采样点漂移公式反推出来的预算结果——这正是下一节的主题。
二、误差预算分配:为什么两端各背一半
先看漂移公式。设发送端位宽为 T,接收端按自己的时钟认为位宽是 T(1+e),其中 e 是相对误差。接收端在起始位下降沿对齐后,第 n 位中心的理论采样时刻是 (n+0.5)T,而接收端实际在 (n+0.5)T(1+e) 时刻采样。一帧 10 位,最后一位(停止位)中心在 9.5T 处,累积漂移就是 9.5T·e。要保证采样点不越过位边界(±0.5T 以内),需要 9.5|e| < 0.5,即 |e| < 5.26%。
但 5.26% 是单边极限——它假设只有接收端有误差、发送端完美。真实世界里两端都有误差,预算必须两边分账:
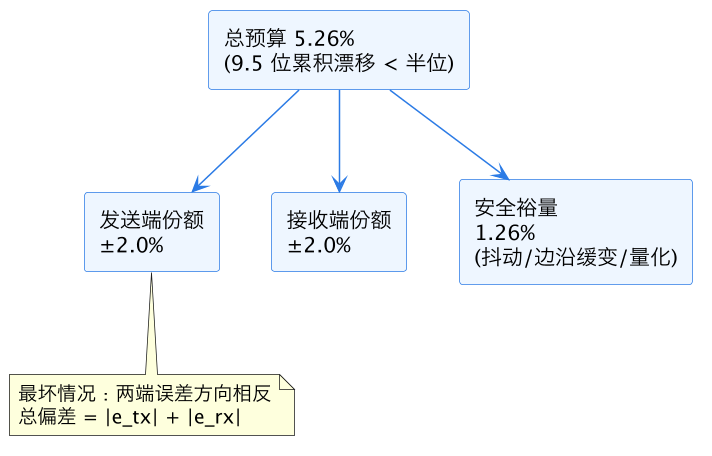
上图是最常用的分配方案:两端各 2%,留 1.26% 给采样量化误差、信号边沿斜率和时钟抖动。为什么不能让一端独吞 4%?因为误差方向不可控——当发送端偏快 2% 且接收端偏慢 2% 时,总偏差是 4%,恰好贴近预算边缘;若把 4% 全压在一端,另一端哪怕是 0.5% 的反向误差都会把总账打爆。这个「最坏情况是误差反向叠加」的直觉,直接决定了边界激励的构造方向:激励必须覆盖同向叠加与反向叠加两个象限。
这里有一个验证计划里常被遗漏的细节:接收端自身还有一层内部误差——采样点量化。16 倍过采样下,起始位下降沿的检测本身就有最多半个采样周期(1/32 位)的不确定性,相当于在预算里先扣掉约 0.3%。精细的预算表会把这一项单列。对验证工程师来说,结论很朴素:激励网格不能只打到 ±2.0%,要打到 ±2.5% 甚至 ±3%,确认 DUT 在预算外是「报帧错误」而不是「静默收错数据」——后者的危害大一个数量级。
三、16 倍过采样:采样点漂移的机理
主流 UART 接收器用 16 倍过采样:把每一位切成 16 个采样周期,检测到起始位下降沿后,数 8 个周期到达「起始位中心」,确认仍是低电平(防毛刺),之后每 16 个周期采一次数据位,取位中心附近的值,很多设计还会做 3 取 2 多数表决。
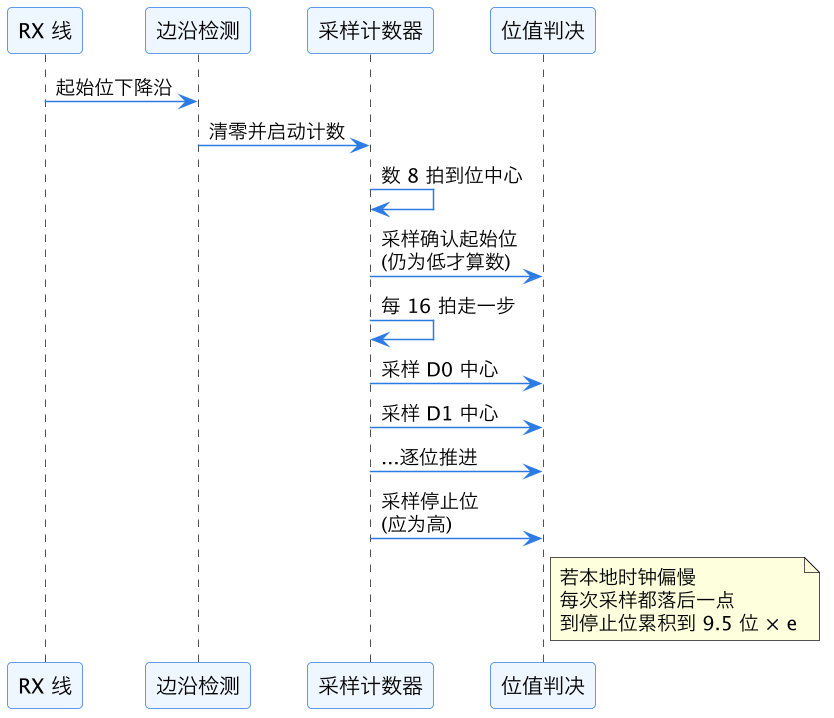
上图标出了漂移的累积路径:起始位对齐是唯一一次「归零」,之后的 9 次采样全部依赖本地 16 拍计数。若接收端时钟偏慢 e,每次采样的实际时刻都比理想晚 16·e 个采样周期,9 次之后落后 9×16×e + 8×e ≈ 152e 个采样周期——当这个数超过 8(半个位宽 = 8 个采样周期),停止位就采错了。反解 e < 8/152 ≈ 5.26%,与第二节的公式殊途同归,但这次是从实现视角推出来的,数字完全对上,说明模型自洽。
对验证有直接影响的是「3 取 2 表决」这个细节:很多 DUT 在每位中心附近采 3 次(第 7、8、9 拍)做多数表决。这意味着边界激励不能只平移整帧的位宽,还可以精确地把毛刺打在表决窗口的某一拍上——单个采样点的毛刺应被表决吃掉,两个采样点同时受扰才允许出错。这类「窗口内定点扰动」激励,是区分「理解过采样实现的验证」和「只会整帧变速的验证」的分水岭。
四、边界激励构造:把误差打在刀尖上
知道了机理,激励构造就是一道算术题。一个合格的 UART 波特率容差激励矩阵至少覆盖三个维度:误差大小、误差方向、帧长相位。
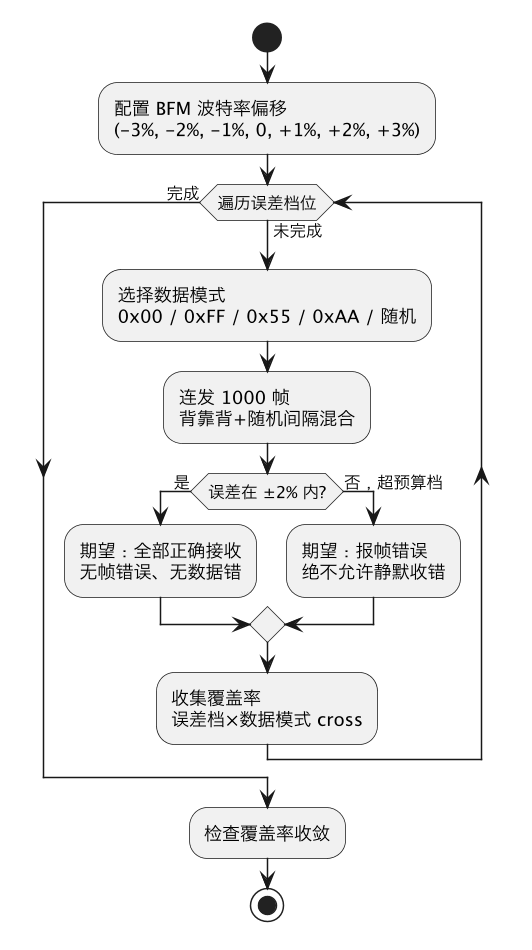
上图是激励主循环。几个构造要点值得展开:
- 误差档位取 7 档而非 3 档:0%、±1%、±2%、±3%。±2% 是预算内边界,必须大量命中;±3% 是预算外边界,用来验证「优雅失败」。只打 0 和 ±2% 三档的验证计划,漏掉的正是「略超预算」这个最暧昧的区间。
- 数据模式不是摆设:0x55/0xAA 让数据线每位翻转,边沿最密集,最能暴露起始位误触发;0x00 连发时线路长时间为低,考验接收器把「下一个下降沿」正确识别为新起始位而不是噪声的能力。0xFF 配合奇偶校验位则把帧尾推到最不利相位。
- 背靠背与随机间隔混合:背靠背连发时,上一帧停止位与下一帧起始位之间没有空闲期,起始位再同步逻辑只要慢半拍就会错位——这是真实总线(如 GPS 模块吐 NMEA 流)的常态。随机间隔则覆盖空闲后再同步的场景。
在 UVM 环境里,误差注入通常落在波特率发生器 BFM 这一层:driver 不直接用固定 bit_period,而是从 config object 读 baud_ppm_offset,每帧甚至每位动态计算位宽。进阶手法是帧内漂移——一帧之内让位宽从 -1% 线性爬到 +1%,模拟晶振在帧时长尺度上的缓慢漂移,很多简单实现只在帧头对齐、帧中不再校正,这种激励能直接把它们打穿。约束随机的写法与技巧见 SystemVerilog 约束实战。
覆盖率侧,建议建一个专用 covergroup:coverpoint 误差档(7 个 bin)× 数据模式(至少 5 类)× 帧间隔(背靠背/短/长)做 cross,illegal bin 留给「超预算档收到正确数据却未报任何状态标志」这种自相矛盾的组合。cross 覆盖率的写法参考 covergroup cross 与 illegal bin。
五、断言检查点:五个必布哨位
激励负责「打」,断言负责「看」。UART 接收逻辑的断言套件建议按信号流布五个哨位:
| 哨位 | 检查内容 | 典型违例根因 |
|---|---|---|
| 起始位确认 | 下降沿后第 8 拍采样仍为低才进入接收态 | 毛刺误触发状态机 |
| 采样计数 | 相邻两次数据位采样间隔恰为 16 拍 | 计数器 off-by-one |
| 帧错误标志 | 停止位采样为低时 frame_err 必须拉起 | 错误路径忘连标志位 |
| 漂移容忍 | ±2% 激励下不得产生 frame_err | 预算实现不足 |
| 接收溢出 | 数据未被读走前新帧完成时 overrun 拉起 | 状态机与 FIFO 接口失联 |
第一条和第三条是协议正确性的底线,写法示例:
// 起始位确认:检测下降沿后第 8 个采样拍必须仍为低电平,
// 否则状态机不得进入 shift 态
property p_startbit_qualify;
  @(posedge sample_clk) disable iff (!rst_n)
    ($fell(rx_fall_flag)) |-> ##8 (rx_line == 1'b0)
      || (rx_state != SHIFT);
endproperty
a_startbit_qualify: assert property (p_startbit_qualify);

// 停止位违例必报:采样到停止位为低,frame_err 当拍或次拍拉起
property p_frame_err_raise;
  @(posedge sample_clk) disable iff (!rst_n)
    (sample_stop_bit && rx_line == 1'b0) |-> ##[0:1] frame_err;
endproperty
a_frame_err_raise: assert property (p_frame_err_raise);
第四条「漂移容忍」严格说是激励级属性(依赖 BFM 注入的误差档),工程上常用 scoreboard 而非 SVA 表达:scoreboard 从 config object 读到当前误差档,预算内档位出现 frame_err 直接报 UVM_ERROR,预算外档位收到正确数据但状态标志全绿则报「静默成功可疑」警告——因为这种组合往往意味着 BFM 的误差根本没注进去。记分板与断言的分工模式见 UVM 记分板实现。
第五条溢出检查与 FIFO 深度联动,具体失效模式在 UART 波特率与 FIFO 溢出 里有完整波形分析,本文不重复。断言布好之后,别忘了给每条配同名 cover property——预算内 5 个误差档全部跑完而某条断言的 cover 仍为空,说明激励路径根本没走到那个哨位,「零违例」就是假象。这套「assert + cover 成对」的纪律在 SVA 断言实战 里反复强调,UART 场景同样适用。
六、回归与收敛:容差验证怎么算做完
波特率容差是数值敏感型验证,跑 100 帧全绿说明不了什么——误差和相位的组合空间是连续的,收敛判据必须落在覆盖率上。推荐的签核标准是三条同时满足:
- cross 覆盖率 100%:误差档 × 数据模式 × 帧间隔的三维 cross 无空洞,特别是 ±2% 档与背靠背间隔的交叉 bin——那是最接近真实失效点的格子。
- 断言全激活:所有 cover property 命中,且预算内档位 frame_err 断言的触发次数符合预期(应为零触发但 cover 证明采样点被经过)。
- 超预算行为定性确认:±3% 档的违例分布人工 review 过——允许 frame_err,允许丢帧,不允许「数据错位却被当成好帧交给软件」。
还有一个容易漏的回归维度:波特率配置本身的枚举。DUT 的分频器通常支持十几档标准波特率(9600 到 921600),每档的分频取整误差不同——115200 可能只有 0.16% 固有误差,而某个非整除档位可能自带 0.8%。把「分频固有误差」与「注入误差」叠加跑一遍矩阵,才能回答「这颗芯片挂在误差 1.5% 的廉价 MCU 对面,用哪个波特率最稳」这种系统级问题。这类配置扫描很适合用 plusarg 参数化批量起回归,手法见 SystemVerilog plusargs 配置。
最后提醒一个项目复盘里反复出现的坑:RTL 仿真全绿、FPGA 原型却在高波特率下偶发丢帧——根因往往是仿真里 BFM 的边沿是理想的零斜率,而真实信号的上升沿有几十纳秒缓变,把有效采样窗口又啃掉了一块。预算表里那 1.26% 的裕量不是摆设,验证后期给 BFM 加上可配置的边沿斜率模型,是对这笔钱最诚实的花法。
这一篇在知识体系里的位置
本篇是外设协议验证系列的 UART 篇,与 I2C 地址与 ACK 验证、SPI 四种模式验证 并列——但 UART 的特殊性在于「异步」,验证重心从时序配合转向误差预算。前置阅读:UART 波特率与 FIFO 溢出(失效现象)、SVA 断言实战(语法底座)、约束随机验证(激励方法论)。后续可接:覆盖率驱动验证 triage(cross 空洞怎么补)、形式验证应用(把采样计数器属性搬进 formal 做穷举证明)。
总结
UART 波特率验证的核心是把「异步」这笔账算清楚:收发两端误差预算各分 2%、留 1.26% 裕量,16 倍过采样下漂移逐位累积最坏 9.5 位——激励用 7 档误差(含 ±3% 超预算档)× 多数据模式 × 混合帧间隔打满 cross,断言在起始位确认、采样计数、帧错误标志、溢出五个哨位站岗,验收标准是预算内零丢帧、超预算必报错、绝不允许静默收错数据。