TAP 控制器状态机:IEEE 1149.1 十六态有限状态机怎样被 TMS 驱动
JTAG 边界扫描 讲清了边界扫描单元、EXTEST/SAMPLE 等指令在板级互连测试与现场诊断里怎么用,但有意留下了一个底层问题没有展开:测试控制器在 TDI 上送出的比特流,芯片内部凭什么知道这一串比特是指令还是数据、什么时候该移位、什么时候该锁存?答案全部收敛在 TAP 控制器状态机(Test Access Port controller,测试访问端口控制器)上。它是 IEEE 1149.1 标准定义的一个十六态摩尔型有限状态机,只由 TCK、TMS 两根信号线驱动,却精确编排了每一次扫描的完整节拍。本篇专讲这个状态机本身;它与 扫描链移位与捕获 里的 shift/capture 节拍互为表里,应用层内容只做内链不重复展开。
本文要回答的问题
- TAP 控制器只有 TCK、TMS 两根控制输入,为什么能区分指令扫描和数据扫描?
- 十六个状态各自承担什么职责,TMS 在 TCK 上升沿采样后状态怎样转移?
- IR-Scan 路径(Select-IR-Scan 到 Update-IR)逐态发生了什么硬件动作,DR-Scan 为什么与它同构?
- 向指令寄存器移入一条 N 位指令,TMS 序列应该怎么排,能不能逐拍手算复核?
- 为什么标准断言 TMS 连续五个 TCK 周期保持高电平,状态机无论当前在哪一态都必然回到 Test-Logic-Reset?
先用一张概念卡给出全篇的认知地图:十六个状态不是十六个孤立节点,而是「一个复位空闲区 + 两条结构完全对称的七态扫描环」。
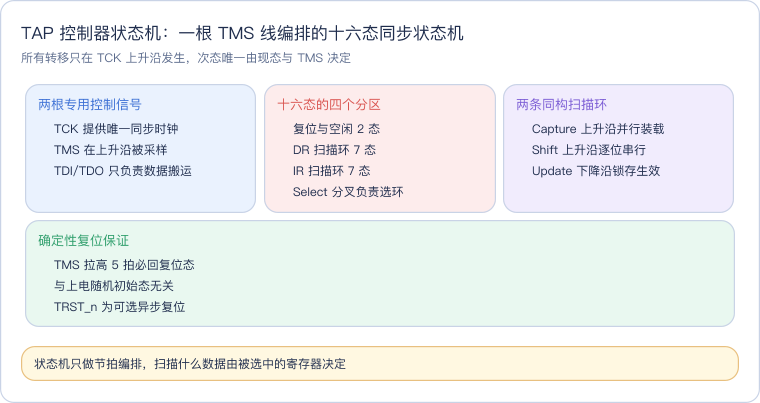
读这张卡抓住一条主线:TAP 控制器状态机本身不保存任何测试数据,它只是一个节拍发生器;真正存比特的是它调度的指令寄存器(IR)和各类数据寄存器(DR,例如边界扫描寄存器、旁路寄存器、器件识别寄存器)。理解了这层分工,后面十六个状态的命名规律就会显得非常机械、毫无悬念。
一、TAP 在 JTAG 结构中的位置:四根必备线与一个同步状态机
标准测试访问端口规定了四个必备引脚和一个可选引脚:TCK(Test Clock,测试时钟)、TMS(Test Mode Select,测试模式选择)、TDI(Test Data In,测试数据输入)、TDO(Test Data Out,测试数据输出),外加可选的低电平有效异步复位 TRST_n。其中 TCK 与 TMS 是状态机的全部控制输入,TDI 与 TDO 只是挂在扫描链两端的数据通道。
| 引脚 | 方向 | 职责 | 与状态机的关系 |
|---|---|---|---|
| TCK | 输入 | 测试时钟,独立于芯片功能时钟 | 所有状态转移只在上升沿发生 |
| TMS | 输入 | 模式选择,决定下一态是什么 | 上升沿采样,次态由现态加 TMS 唯一确定 |
| TDI | 输入 | 串行数据输入 | 仅 Shift-IR/Shift-DR 态在上升沿被采样 |
| TDO | 输出 | 串行数据输出 | 仅移位态驱动,其余态保持高阻,下降沿改变 |
| TRST_n | 输入(可选) | 异步强制复位 | 有效时直接进入 Test-Logic-Reset |
这是一个同步摩尔状态机:状态寄存器在每个 TCK 上升沿更新,次态只取决于现态和采样到的 TMS 值,与 TDI 上的数据完全无关。换句话说,同一段 TMS 波形在任何符合标准的器件上驱动出的状态轨迹都一模一样,差异只存在于各状态下被选中的寄存器长度和指令编码。这条性质是不同厂商 JTAG 器件可以串成一条链、由同一个测试控制器编排的根本前提,多器件链路的组织方式见 JTAG 边界扫描 第四节。
两个时序细节值得先记住,后面算例里会反复用到。其一,捕获和移位发生在 TCK 上升沿:进入 Capture-IR/Capture-DR 态的那个上升沿完成并行装载,停留在 Shift 态期间每个上升沿移动一位。其二,锁存发生在 TCK 下降沿:进入 Update-IR/Update-DR 态后,新值在该态的 TCK 下降沿才真正打入并行锁存器、对芯片逻辑生效。把边沿分开设计,保证串行移位过程中的中间值绝不会泄漏到功能逻辑。
二、十六态全貌:四个分区与完整状态转移表
十六个状态按职责可以切成四个分区。第一区是复位与空闲:Test-Logic-Reset(测试逻辑复位)与 Run-Test/Idle(运行测试/空闲)。第二区是 DR 扫描环七态:Select-DR-Scan、Capture-DR、Shift-DR、Exit1-DR、Pause-DR、Exit2-DR、Update-DR。第三区是 IR 扫描环七态,命名把后缀 DR 换成 IR:Select-IR-Scan、Capture-IR、Shift-IR、Exit1-IR、Pause-IR、Exit2-IR、Update-IR。注意 Select-DR-Scan 与 Select-IR-Scan 是两个独立的分叉态,不要把 Select-IR-Scan 算进 IR 七态里凑数——标准的十六态清点方式是 2 个复位空闲态、7 个 DR 态、7 个 IR 态。
下面这张图给出完整的 TAP 控制器状态机骨架,边上标注的 0/1 是该转移要求的 TMS 电平;红色是复位态,绿色是空闲态,蓝色是 DR 环,紫色是 IR 环。
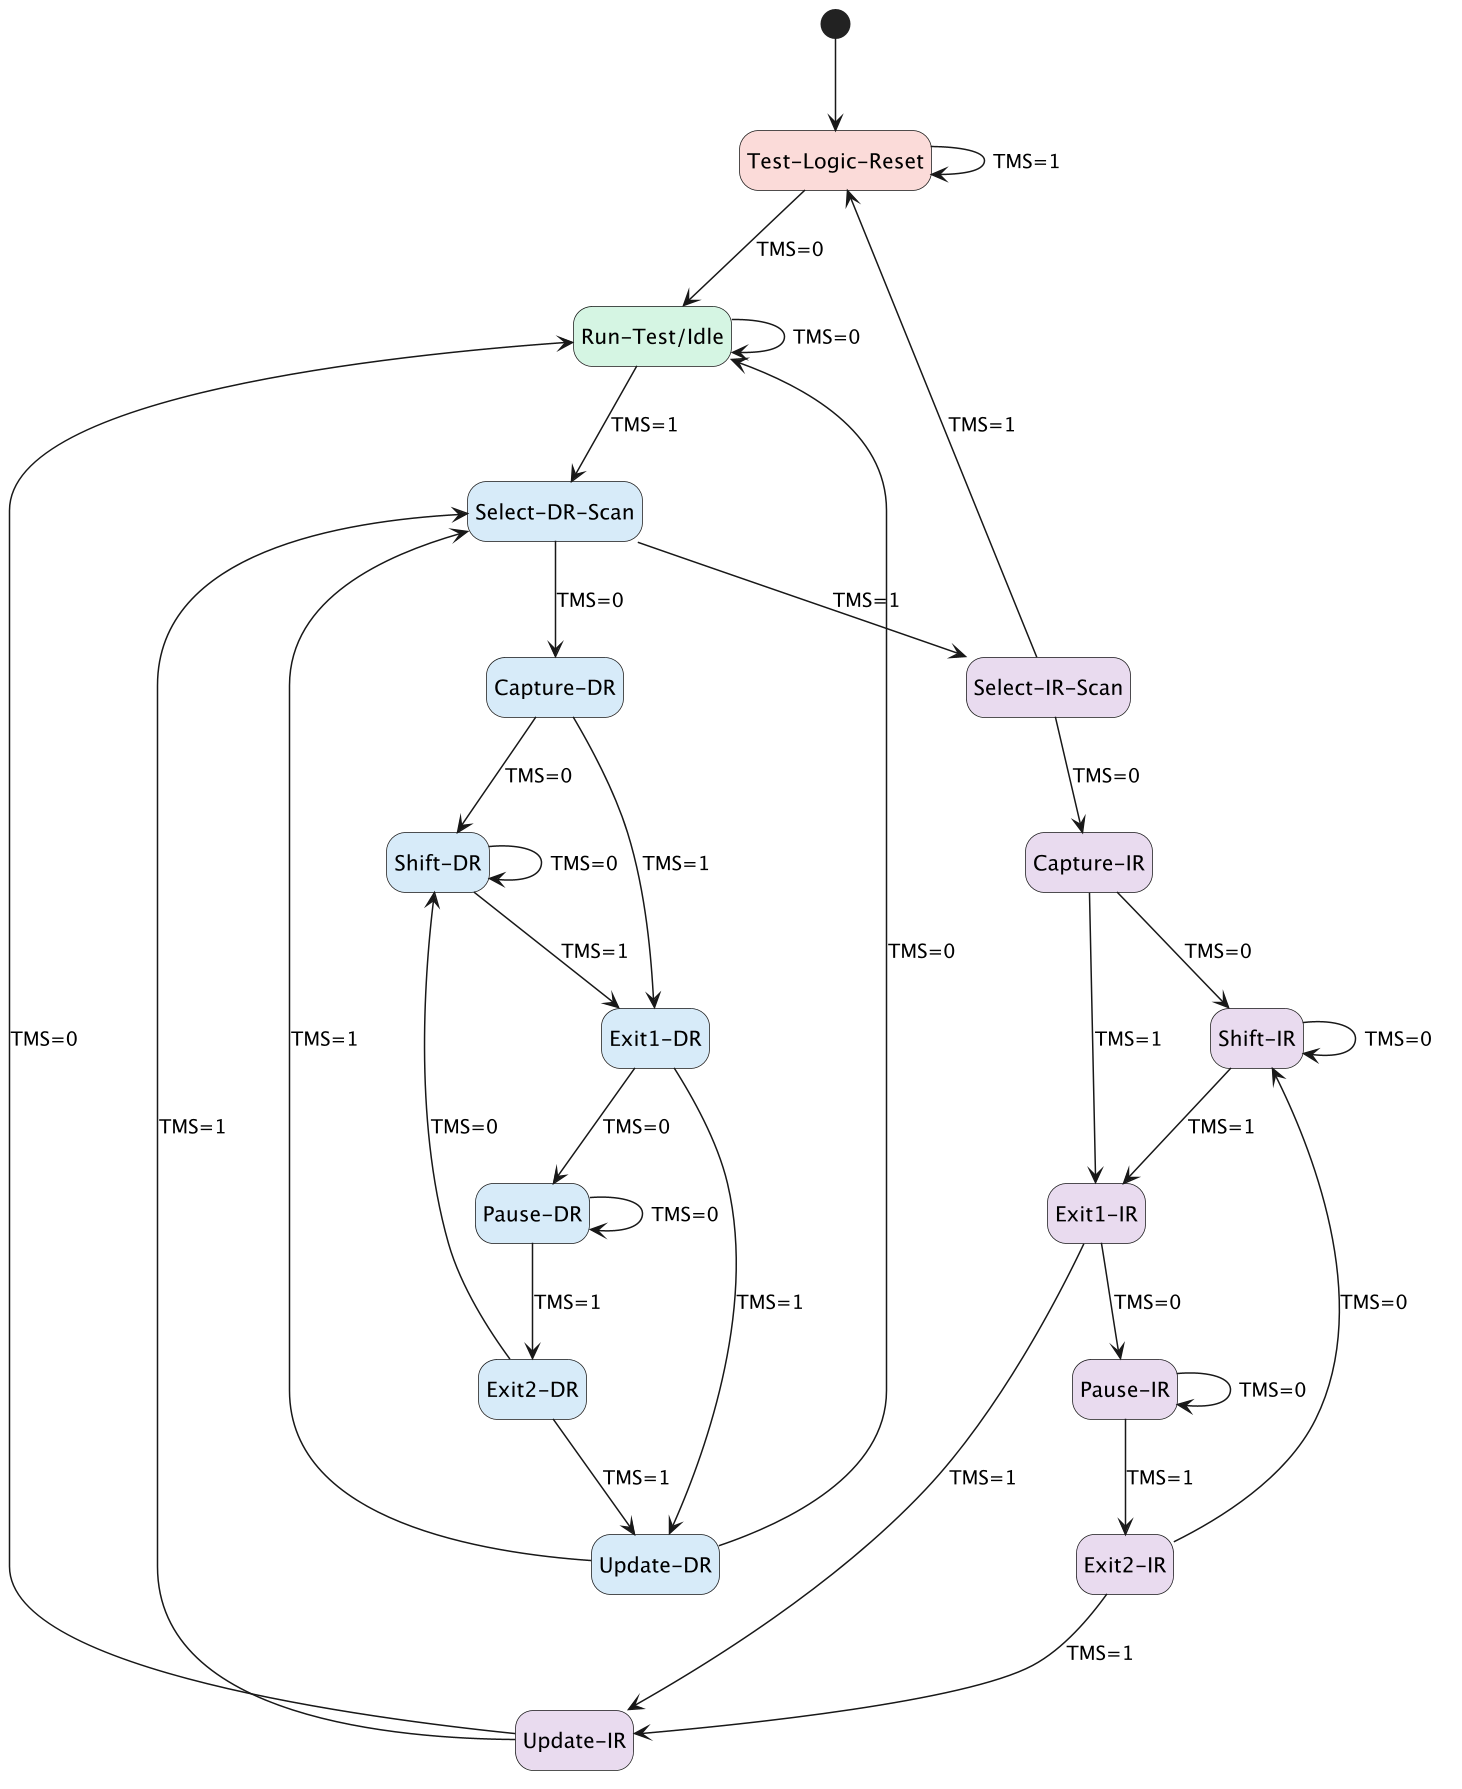
读这张图抓住三条结构规律。第一,整图只有一条「中轴线」:RTI → Select-DR-Scan → Select-IR-Scan → TLR,连续的 TMS=1 把状态逐级推向复位,这是第六节五拍复位定理的几何解释。第二,每个 Select 态是一个二选一分叉:TMS=0 进入本环的 Capture,TMS=1 要么换到另一条环(Select-DR-Scan 处),要么直接复位(Select-IR-Scan 处)。第三,两条扫描环形状完全重合,都是「Capture → Shift ⇄ Exit1 → Pause ⇄ Exit2 → Update」的环形结构,区别只是操作的寄存器不同。
把图上每条边落成表格,就是下面这份与 IEEE 1149.1 标准逐条对齐的完整转移表,十六个状态、三十二条转移无一遗漏,表中每一行都能在上图找到对应箭头。
| 现态 | TMS=0 时次态 | TMS=1 时次态 |
|---|---|---|
| Test-Logic-Reset | Run-Test/Idle | Test-Logic-Reset |
| Run-Test/Idle | Run-Test/Idle | Select-DR-Scan |
| Select-DR-Scan | Capture-DR | Select-IR-Scan |
| Capture-DR | Shift-DR | Exit1-DR |
| Shift-DR | Shift-DR(继续移位) | Exit1-DR |
| Exit1-DR | Pause-DR | Update-DR |
| Pause-DR | Pause-DR | Exit2-DR |
| Exit2-DR | Shift-DR | Update-DR |
| Update-DR | Run-Test/Idle | Select-DR-Scan |
| Select-IR-Scan | Capture-IR | Test-Logic-Reset |
| Capture-IR | Shift-IR | Exit1-IR |
| Shift-IR | Shift-IR(继续移位) | Exit1-IR |
| Exit1-IR | Pause-IR | Update-IR |
| Pause-IR | Pause-IR | Exit2-IR |
| Exit2-IR | Shift-IR | Update-IR |
| Update-IR | Run-Test/Idle | Select-DR-Scan |
表格还暴露两个设计上的对称性。Shift 态与 Pause 态在 TMS=0 时都指向自身,前者是「不移完不许走」的移位保持,后者是「暂停期间链路状态冻结」的暂停保持;两个 Exit2 态在 TMS=0 时都退回 Shift 态,意味着暂停之后可以接着把剩余比特移完,不必重新发起整条扫描。
三、IR 扫描路径逐态拆解:一次指令装载的七个硬件动作
把镜头收窄到 IR 环,一次完整的指令扫描路径是 Select-IR-Scan → Capture-IR → Shift-IR → Exit1-IR → Update-IR,Pause-IR 与 Exit2-IR 只在需要中途暂停时才进入。下图把这条路径连同暂停支路单独画出,颜色与全图保持同一套语义。
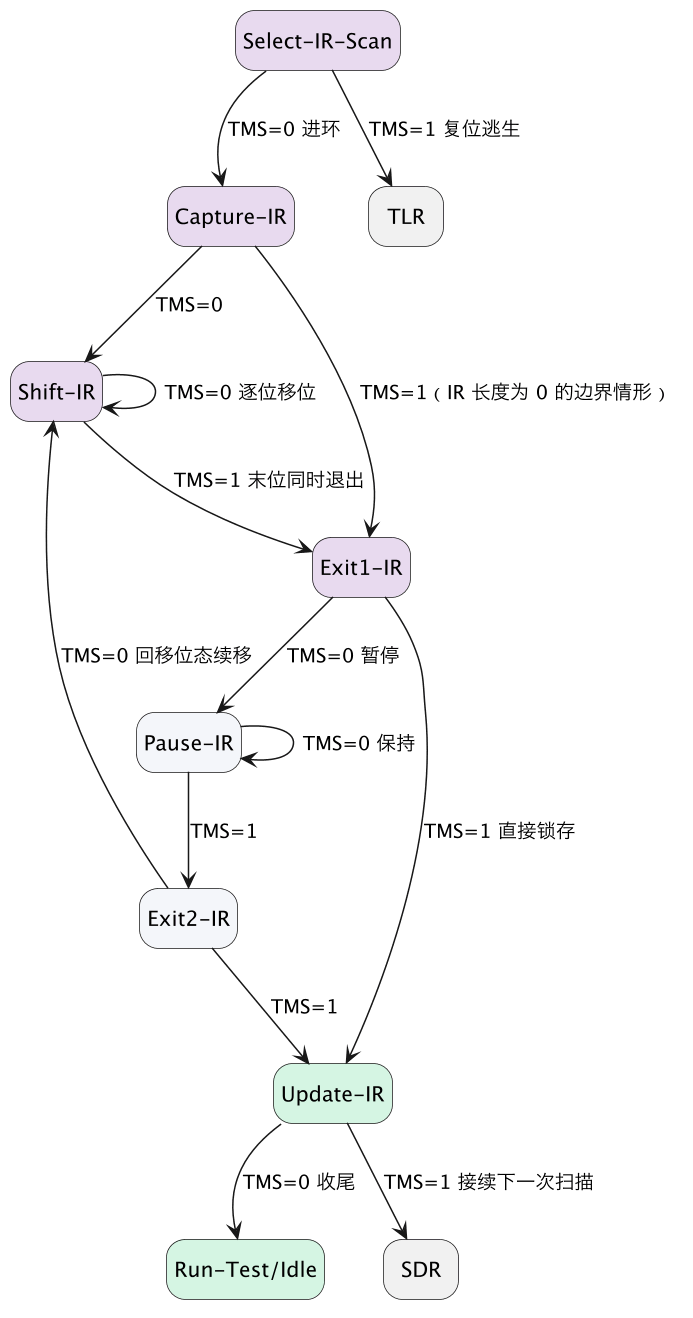
读这张图要把「状态跳转」和「硬件动作」对应起来,每个状态在上升沿或下降沿做的事是固定的。
Capture-IR(捕获指令寄存器):进入该态的 TCK 上升沿,指令寄存器的移位级被并行装入一组固定值。标准规定其最低两位为 01,高位可以是器件定义的状态位。这个固定图案不是给用户用的,而是链路自检手段——紧接着移位时 TDO 会先吐出这两位,若读不到 01,说明链路断接或器件顺序假设错误。
Shift-IR(移位指令寄存器):这是数据真正流动的状态。每个 TCK 上升沿,TDI 上的一比特进入移位寄存器首级,末级从 TDO 移出,整条 IR 退化为一条长度等于指令位宽的移位寄存器。JTAG 规定**低位在先(LSB first)**发送。TMS 保持 0 就一直停在本态;移最后一位的那个上升沿把 TMS 拉高,末位数据与状态退出在同一拍完成,次态进入 Exit1-IR。
Exit1-IR 与 Pause-IR、Exit2-IR:Exit1 是移位与锁存之间的过渡态。TMS=0 转入 Pause-IR,移位寄存器保持不动,测试控制器可以趁这个间隙去处理其他事情(例如多器件链中等待软件准备下一段数据);Pause 态 TMS=1 进入 Exit2-IR,此时 TMS=0 可以退回 Shift-IR 续移,TMS=1 则走向 Update。这套暂停机制在早期调试器处理速度跟不上 TCK 时很关键。
Update-IR(更新指令锁存器):进入该态后,移位寄存器的内容在 TCK 下降沿打入并行指令锁存器,新指令从这一刻起决定后续 DR 扫描选中哪一个数据寄存器。注意移位寄存器和锁存器是两级结构:移位期间锁存器始终维持旧指令,芯片功能不受半截比特流影响,这正是第一节所说边沿分工的价值。Update-IR 之后 TMS=0 回到 Run-Test/Idle,一次指令扫描闭环。
四、DR 扫描与 IR 扫描为什么是同构的
DR 环的七个状态与 IR 环一一对应,把第三节所有状态名里的 IR 换成 DR,得到的就是数据扫描流程:Select-DR-Scan → Capture-DR → Shift-DR → Exit1-DR → Update-DR,暂停支路同理。这种同构不是巧合,而是标准刻意做的结构复用——TAP 控制器状态机只有一套状态寄存器,靠当前指令决定 Shift 态接通的是哪条扫描链。
| 对比维度 | IR 扫描 | DR 扫描 |
|---|---|---|
| 入口分叉 | Select-IR-Scan(中轴线第二拍 TMS=1) | Select-DR-Scan(中轴线第一拍 TMS=1) |
| Capture 动作 | 并行装入固定图案,最低两位 01 | 并行装入当前数据寄存器的现状值 |
| Shift 接通的链路 | 指令寄存器,位宽为器件指令长度 | 当前指令选中的 DR(边界寄存器/旁路/IDCODE 等) |
| Update 锁存对象 | 指令锁存器,决定后续选中哪个 DR | 数据锁存器,例如边界单元的驱动值 |
| 典型用途 | 装载 EXTEST、SAMPLE、BYPASS、IDCODE | 在已装指令下搬运测试向量或读出结果 |
| 退出后的汇合点 | Update-IR → RTI 或 Select-DR-Scan | Update-DR → RTI 或 Select-DR-Scan |
表里有一个决定 JTAG 编程范式的细节:指令扫描和数据扫描总是交替进行。先用一次 IR-Scan 装载指令(比如 EXTEST),之后可以反复发起 DR-Scan 搬运边界扫描向量,期间不必重写 IR;两个 Update 态在 TMS=1 时都回到 Select-DR-Scan,就是为「连续 DR 扫描」省掉回空闲再重新出发的节拍。EXTEST、SAMPLE、BYPASS、IDCODE 这些指令各自选中什么寄存器、解决什么应用问题,属于 TAP 控制器状态机之上的应用层:JTAG 边界扫描 的内容,本篇只负责保证读者能看懂它们在状态机上分别对应哪条路径。
Capture-DR 的并行装载值随选中寄存器而变:选中旁路寄存器时装入 0,选中器件识别寄存器时装入 IDCODE,选中边界扫描寄存器时装入各边界单元的现状。这与 扫描链移位与捕获 中「capture 先并行收值、shift 再串行搬出」的 DFT 通用节拍完全同源——TAP 的 Capture/Shift/Update 三态就是这套节拍在板级测试接口上的标准化实例。
五、完整算例:向 4 位指令寄存器移入 1001 的逐拍推演
理论说完,用一个可以手算复核的例子把整条路径走一遍。设某器件 IR 位宽为 4,当前停在 Run-Test/Idle,要装载指令 1001。由于低位在先,TDI 上的发送顺序是 1、0、0、1。完整 TMS 序列与状态轨迹如下表,共十个 TCK 周期从 RTI 出发再回到 RTI。
| TCK 沿 | TMS | TDI | 沿后状态 | 本拍动作 |
|---|---|---|---|---|
| 1 | 1 | 任意 | Select-DR-Scan | 踏上分叉中轴线 |
| 2 | 1 | 任意 | Select-IR-Scan | 选择 IR 环 |
| 3 | 0 | 任意 | Capture-IR | 上升沿并行装入 01 图案 |
| 4 | 0 | 任意 | Shift-IR | 进入移位态,尚未送数据 |
| 5 | 0 | 1 | Shift-IR | 移入 D0=1,TDO 吐出旧值最低位 |
| 6 | 0 | 0 | Shift-IR | 移入 D1=0 |
| 7 | 0 | 0 | Shift-IR | 移入 D2=0 |
| 8 | 1 | 1 | Exit1-IR | 移入 D3=1,末位与退出同拍完成 |
| 9 | 1 | 任意 | Update-IR | 下降沿把 1001 锁入指令锁存器 |
| 10 | 0 | 任意 | Run-Test/Idle | 回到空闲,新指令生效 |
可以归纳出通用公式:对 N 位 IR,一次无暂停扫描的 TMS 序列为 1100 +(N−1 个 0 后接 1 个 1)+ 10,总拍数 4 + N + 2 = N+6。本例 N=4,即 1100 0001 10,与表中十拍完全吻合。多器件链上每颗器件 IR 长度不同也没关系,移位拍数取全链 IR 长度之和,状态轨迹不变,这就是 TMS 波形与器件解耦的实际好处。
下面的波形图把同一过程画在 TCK、TMS、TDI、TDO 与状态轨迹五条轨上,TDO 上的 Q0 至 Q3 是移位期间被逐位挤出的旧指令(或 Capture 时装入的 01 图案),与 TDI 上新指令错开但同步流动。
读这张波形图对照三个观察点。第 4 个上升沿状态进入 Shift-IR,但第一位有效数据出现在第 5 个沿,这是因为 Capture-IR 在第 3 沿先做了并行装载,第 4 沿只是状态切入。第 8 沿是全篇最紧凑的一拍:TMS 与 TDI 同时为 1,数据移入和状态退出在同一个上升沿完成,不存在「先退再移」或「先移再退」的先后问题。第 9 沿进入 Update-IR 后,锁存动作发生在该周期的下降沿,因此波形图上状态先变、指令后生效,半个周期的相位差正是两级寄存器结构的直接体现。
六、Test-Logic-Reset 与五拍复位定理的证明
Test-Logic-Reset 是状态机的安全态:停留在该态时,所有测试逻辑被禁止,芯片按正常功能方式工作,指令锁存器被强制装入 IDCODE 指令(未实现器件识别寄存器的器件则装入 BYPASS)。标准还规定,器件上电后 TAP 的初始状态不做保证,可能落在十六态中的任意一个。这就带来一个工程问题:调试器刚接到一颗状态未知的芯片,怎样用最少的协议操作把它确定地拉回复位态?
答案是五拍复位定理:无论当前处于哪一态,只要 TMS 保持高电平并施加至少五个 TCK 上升沿,状态机必然到达 Test-Logic-Reset。证明不需要枚举全部三十二条转移,只需沿「TMS 恒为 1」的方向,统计每个状态到 TLR 的有向距离。
| 起点态 | 恒 TMS=1 的收敛轨迹 | 所需拍数 |
|---|---|---|
| Test-Logic-Reset | 原地保持 | 0 |
| Select-IR-Scan | 直达 TLR | 1 |
| Select-DR-Scan | SIR → TLR | 2 |
| Run-Test/Idle、Update-DR、Update-IR | 经 SDR、SIR 到 TLR | 3 |
| Exit1-DR、Exit2-DR、Exit1-IR、Exit2-IR | 经 Update、SDR、SIR 到 TLR | 4 |
| Capture/Shift/Pause-DR、Capture/Shift/Pause-IR | 经 Exit1、Update、SDR、SIR 到 TLR | 5 |
最长路径恰好五拍,例如从 Shift-IR 出发:Shift-IR → Exit1-IR(1)→ Update-IR(2)→ Select-DR-Scan(3)→ Select-IR-Scan(4)→ Test-Logic-Reset(5)。六个起点态并列最长,不存在五拍以上的轨迹,定理得证。工程上调试器通常施加六个甚至更多 TCK 高 TMS 周期,留一拍裕量防止边沿计数误差。
这条定理的几何本质在第二节的全图上一目了然:TMS=1 的所有箭头都指向中轴线或沿中轴线向 TLR 收敛,全图不存在任何一条 TMS=1 的回边能让状态在扫描环里打转。若器件实现了可选的 TRST_n,拉低它可以异步、即时地完成同样的复位,不占 TCK 周期;但因为该引脚可选,标准要求即使没有 TRST_n,五拍序列也必须独立成立,可移植的调试器代码应当只依赖五拍序列而不是假设 TRST_n 存在。
七、状态机篇与应用层篇的分工边界
讲到这里可以明确两篇姊妹文档的边界。本篇回答的是「控制」问题:TMS 波形如何在 TCK 沿上驱动出确定的状态轨迹,Capture、Shift、Update 三个时刻硬件各做什么,复位保证从何而来。JTAG 边界扫描 回答的是「用途」问题:进入 Shift-DR 之后链上流动的边界扫描单元怎样驱动和采样引脚,EXTEST、SAMPLE、BYPASS、IDCODE 各自解决什么工程问题,多器件链路与 BSDL 如何组织。两者的接口就是当前指令锁存器的内容——状态机负责把指令搬进去并锁存,应用层定义指令被锁存之后选中哪条数据链、数据含义是什么。
与芯片内部 DFT 的关系同理:从 TAP 控制器状态机到扫描链移位与捕获 讲扫描触发器串链后 shift/capture 两阶段的制造测试节拍,那是芯片内部结构测试;TAP 是芯片边界上的标准化入口,内部扫描链可以经由专用指令挂到 TAP 的 DR 通路上,也可以完全不暴露。入口机制与内部测试结构是两个层次,混在一起讨论很容易得出「支持 JTAG 就能做内部 ATPG 测试」之类的错误推论。
这一篇在知识体系里的位置
本篇属于可测试性设计簇的接口机制层。上游背景由 可测性设计 DFT 入门 给出,解释为什么芯片需要标准化测试访问端口;同层姊妹篇 JTAG 边界扫描 承接应用场景与指令语义,扫描链移位与捕获 承接芯片内部扫描链的 shift/capture 机理与 lockup latch、at-speed 节拍。后续若接触具体器件的 BSDL 文件或调试器固件,会发现它们描述和生成的全部物料——指令位宽、寄存器长度、TMS 序列——都以本篇的十六态转移表为公共语法。
总结
TAP 控制器状态机是一个由 TCK 同步、TMS 单线驱动的十六态摩尔有限状态机:Test-Logic-Reset 与 Run-Test/Idle 构成复位空闲区,DR 与 IR 各七个状态构成两条严格同构的扫描环,Select 分叉态负责选环。每次扫描都按 Capture 上升沿并行装载、Shift 上升沿低位在先逐位移位、Update 下降沿锁存生效的节拍执行,移位期间的中间值被两级寄存器结构挡在功能逻辑之外。N 位寄存器的无暂停扫描固定消耗 N+6 个 TCK 周期,TMS 序列可按 1100 加移位段加 10 逐拍手算。由于所有 TMS=1 的转移都沿中轴线向复位态收敛且无回边,从任意态出发恒 TMS=1 最多五拍必然到达 Test-Logic-Reset,这条定理让调试器在上电初始态未知时仍能确定地复位器件;它编排的是节拍,扫描什么数据则交给指令与寄存器的应用层定义。