升降压变换器:四开关 Buck-Boost 拓扑的三模式切换与防直通控制
更新时间:2026-11-12。单节锂电池的电压从满电 4.2 V 一路放到 3.0 V,而板上 3.3 V 轨必须纹丝不动——输入会从输出电压的上方穿越到下方,这是电池供电产品最常见的供电约束。Buck 只能降压、Boost 只能升压,两者在 Vin≈Vout 附近都会碰到占空比饱和;经典单管反极性 buck-boost 虽以一个拓扑覆盖全区间,却输出反极性电压、开关应力翻倍。便携设备里大量落地的是用四个功率管搭成 H 桥、在三种工作模式间平滑切换的四开关 Buck-Boost,即本文要讲的同极性升降压变换器。它的两个半桥可分别对照 Buck 变换器环路补偿:穿越频率与相位裕度怎么定 与同系列的 Boost 升压变换器:升压比推导、CCM/DCM 边界与右半平面零点,本篇专注回答两个单管拓扑回答不了的问题:Vin 跨过 Vout 的那一刻控制上发生了什么,以及四个管多了以后怎样防止桥臂自己把自己短路。
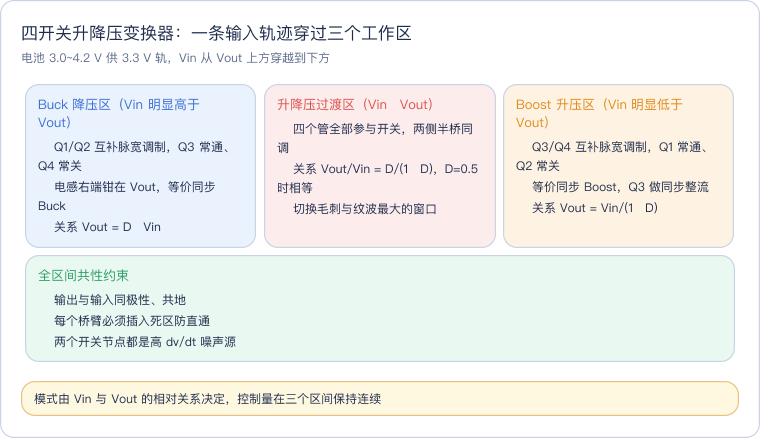
这张概念卡先给全局坐标:同一条电池放电轨迹上,升降压变换器依次工作在 Buck、四管同调、Boost 三个区,切换的唯一依据是 Vin 与 Vout 的相对位置;后文所有拓扑细节、状态表与时序图都是这张卡的展开。
本文要回答的问题
- 电池电压会从 4.2 V 放到 3.0 V、而输出固定 3.3 V,为什么单一 Buck 或单一 Boost 都覆盖不了这条轨迹?
- 经典单管反极性 buck-boost 明明一个拓扑就能升降压,为什么实际产品里很少直接用,它的极性与耐压代价具体是什么?
- 四开关 Buck-Boost 的四个管和电感怎样连接,Buck、Boost、四管同调三种模式下分别哪些管在脉宽调制(Pulse Width Modulation,PWM)、哪些管常通或常关?
- Vin 跨过 Vout 的相等点时,占空比控制量怎样保持连续,切换区的输出毛刺和纹波增大从哪里来?
- 同一桥臂上下管直通(shoot-through)的短路路径是什么,死区时间(dead time)为什么能防直通,它自身又带来哪些损耗?
一、问题的起点:Vin 在 Vout 上下穿越时单一拓扑为什么不够
先把两个基本拓扑的能力边界写死。同步 Buck 在连续导通模式下的理想关系是 Vout = D·Vin,占空比 D 是开关管导通时间占周期的比例,取值范围 0 到 1,因此 Buck 的输出天然满足 Vout < Vin——它只能降压。同步 Boost 的理想关系是 Vout = Vin/(1−D),D 同样在 0 到 1 之间,分母不大于 1,因此 Boost 的输出天然满足 Vout > Vin——它只能升压。两条公式没有交集,没有任何一个 D 能让单一拓扑在 Vin 大于和小于 Vout 两种工况下都稳压。
把电池场景的数字代进去更直观。目标 Vout = 3.3 V,满电 Vin = 4.2 V 时 Buck 的 D = 3.3/4.2 ≈ 0.786,尚在舒适区;Vin = 3.6 V 时 D 升到 0.917,同步管导通窗口已经很窄;Vin = 3.3 V 时 D = 1,高边管要全周期导通,调压能力归零;Vin 再掉到 3.0 V,Buck 在数学上无解。反过来若选 Boost:Vin = 3.0 V 时 D = 1 − 3.0/3.3 ≈ 0.091,还能工作;Vin = 3.3 V 时 D = 0,斩波管全周期关断,同样失去调节能力;Vin = 4.2 V 时公式要求 D 为负,物理上不存在。
接近饱和区的工程表现比数学无解更麻烦。Buck 的 D 逼近 1 时,低边管每周期只开几百纳秒,驱动延迟、最小导通时间和死区占比全部失控,实际输出偏离 D·Vin;Boost 的 D 逼近 0 时问题对偶,且连续导通模式下还背着右半平面零点的带宽天花板,占空比越接近极限环路越慢,机理见升降压变换器的 Boost 半边:CCM/DCM 与右半平面零点。只要输入轨会从输出电压的一侧穿越到另一侧,同一功率级就必须同时具备降压与升压两种能力。
二、经典反极性 buck-boost 的原理与代价
最朴素的升降压方案只需一个开关管、一个二极管、一个电感:输入串联电感后接开关节点,开关管接节点到地,二极管阳极接节点、阴极接输出电容正端,而输出电容负端不接输入地——这正是它所有麻烦的根源。开关管导通时电感并在输入两端储能,二极管反偏;关断时电感为维持电流反向感应电动势,节点电位被拉到低于地,二极管导通续流。对电感列伏秒平衡:Vin·D·Ts = |Vout|·(1−D)·Ts,得到 Vout = −D/(1−D)·Vin,负号表示输出对地极性与输入相反。D < 0.5 降压、D > 0.5 升压,一个拓扑确实覆盖全区间。
「反极性」在真实系统里代价高昂。其一,输入地与输出地电位不同,采样、负载地参考和后级输入参考都要电平移动,单片集成时反馈分压电阻下端落在负轨,误差放大器需要额外负电源或电平移位级。其二,开关管关断瞬间漏极承受 Vin 与 |Vout| 之和而非其中较大者,二极管反向耐压同量级——3.3 V 系统里管子要按 6 V 以上应力选,导通电阻与芯片面积同步抬升。其三,输入电流被开关管、输出电流被二极管各斩成脉动方波,两侧都没有连续电感电流,电容纹波压力与电磁干扰滤波成本高,噪声耦合机理可对照 开关电源 EMI 基础:噪声源、耦合路径与抑制手段。
| 对比维度 | 经典反极性 buck-boost | 四开关同极性 Buck-Boost |
|---|---|---|
| 输出极性 | 与输入反相,Vout 为负 | 与输入同极性,共地 |
| 理想关系 | Vout = −D/(1−D)·Vin | 分模式:D·Vin、Vin/(1−D)、D/(1−D)·Vin |
| 开关管耐压应力 | Vin + |Vout| | 高侧管约 Vin、输出侧管约 Vout |
| 电感电流连续性 | 输入、输出电流均脉动 | 电感全程续流,两侧各有电容平滑 |
| 反馈与采样 | 负轨电平移动,电路复杂 | 输出共地,常规分压反馈即可 |
| 器件数量 | 1 管 + 1 二极管 + 1 电感 | 4 管 + 1 电感 + 两套半桥驱动 |
| 典型落地场景 | 低成本隔离要求低的小功率负压轨 | 电池供电、同极性宽输入范围稳压 |
这张表把取舍讲透:反极性拓扑省器件却输在极性和应力,四开关方案用多出的三个管换回共地、低应力与连续电流。需要负压输出的场合(如运放负电源)反极性拓扑仍是合理选择,主流电池供电轨则一边倒地选择四开关结构。
三、四开关同极性拓扑:四个管怎样搭出两种人格
四开关 Buck-Boost 的功率级是两个半桥夹一个电感。输入半桥由高边管 Q1、低边管 Q2 组成,中点 A 接电感左端;输出半桥由高边管 Q3、低边管 Q4 组成,中点 B 接电感右端;输入电容并在 Vin 与地之间,输出电容 Cout 并在 Vout 与地之间,输入输出共地。每个 MOSFET 都并联固有体二极管(body diode),正常开关时不希望它导通,死区窗口里却要靠它给电感电流续流。
读这张拓扑图抓住三个要点:蓝色输入半桥决定电感左端 A 的电位,橙色输出半桥决定右端 B 的电位,绿色电感两端电位差就是它每周期承受的伏秒积;两个半桥控制上完全独立,这正是「一套硬件、多种人格」的来源——一侧固定、另一侧开关,电路就退化成纯 Buck 或纯 Boost。
三种模式的管态可逐一代入验证。Buck 模式(Vin 明显高于 Vout):Q3 持续导通把 B 点钳在 Vout,Q4 持续关断,Q1 与 Q2 互补 PWM。Q1 导通时 A 点为 Vin,电感电压 Vin−Vout 为正、电流上行;Q2 导通时 A 点接地,电感电压 −Vout、电流下行——与标准同步 Buck 完全等价,伏秒平衡给出 Vout = D1·Vin。Boost 模式(Vin 明显低于 Vout):Q1 持续导通把 A 点钳在 Vin,Q2 持续关断,Q4 与 Q3 互补 PWM。Q4 导通时 B 点接地,电感储能、电流上行;Q3 导通时 B 点接 Vout,电感向输出释能——等价同步 Boost,关系 Vout = Vin/(1−D4)。四管同调模式(Vin≈Vout 的过渡区):Q1 与 Q3 同相开通、Q2 与 Q4 同相开通,两组互补。Q1/Q3 导通的 D·Ts 内电感并在 Vin 上储能,Q2/Q4 导通的 (1−D)·Ts 内电感反向接到输出侧释能,伏秒平衡为 Vin·D = Vout·(1−D),即 Vout/Vin = D/(1−D),D = 0.5 时 Vout 恰好等于 Vin 且极性相同。
| 管态 | Q1 输入高边 | Q2 输入低边 | Q3 输出高边 | Q4 输出低边 | 等效电路 |
|---|---|---|---|---|---|
| Buck 模式 | PWM | 互补 PWM | 常通 | 常关 | 同步 Buck,Vout=D·Vin |
| Boost 模式 | 常通 | 常关 | 互补 PWM | PWM | 同步 Boost,Vout=Vin/(1−D) |
| 四管同调 | PWM(与 Q3 同相) | PWM(与 Q4 同相) | PWM(与 Q1 同相) | PWM(与 Q2 同相) | 同极性升降压,Vout/Vin=D/(1−D) |
| 关断待机 | 常关 | 常关 | 常关 | 常关 | 体二极管阻断,输入输出隔离 |
这张模式图用颜色区分角色:蓝色是正在 PWM 的管、绿色是常通钳位管、灰色是常关管、红色标出过渡区全部投入开关的四个管,橙色始终代表能量流。顺着电池放电方向读,硬件不改,只是管态分配从「右半桥固定」滑到「两侧同调」再滑到「左半桥固定」。
四、占空比跨相等点的模式切换:连续控制量与切换毛刺
模式分区解决了「能不能稳压」,真正难点是三个区之间怎样无缝过渡。先看控制量的连续性:Buck 区有效占空比 D1 = Vout/Vin 随 Vin 下跌单调上升,在过渡区边界(通常设在 Vin = Vout 加一个迟滞量)已接近 1;若直接切到 Boost 区的 D4 = 1 − Vin/Vout,边界处 D4 接近 0,两个控制量数值不连续,误差放大器输出无法同时对应两套占空比,硬切会造成电感伏秒积突变,电流冲出尖峰再由环路拉回,输出上就是可观测的下陷或过冲。
四管同调区的存在就是为了消化这个不连续。进入过渡区后 Q3、Q4 不再固定,而是从「Q3 全通、Q4 全关」的极端态逐步接过开关动作,控制权重在两套半桥间渐变:靠近 Buck 边界时 Q3 占空比接近 1、Q4 接近 0,行为几乎还是 Buck;Vin 逼近并跌破 Vout 时 Q3 平滑降到 0.5 附近、Q4 对称上升;靠近 Boost 边界时 Q1 趋近全通,控制权完整交给输出半桥。误差放大器面对的始终是同一个补偿后的控制电压,内部逻辑把它映射成两组渐变占空比,切换因此发生在若干周期的渐变中而非一个周期的翻转里。
用一组示例参数走一遍(教材级算例):Vout = 3.3 V,过渡窗口取 Vout ± 5%,即 Vin 在 3.14~3.47 V 之间进入四管同调。Vin = 4.2 V 时 Buck 区 D1 ≈ 0.786;Vin 跌到 3.47 V 的 Buck 边界,D1 ≈ 0.951,同时 Q3 开始让出极小的关断窗口;Vin = 3.3 V 相等点,四管同调 D = 0.5;Vin 跌到 3.14 V 的 Boost 边界,Q1 占空比约 0.95、Q4 开始接手;Vin = 3.0 V 时纯 Boost 区 D4 ≈ 0.091。控制量沿整条轨迹没有跳变。
即便如此,过渡区仍是纹波和毛刺最大的窗口,原因有三层。其一,两个开关节点 A、B 同时高 dv/dt 跳变,电感每周期经历四电平组合,伏秒平衡对占空比失配的容忍度变差,两侧驱动延迟不对称直接转化为电流纹波。其二,功率级小信号结构在变:Buck 区是普通二阶对象,Boost 区含右半平面零点,穿越频率与相位裕度在过渡区漂移,固定补偿要按最恶劣角点留裕度,设计口径与 Buck 变换器环路补偿:穿越频率与相位裕度怎么定 同源但更保守。其三,每周期参与开关的管从两个增到四个,开关与驱动损耗在过渡区达峰值,效率曲线通常在 Vin≈Vout 附近出现浅谷。切换迟滞则防止 Vin 在边界抖动时来回切换,迟滞宽度要大于该工况下纹波与采样噪声之和。
五、直通风险与死区时间:四个管为什么必须「先关后开」
管数翻倍带来一个单管拓扑不存在的失效模式:桥臂直通。以输入半桥为例,Q1 源极接 Vin、漏极接节点 A,Q2 漏极接 A、源极接地;若两管同时导通,Vin 就经两个导通电阻直接短路到地,回路里没有任何限流元件,短路电流约为 Vin/(Ron1+Ron2),安培级电流在几十纳秒内把结温打上去,轻则保护重启,重则烧毁键合线。Q3/Q4 构成对偶路径,把 Vout 对地短路。互补 PWM 在理想逻辑里不会重叠,但真实器件的开通、关断与驱动传播延迟随工艺角和温度漂移,关得慢的管还没退出,开得快的管已经进场,重叠窗口就此出现。
死区时间是标准解法:在互补驱动交接处插入两管都关断的时间 td,时序变成「先关旧管、等死区过去、再开新管」。死区期间电感电流不能断,自行找到体二极管续流——A 点由 Q2 的体二极管钳到地以下一个二极管压降,或由 Q1 的体二极管钳到 Vin 以上一个压降,走哪条由电流方向决定。体二极管让死区不至于造成电流断裂,但它不是免费的午餐。
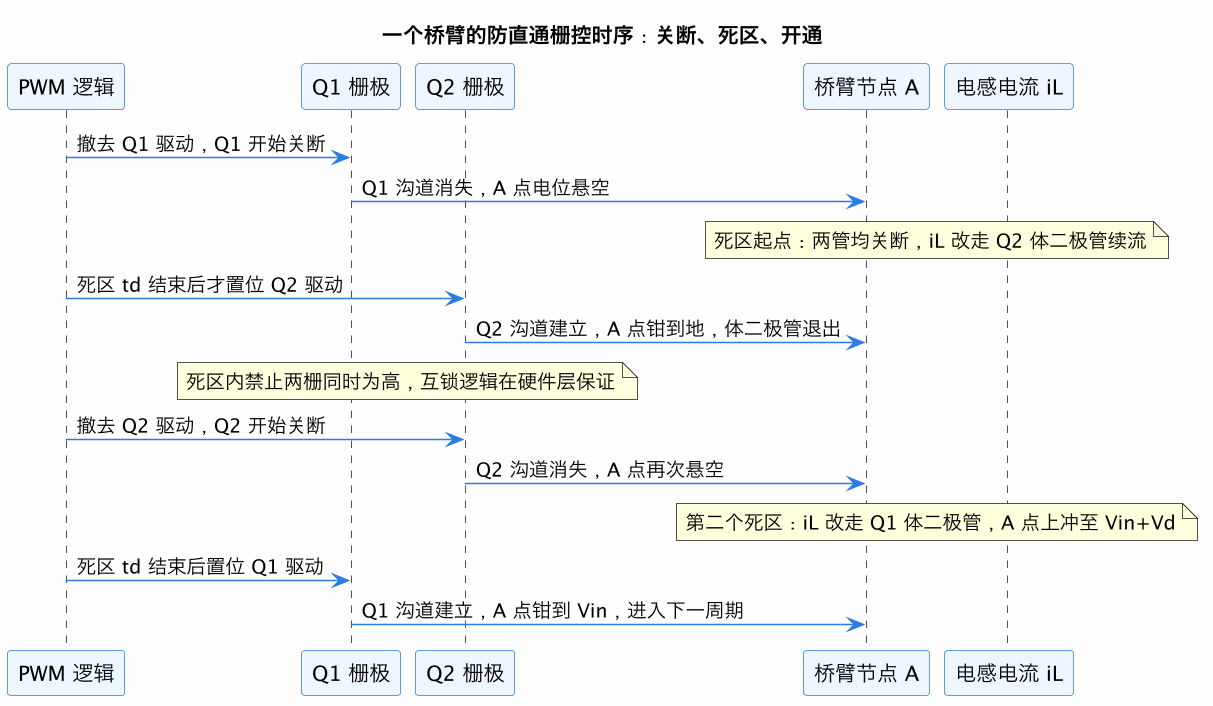
这张时序图把「先关后开」的因果画清楚:每个死区窗口里沟道全部让给体二极管,节点电位由电流方向和体二极管钳位决定,栅极互锁保证两个高电平物理上不可能同时出现。死区长短是双向收紧的权衡:td 太小,工艺漂移和温升使关断延迟变长后直通风险重新露头,固定死区要按最慢工艺角、最高结温留裕量;td 太大,体二极管每周期导通两次,硅管压降 0.7~1.0 V,死区损耗约为 Vd·iL·td·fsw 的两倍,在低压大电流电池场景占比可观,且节点被钳在轨外电位会增大输出纹波。先进控制器采用自适应死区:采样节点电位判断旧管是否真正退出,把 td 压到刚够安全的几十纳秒,代价是多一套检测电路与状态机。上电阶段栅极默认拉低、驱动电平匹配、bootstrap 高边供电刷新周期,则是防直通的配套项。
六、工程选型边界:什么时候值得上四个管
四开关不是万能方案,代价具体而明确:四个功率管占两倍于两管拓扑的硅面积,两套半桥驱动加模式控制状态机抬高设计与验证成本,过渡区四管同时开关使效率低于单模式区,两个高 dv/dt 节点也让布局和 EMI 滤波更吃功夫。选型第一判据是输入轨与输出轨是否真的会穿越。
| 供电场景 | 推荐拓扑 | 决定性理由 |
|---|---|---|
| Vin 始终高于 Vout 且裕量 > 0.5 V | 同步 Buck | 单模式效率最高,控制最简单,环路无右半平面零点 |
| Vin 始终低于 Vout | 同步 Boost | 只需升压,按右半平面零点压带宽即可 |
| 小功率、Vin−Vout 裕量充足、对噪声敏感 | LDO 线性稳压器 | 无开关噪声、无需电感;压差与功耗边界见 LDO 压差电压与 Headroom 设计 |
| 电池轨跨 Vout 上下(如 3.0~4.2 V 供 3.3 V) | 四开关 Buck-Boost | 唯一能同极性覆盖全轨迹且无极性反转的单级方案 |
| 需要输出与输入隔离或负压 | 反极性 buck-boost / 反激 | 反极性在此反而是功能而非缺陷 |
| 宽输入但功率极小(毫瓦级) | 带 LDO 后级的 Charge Pump | 避免电感,面积优先 |
LDO 与开关电源的组合策略值得单独说明。电池全程高于输出时,LDO 效率约等于 Vout/Vin,4.2 V 降 3.3 V 只有约 79% 且损耗全部变成发热;供电树通常由开关电源粗调、LDO 做后级低噪声精调,分工见 片上 LDO 与 DC-DC 供电架构。电池一旦跌破输出,LDO 因压差不足直接失去稳压能力,这一档没有替代品,只能由四开关升降压变换器承担。常见折中是 Buck/Boost 区只让两个管开关、过渡窗口才四管齐动,配合轻载突发模式与自适应死区,把全轨迹效率维持在可用水平。
这一篇在知识体系里的位置
- 上游:升降压变换器与 LDO 的供电树分工:片上 LDO 与 DC-DC 供电架构 给出 LDO、Buck、Boost 在供电树中的分工,本篇补上「输入跨输出」这一空缺档位;LDO 压差电压与 Headroom 设计 解释了电池跌破输出时线性稳压器为什么必然失效。
- 横向:Buck 变换器环路补偿:穿越频率与相位裕度怎么定 与 Boost 升压变换器:升压比推导、CCM/DCM 边界与右半平面零点 分别对应四开关拓扑两个半桥的单模式原型;开关电源 EMI 基础:噪声源、耦合路径与抑制手段 承接双开关节点的噪声治理。
- 下游:死区与体二极管续流是同步整流的通用议题,向多相并联、谐振变换器延伸时会再次出现;控制量渐变的模式切换思想也是宽输入范围电源管理芯片状态机设计的基础范式。
总结
升降压变换器面对的核心矛盾是输入轨会从输出电压上方穿越到下方,而 Buck 的 Vout=D·Vin 与 Boost 的 Vout=Vin/(1−D) 在 Vin≈Vout 处分别撞上 D=1 与 D=0 的占空比饱和;经典反极性 buck-boost 虽以 Vout=−D/(1−D)·Vin 覆盖全区间,却付出极性反转、Vin+|Vout| 耐压应力和两侧电流脉动的代价。四开关 Buck-Boost 用两个半桥夹一个电感:Buck 区 Q1/Q2 脉宽调制而 Q3 常通,Boost 区 Q3/Q4 脉宽调制而 Q1 常通,过渡区四管同调按 Vout/Vin=D/(1−D) 工作,D=0.5 对应 Vin=Vout,同极性共地输出。模式切换靠控制权重在两套半桥间渐变保持占空比连续,迟滞窗口防止边界抖动,过渡区仍要承受双节点纹波、环路特性漂移与四管开关损耗峰值。桥臂上下管重叠导通会形成无阻抗的直通短路路径,死区时间以「先关后开」换安全,死区内电流经体二极管续流;死区过小防不住工艺温度漂移,过大则承担二极管损耗与纹波,自适应死区是低压大电流场景的优化方向。选型上输入不跨输出时两管拓扑或 LDO 更省,只有电池轨宽范围穿越输出这一档,四开关升降压变换器才是不可替代的单级方案。