CAN 错误帧验证:位填充规则、错误计数器状态机与总线离线恢复的完整打法
更新时间:2026-10-02。CAN(Controller Area Network,控制器局域网)是汽车和工业总线里生命力最顽强的协议,而 CAN 控制器验证里最磨人的不是正常收发,而是错误处理这条暗线:协议把「出错了怎么办」写得比「怎么发数据」还细。同类文章里,CRC 校验器 DUT 验证 讲了校验逻辑怎么打错包,SPI 四种模式验证 和 UART 波特率容差验证 处理了串行协议的时序边界;这一篇聚焦 CAN 错误帧——主动/被动错误帧怎么构造、位填充(bit stuffing)规则怎么破坏、TEC/REC 错误计数器驱动的三态状态机怎么遍历、bus-off(总线离线)之后 128 次 11 个连续隐性位的恢复序列怎么验。核心命题:错误处理逻辑占 CAN 控制器 RTL 近一半,却只在异常流量下被激活,定向打不全、随机踩不深,必须按「错误类型 × 节点状态」矩阵系统布点。
本文要回答的问题
- CAN 协议定义了哪五种错误,每种在物理位流上长什么样,怎么精确构造?
- 位填充规则为什么是错误注人的第一入口,stuff error 激励怎么做才不误伤其他检测?
- 主动与被动错误帧的标志位差异,DUT 内部用什么逻辑切换?
- TEC/REC 错误计数器怎么驱动三态迁移,验证要遍历哪些迁移边?
- bus-off 恢复序列的 128×11 隐性位计数怎么验,覆盖点怎么设计?
一、五种错误与错误帧的位流长相
CAN 的错误检测是分布式的:任何节点发现错误,立刻发错误帧打断当前帧,所有节点丢弃该帧,发送方稍后自动重发。协议定义了五种错误,各对应不同的位流特征,这就是构造激励的地图。
位错误(bit error):发送节点边发边回读,发隐性位(1)却读到显性位(0),且不在仲裁段/ACK 段——仲裁段被覆盖是正常仲裁失败。填充错误(stuff error):连续 5 个同极性位后应自动插反相位,接收端检出连续 6 个同极性位(错误帧标志除外)即报错。CRC 错误:接收端算出的 CRC 与帧里字段不符。形式错误(form error):固定位段(CRC 界定符、ACK 界定符、EOF、错误/超载帧界定符)出现显性位。应答错误(ACK error):发送方在 ACK 时隙没读到任何节点拉出的显性位——全网没人确认收到。
错误帧由两段组成:6 位错误标志加 8 位隐性界定符。错误标志分两型——error-active 节点发 6 个连续显性位(主动错误标志,强势打断总线),error-passive 节点发 6 个连续隐性位(被动错误标志,等总线空闲,打断力弱)。强弱差异正是计数器状态机的输出,第三节展开。
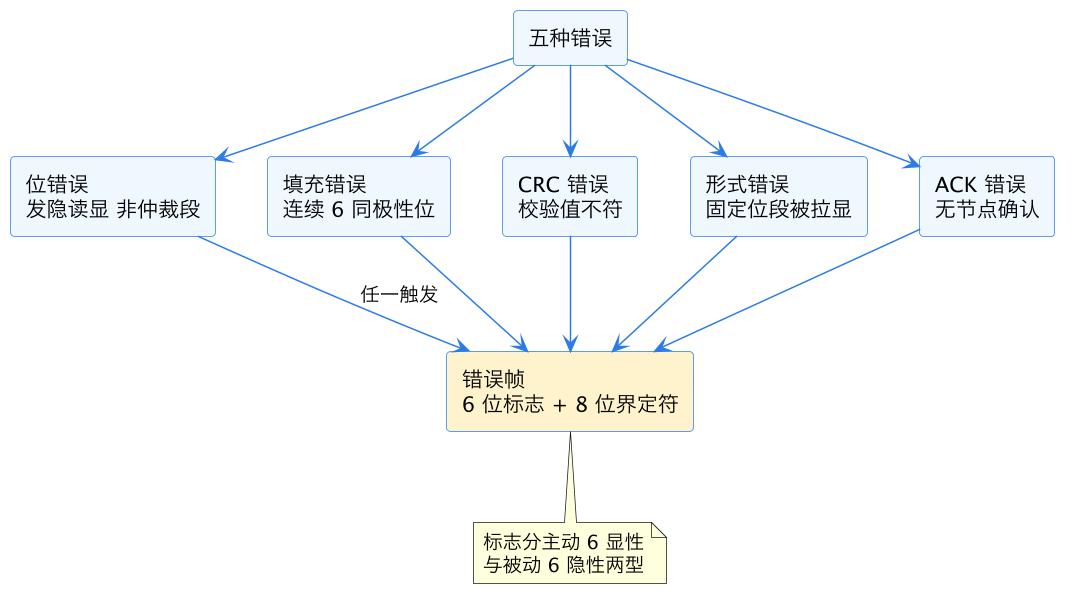
上图是错误类型的全景:五种错误殊途同归,全部汇聚到错误帧这一个动作。验证的含义是——注人器必须能按类型独立触发,scoreboard 才能按「注了什么错 → DUT 报了什么错 → 发了什么型的错误标志」闭环比对。
二、位填充:错误注人的第一入口
位填充是 CAN 的物理层同步机制:发送端从帧起始(SOF)到 CRC 字段结束,逢 5 个连续同极性位插一个反相位;接收端按同样规则去填充,检出连续 6 个同极性位即报错。这条规则天生是验证的杠杆:正常流量里填充位由硬件自动处理,你永远看不见它;破坏它只要一拍——第 5 个同极性位后不插反相位,接收端必然报 stuff error。
激励构造的关键是精确性。合格的填充错误注人要满足三个条件:注人点落在填充规则生效的字段内(SOF 到 CRC 结束,错误帧和帧间间隔不填充,注错位置触发的是形式错误而不是填充错误);只破坏一个填充位,避免一次触发多种错误让 scoreboard 无法归因;其余字段保持合法,免得进入错误帧嵌套的复杂路径。工程做法是在 VIP 里实现一个位级代理:按位流驱动,在指定位置跳过填充或把填充位反向,同时把注人元数据(错误类型、位位置、所在字段)写进 transaction 供 scoreboard 消费。位级建模与 UART 波特率容差验证 的采样点偏移注入同一思路——都在物理位流上做受控破坏。
位填充验证还有个正向角度常被漏掉:填充位本身要被正确生成和去除。覆盖点上收集「连续 5 个显性位后插隐性填充位」「连续 5 个隐性位后插显性填充位」两种方向,以及「正好 5 个」触发、「只有 4 个」不触发的边界。数据字段随机内容容易踩到,ID 高位段和 DLC 控制字段的固定组合需要定向构造——这与 覆盖率驱动测试分诊 讲的「随机覆盖长尾、定向补齐角落」节奏一致。
三、错误计数器状态机:三态迁移怎么遍历
CAN 的错误处理核心是发送错误计数器(TEC)和接收错误计数器(REC)这对 8 位计数器,以及它们驱动的节点三态:error-active(两者都 ≤127)、error-passive(任一 ≥128)、bus-off(TEC >255)。增减规则不对称且带优先级,是 RTL 出错高发区:发送失败 TEC +8,接收失败 REC +1(主动方)或 +8(被动方检出错误时);收发成功各自 -1;另有快恢复条款——REC 在阈值上方收到成功帧时直接清回阈值附近,避免节点在被动态门口横跳。
验证这组逻辑,靠随机流量几乎不可能遍历——TEC 从 0 涨到 128 需要 16 次连续发送失败,随机环境里错误是稀散事件。正确姿势是定向激励加状态迁移覆盖:testbench 控制对端节点连续制造发送失败(把 ACK 时隙的显性位扣掉),把 TEC 一格一格推过 127 阈值,在每个整数边界(126/127/128/129)检查状态输出和错误标志类型切换。这与 FSM 状态跳转验证 的迁移边覆盖同构,只是状态编码换成了计数器区间。
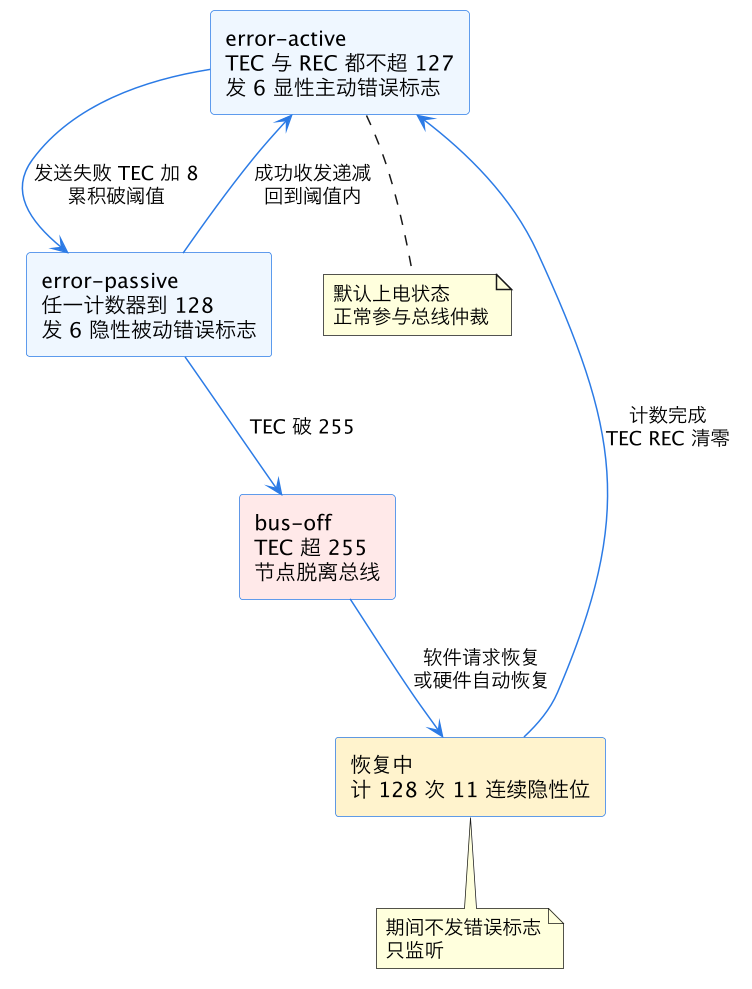
上图是计数器驱动的状态机全貌。验证要遍历的迁移边有五条:active→passive、passive→active、passive→off、off→恢复中、恢复中→active。每条边都要建覆盖 bin,外加阈值抖动场景——TEC 在 127/128 之间反复横跳(失败 +8、成功 -1,增减不等价,越过阈值后难立刻回来,这是协议故意的滞回设计),验证状态输出无毛刺。形式侧,断言 assume 与 cover 三剑客 的框架直接搬:assert 钉住「TEC≤127 时绝不能发被动错误标志」「bus-off 后 TX 引脚绝不输出显性位」,cover 确认每条迁移边可达。
四、bus-off 恢复:128×11 隐性位的边界打点
bus-off 是 CAN 的终极熔断:发送失败太多次,协议判定节点可能硬件损坏,强制它脱离总线,免得一个坏节点用主动错误帧拖死整条总线。恢复序列有精确定义:节点必须监测到 128 次「11 个连续隐性位」(近似 128 次总线空闲),之后 TEC/REC 清零回到 error-active。恢复发起分两派:硬件自动恢复(进 bus-off 即开始计数)和软件请求恢复(寄存器写 1 才启动),两种配置都要覆盖。
这段逻辑的雷区集中在边界。第一,「11 个连续隐性位」的计数重启:中途来一个显性位,本次计数作废重新等——构造「10 个隐性位被打断」的最差情况,确认计数器没侥幸加一。第二,128 次的整数边界:127 次完成时绝不能提前退出恢复态,第 128 次完成的当拍 TEC/REC 清零、状态翻转、中断拉起——四个动作同一拍检查。第三,恢复期间的错误帧抑制:恢复中收到错误流量不能再发错误标志,否则永远恢复不了,要注错误激励验证沉默。第四,bus-off 中断与恢复完成中断的优先级和清除时序,借 中断清除验证 的清除路径清单逐个打。
| 验证点 | 激励手法 | 检查内容 |
|---|---|---|
| 计数重启 | 10 隐性位后插 1 显性位 | 本次计数作废,重新等 11 个 |
| 127/128 边界 | 精确喂 127 次与 128 次 | 127 次不动,128 次当拍四动作齐发 |
| 恢复期沉默 | 恢复中注位错误/填充错误 | 不发任何错误标志 |
| 恢复模式 | 自动/软件两种配置各跑一遍 | 软件模式下不写请求不计数 |
| 中断时序 | bus-off 进入与恢复完成 | 中断拉起点、清除方式、无丢中断 |
覆盖组设计上,错误类型(5 种)× 节点状态(3 态加恢复中)× 错误标志类型(主动/被动)的交叉是主干矩阵;TEC/REC 值域按 0、1、126、127、128、129、254、255、256 九个关口建 bin。非法组合(比如 bus-off 态不可能发主动标志)用 illegal_bins 标出,写法参考 covergroup illegal bins 用法。
五、环境组织与硅后对照
testbench 建议三层结构:位层代理负责注入与采样(第二节的手法),帧层 driver/monitor 负责正常流量与协议检查,错误记账 scoreboard 维护一份 TEC/REC 影子模型——每笔总线事件按协议规则推算期望计数值,与 DUT 寄存器读回值逐拍比对。影子模型是这个环境的心脏,写它最容易错的是增减优先级(同拍内发送失败和接收成功谁先算),这类二阶规则建议同时写成 SVA 属性双保险。
硅后对照也不能少。FPGA 原型上把 DUT 接真实 CAN 收发器挂上真实总线,用市售 CAN 分析仪制造错误流量,比对示波器波形与仿真波形的位级一致性——真实总线的电气畸变(振铃、边沿倾斜)会触发仿真构造不出的采样点边界错误。硅后 bring-up 调试 的排查清单直接可用:先看物理层波形,再对协议层日志,最后回 RTL 仿真复现。
这一篇在知识体系里的位置
本篇属于 chip-design/verification 目录下「协议 DUT 验证」长尾线,与 SPI 四种模式验证、I2C 地址与 ACK 验证、UART 波特率容差验证 并列,把串行总线验证推进到带分布式错误处理的 CAN;错误检测上游方法在 CRC 校验器 DUT 验证,状态机遍历在 FSM 状态跳转验证,中断收尾在 中断清除验证。形式侧写法回到 断言 assume 与 cover 三剑客,覆盖点细节见 covergroup 与 coverpoint bins 与 covergroup 交叉与非法 bins,环境方法论在 验证环境调试方法论。
总结
CAN 错误帧验证的精髓是把协议的错误处理规则书拆成三张可执行的表:五种错误的位流构造表(位填充是最好用的注入口)、TEC/REC 驱动的三态迁移表(每条迁移边加阈值抖动都要踩到)、bus-off 恢复的 128×11 隐性位边界表(计数重启、127/128 关口、恢复期沉默);激励用位级代理受控破坏,检查靠影子模型逐拍对账,覆盖用「错误类型 × 节点状态 × 标志类型」交叉矩阵收口——错误路径验透了,CAN 控制器才敢上车。