MMMC 场景定义:mode × corner × RC 组合爆炸的裁剪依据与 setup/hold 场景搭建方法
更新时间:2026-10-05。MMMC(Multi-Mode Multi-Corner,多模式多角分析)是数字后端签核的基本框架:一颗现代 SoC 往往有十几个功能/测试模式、几十个工艺角(PVT corner)、好几组互连 RC 角,三者做笛卡尔积就是几百上千个「分析场景」。全部跑一遍既不现实也不必要——MMMC 场景定义的核心功夫不在「把场景建出来」,而在「有理有据地把场景裁掉」。这一篇讲场景定义侧的方法论:三轴各自在建模什么物理事实、view definition 的三层结构怎么搭、setup 与 hold 各自的裁剪依据是什么,以及裁剪决策怎么留痕审计。裁剪之后的场景合并与时序归约策略由姊妹篇 Corner 裁剪与 MMMC 归约 展开,PVT 角本身的选取逻辑见 工作条件与 PVT 选取,本篇只负责「场景怎么定义、凭什么裁」。
本文要回答的问题
- MMMC 的 mode、corner、RC 三根轴各自在建模什么,为什么是三轴而不是两轴?
- 组合爆炸的量级有多大,全组合为什么既跑不动也没意义?
- view definition 里 library view、constraint view、delay view 三层各装什么、怎么组装成一个场景?
- setup 场景和 hold 场景的裁剪依据为什么不一样,各自盯哪几个极端?
- 裁剪决策怎么留痕,评审和回归时拿什么证明「裁掉的场景不会藏着最差违例」?
一、三根轴各自在建模什么
MMMC 的三根轴不是拍脑袋的分法,每一根都对应一类独立变化的物理或功能事实。
第一根轴是 mode(模式):芯片在功能上「当前是谁」。功能模式(func)、扫描测试模式(scan shift / scan capture)、待机模式、低功耗模式,各自的时钟拓扑、时钟组关系、case analysis 常量(比如测试使能拉 1)完全不同。模式不同,同一条路径可能根本不存在(测试时钟 MUX 切走),或者约束松紧完全两回事。模式轴决定的是「用哪份 SDC」。
第二根轴是 corner(工艺角):硅片和环境的「当前体质」。工艺(Process)、电压(Voltage)、温度(Temperature)三元组决定单元延迟,典型点如 ss/0.99V/125C(最慢)、ff/1.10V/-40C(最快)、tt 标称点。单元延迟随这三个参数单调或近单调变化,所以时序极值大概率出现在角点上而不是中间点——这是「只跑角点不跑中间点」的理论根基。corner 轴决定的是「用哪套库」。
第三根轴是 RC corner(互连寄生角):金属互连的「当前粗细宽窄」。线宽、介质厚度、层间耦合的制造偏差让互连电阻电容有独立的散布,工具用 cworst/cbest/rcworst/rcbest 等 RC 角建模。它和 cell corner 独立变化——单元快不意味着互连快,两者要分开抽轴。RC 轴决定的是「用哪份寄生参数提取规则」。
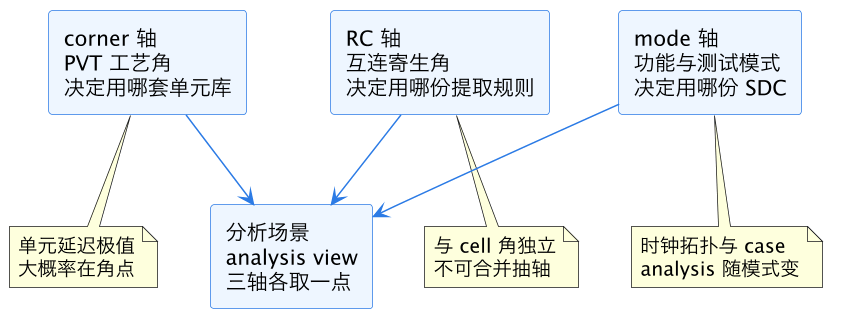
这张图是三轴组合的源头:一个分析场景就是三根轴上各取一个点的三元组。三轴独立变化、不可合并,这就是组合爆炸的起点,也是裁剪必须「按轴给理由」的原因——裁掉某个组合,本质上是在论证这三轴的这个交叉点上不可能出现最差时序。
二、组合爆炸的量级:为什么全组合跑不动
看个真实量级的例子。一颗中等规模 SoC 的签核配置:模式 6 个(func × 2 频率档、scan shift、scan capture、standby、bist),cell corner 8 个(ss/ff/tt 各配高低温电压组合再加几个低电压点),RC corner 4 个(cworst、cbest、rcworst、rcbest)。全组合是 6 × 8 × 4 = 192 个场景。每个场景做一次全芯片 STA 按 2 到 6 小时计,串行跑完要一个月;就算并行铺机器,licenses 和计算资源也撑不住每个 ECO 迭代都这么跑。
有人第一反应是「用采样代替全组合」——随机抽 30 个场景跑。这条路走不通:时序签核要的是「最差违例被看见」的确定性保证,采样给的是概率保证,漏掉的那一格如果恰好是某条关键路径的支配场景,tapeout 后就是频率不达标或 hold 废片。裁剪和采样的本质区别就在这里:裁剪对每个被弃组合给出确定性的支配论证,采样只给「大概率没事」。
更关键的是,全组合里大部分是「注定不最差」的场景。举例:func 模式的 setup 签核盯最慢场景,ff/高温/高电压下的组合延迟天然占优,它对 setup 不可能最差;反过来 hold 盯最快场景,ss/低温/低电压下的 hold 天然占优。真正承载风险的是每根轴的「极端端点」以及少数「反向组合」(比如高温反型温度效应下低电压 ss 可能比更低温度更慢,见 工作条件与 PVT 选取 的温度反型讨论)。裁剪的依据就藏在这句话里:对每种检查类型,找到延迟单调轴上的极值端点,只保留可能取到极值的组合。
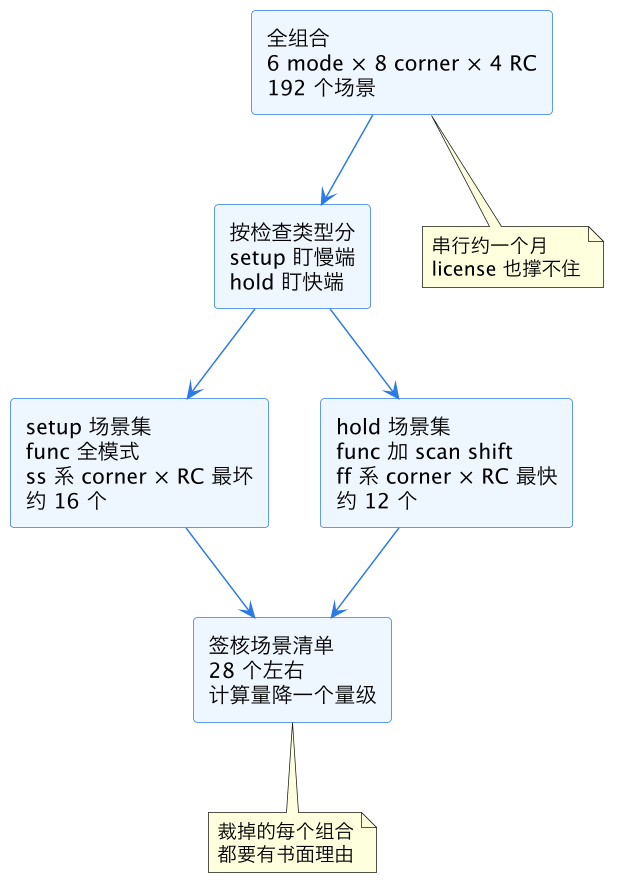
这张图是裁剪的总量账:从 192 裁到 28,计算量降近一个量级,签核周期从月级回到天级。注意图上「裁掉的每个组合都要有书面理由」这条注记——裁剪不是省事的借口,是一份要接受评审的论证。
三、view definition:三层视图怎么组装一个场景
主流后端工具(Innovus / Fusion Compiler 系)把场景定义拆成三层视图对象,组装成一个 analysis view。理解这三层,场景定义就从「背命令」变成「搭积木」。
第一层 library view:绑定一组时序库(.lib/.db)。它回答「这个场景下单元延迟查哪套表」——ss 0.99V 125C 的库文件列表、对应的 std cell、memory、IO 库。library view 是 corner 轴的物化。
第二层 constraint view:绑定一份 SDC。它回答「这个场景下设计是谁」——哪份 mode 的约束、时钟定义、时钟组、case analysis。constraint view 是 mode 轴的物化。注意一个模式一份 SDC,但不同场景可以复用同一份 constraint view(func 模式的 setup 和 hold 场景挂同一个 constraint view)。
第三层 delay view:把 library view 和 RC corner 拼起来,回答「这个场景下延迟怎么算」——单元查哪套库、互连按哪个 RC 角提取、是否叠 OCV(On-Chip Variation,片上偏差) derate。OCV 与寄生的叠加方式见 MMMC OCV 与寄生。
三层拆分的工程收益在复用。改一个 corner 的库版本,只需重建一个 library view 并让引用它的 delay view 重新绑定,constraint view 和其他 delay view 原封不动;加一份新模式的 SDC,也只新增 constraint view 和它的配对场景。如果场景定义写成一坨平铺的脚本(每个场景各自指定库、SDC、RC),改一处要全文搜索替换,漏改一个场景就是签核口径不一致的隐患。分层对象模型把「变化点」收敛到对象级别,这是它超越「脚本组织技巧」的真实价值。
一个 analysis view 就是 delay view + constraint view 的配对,再声明它是 setup 用还是 hold 用(有的工具用 -setup/-hold 选项挂到 analysis view 上)。搭场景的脚本骨架大致是:
create_library_set -name libs_ss_099v_125c -timing {ss_099v_125c.lib mem_ss.lib}
create_constraint_mode -name func -sdc_files func.sdc
create_rc_corner -name rcworst -T 125 ...
create_delay_corner -name dc_ss_rcworst -library_set libs_ss_099v_125c -rc_corner rcworst
create_analysis_view -name func_ss_rcworst -delay_corner dc_ss_rcworst -constraint_mode func
set_analysis_view -setup {func_ss_rcworst ...} -hold {func_ff_cbest ...}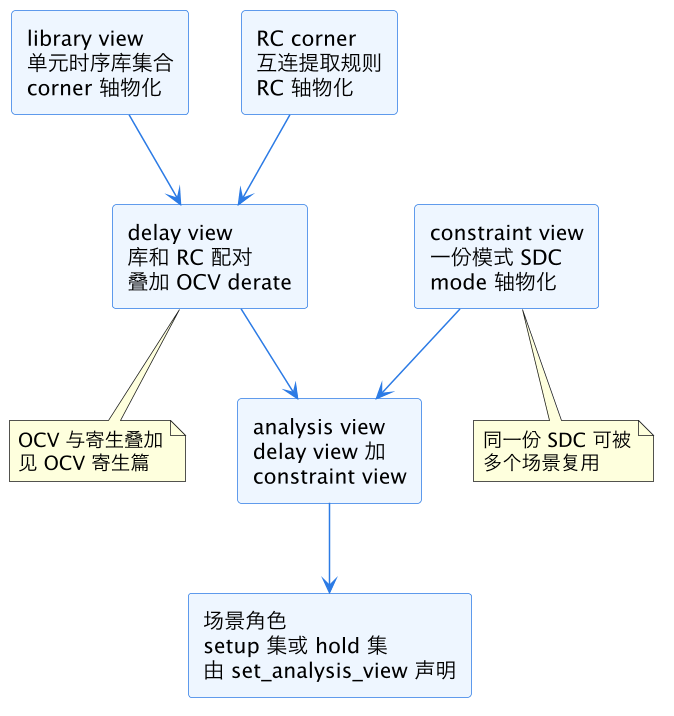
这张图是三层视图的装配关系:两根轴(corner、RC)在 delay view 汇合,再与 mode 轴(constraint view)配对成场景。剪裁的物理含义在这张图上也清楚了——裁掉一个场景就是少建一个 analysis view,而视图对象可复用(多个场景共享 delay corner 或 constraint mode),所以建 28 个场景的实际对象数远少于 28 × 3。
四、setup 与 hold:两套裁剪依据
裁剪最容易犯的错是用同一套思路裁 setup 和 hold。这两类检查盯的是延迟数轴的两个端点,裁剪依据镜像对称、不可共用。
setup 裁剪盯「最慢」:数据路径尽可能慢、捕获时钟尽可能快。所以 setup 场景保留 ss 系工艺角、低电压、高温(先进节点注意温度反型,某些电压区间低温更慢,需要补一个低温 ss 点)、RC 侧通常 rcworst 或 cworst(数据路径互连延迟最大)。模式侧所有功能模式都要在慢角下签 setup——功能模式是芯片的真实工作场景,一个都不能省;测试模式(scan capture)频率低但也要签,scan shift 频率更低通常宽松。ff 角下的 setup 场景可以整批裁掉,理由是「该角下任何路径都快于 ss 角同路径」,这个论证对纯延迟单调的路径成立,但要注意 clock gating check、最小脉宽这类「反向」检查在快角下反而紧,所以 ff 角常保留一个带 min pulse width 检查的 setup 场景。
还有一个 setup 侧容易漏的反向场景:min_period 类检查(对时钟本身最小周期的限制)和 clock gating 的 setup 检查,其最差条件有时落在典型角而非最慢角。保守做法是把 tt 角保留一个进 setup 场景集兜底,成本是一个场景,换的是「反向检查无盲区」的心安。
hold 裁剪盯「最快」:数据路径尽可能快、发起时钟尽可能慢。hold 场景保留 ff 系工艺角、高电压、低温、RC 侧 cbest(互连延迟最小)。模式侧 hold 要覆盖所有时钟拓扑不同的模式——hold 违例修不掉就是废片,任何模式下时钟树结构变了都得重新签。scan shift 模式的 hold 特别重要:移位链条长、触发器直连多,是 hold 违例重灾区。ss 角下的 hold 场景整批裁掉,论证与 setup 侧镜像对称。
| 维度 | setup 场景集 | hold 场景集 |
|---|---|---|
| 盯的端点 | 数据最慢、捕获最快 | 数据最快、发起最慢 |
| cell corner | ss 系(含温度反型补点) | ff 系 |
| 电压温度 | 低压高温(或反型低温) | 高压低温 |
| RC corner | rcworst / cworst | cbest(必要时 rcworst 交叉验证) |
| 模式覆盖 | 全部功能模式 + scan capture | 全部模式,scan shift 重点 |
| 整批裁掉的 | ff 系(留 min pulse width 例外) | ss 系 |
| 反向风险点 | 时钟门控检查、最小脉宽 | 快角下时钟偏差反被低估的争议 |
上表是两套裁剪依据的对照。中间三行是「保留谁」,最后两行是「裁谁、留什么例外」。实际项目里 setup 场景通常比 hold 多(功能模式多、corner 补点多),上节例子 16 比 12 就是这个比例的体现。
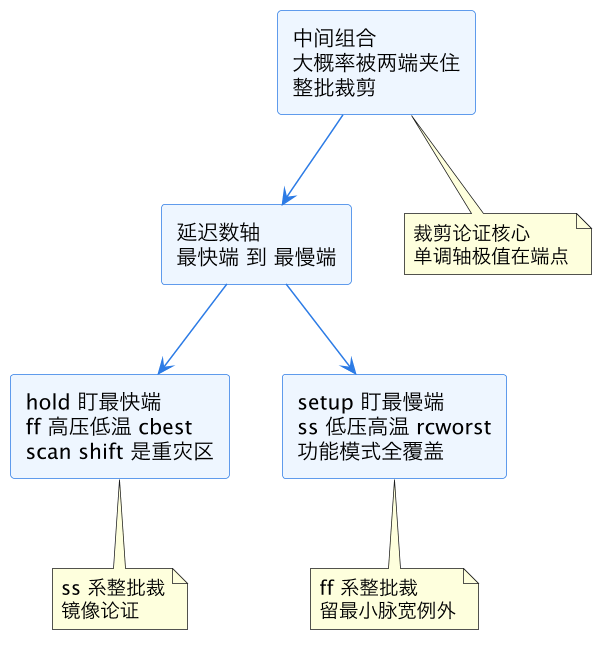
这张图把两套依据画在同一根延迟数轴上:hold 守左端、setup 守右端、中间地带靠「端点夹逼」论证裁掉。这张图也是评审时的第一张幻灯片——裁剪策略讲不清,就把这张图讲清。
五、裁剪留痕与回归:拿什么证明裁得对
裁剪是论证,论证就要留证据。工程上有三道留痕手段。
先说一句为什么留痕是硬要求而不是好习惯。签核场景清单决定了一颗芯片「在哪些条件下被证明时序干净」,这份清单本身就是签核结论的一部分。两年后现场出了频率相关的失效,回查的第一个问题就是「这个工况当时签过没有」。没有决策表,这个问题无法回答;有了决策表,翻到对应行,要么确认已签、要么看到裁剪理由并检验理由在当时是否成立——两种结果都把事故复盘从「猜」变成「查」。
第一道是裁剪决策表:每个被裁掉的组合一行,写明三轴取值、检查类型、裁剪理由(单调性论证 / 被哪个保留场景支配 / 架构上不存在)。这张表进约束评审,和设计意图对表。第二道是抽查回归:每个大版本节点(freeze、tapeout 前)抽 2 到 3 个被裁场景真跑一遍,确认其最差违例确实被保留场景的最差违例覆盖——抽查结果附在决策表后面,论证就从「理论上」升级为「实测过」。第三道是ECO 后的增量校核:时钟树或约束大改后,原来「被支配」的论证可能失效(比如时钟偏差结构变了,ff 角下某条路径的 hold 反而变差),决策表要随 ECO 复审,不能一裁永逸。
合并与归约(把多个场景合并跑一次、或用时序归约技术减少实际分析轮数)是裁剪之后的第二步优化,交给 Corner 裁剪与 MMMC 归约;本篇的场景定义是它的输入——场景定义错了,归约再聪明也是在错误的集合上做优化。OCV 叠加对场景延迟口径的影响见 MMMC OCV 与寄生,MMMC 框架在整体数据流中的位置见 corners 与 MMMC 配置。
这一篇在知识体系里的位置
本篇是 eda/ 目录 STA 签核线里专讲 MMMC 场景定义的一篇,处于「PVT 选取」与「corner 归约」之间:上游接 工作条件与 PVT 选取(corner 轴上选哪些点)与 corners 与 MMMC 配置(框架总览),同层与 MMMC OCV 与寄生(delay view 内的悲观度叠加)并列,下游落地到 Corner 裁剪与 MMMC 归约(场景集合的进一步压缩)与 Signoff STA 与 PrimeTime 的报告解读。场景定义是签核的「作战地图」——图画对了,后面的每一发炮弹才有着落。
总结
MMMC 场景定义的核心是把 mode、corner、RC 三根独立变化的轴各取一点组合成 analysis view,再按检查类型裁剪组合爆炸:library view 物化工艺角、constraint view 物化模式、delay view 把库与 RC 角配对并叠 OCV,三层装配出场景;setup 守延迟数轴最慢端(ss 系低压高温加 rcworst、功能模式全覆盖、ff 系整批裁但留最小脉宽例外),hold 守最快端(ff 系高压低温加 cbest、scan shift 是重灾区、ss 系整批裁),中间组合靠「单调轴极值在端点」的夹逼论证裁掉;裁剪必须留痕——决策表逐行写理由、大版本抽查回归实测覆盖性、ECO 后复审支配论证,从 192 个全组合裁到约 28 个签核场景,计算量降一个量级而风险不减。