Boost 升压变换器:升压比推导、CCM/DCM 边界与右半平面零点
更新时间:2026-11-12。电池供电设备要把单节锂电池的 3.0~4.2 V 抬到 5 V 给 USB 口供电,LED 驱动器要把 12 V 抬到几十伏点亮灯串,片上电源管理单元要把 1.8 V 域抬出 3.3 V 模拟供电——这些「输出电压必须高于输入」的场合,线性稳压器做不到(它只能降压),主角是 Boost 升压变换器。它和 Buck 降压变换器是同一套电感储能理论的两个对偶拓扑,但有一个 Buck 没有的麻烦:连续导通模式下,控制到输出的传递函数里含一个右半平面零点(Right-Half-Plane Zero,RHP zero),它会让「占空比增大、输出反而先掉一下」的反常响应成为拓扑内生属性,并给环路带宽压上一道硬天花板。Buck 侧的频域语言可以先读 Buck 变换器环路补偿:穿越频率与相位裕度怎么定,本篇讲清 Boost 升压变换器与 Buck 的环路差异到底差在哪。
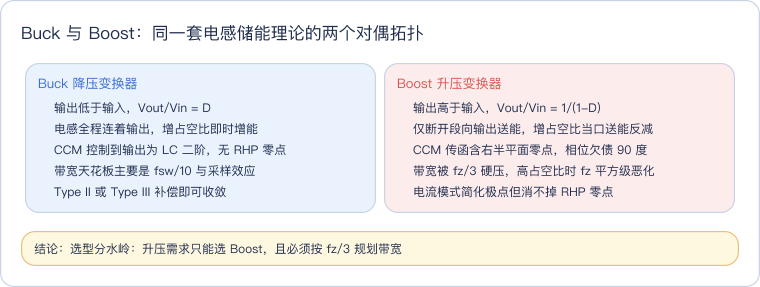
这张对照卡先给全局坐标:两类拓扑共享伏秒平衡与 LC 滤波的分析框架,真正的分歧在能量送抵输出的时序——Buck 全周期连通、Boost 只在断开段续流,后面所有传函与补偿差异都从这一条长出来。
本文要回答的问题
- 一个开关管、一个二极管、一个电感,Boost 升压变换器凭什么把电压抬得比输入还高?理想升压比 Vout/Vin = 1/(1−D) 是怎么推出来的?
- 真实器件的开关管导通电阻、二极管正向压降、开关损耗和电容 ESR 怎样吃掉理想升压比、拉低效率?
- CCM(连续导通模式)和 DCM(断续导通模式)的边界怎么判,两种模式下调压行为为什么不同?
- 右半平面零点是什么,为什么占空比增大的瞬间输出电压反而先下跌,它怎样限制环路带宽?
- 电流模式和电压模式控制在 Boost 上各有什么讲究,选型时占空比极限、启动浪涌、同步整流这些工程坑怎么避?
一、Boost 升压变换器拓扑:一个开关周期的能量搬运
Boost 功率级只有四个核心器件:输入电压 Vin 串联电感 L,电感后端是开关节点 SW;开关管(功率 MOSFET)接在 SW 与地之间,二极管阳极接 SW、阴极接输出端;输出电容 Cout 与负载 R 并联在输出与地之间。控制电路以固定周期 Ts 驱动开关管,每个周期导通时间占比就是占空比 D。
能量搬运分两个阶段。阶段一,开关管导通,持续 D·Ts:SW 被拉到地电位,二极管阳极电压低于阴极而反偏截止,输出与输入之间被二极管断开,负载电流完全由 Cout 放电提供;此时电感两端电压等于 Vin,电感电流 iL 以 Vin/L 的正斜率线性上升,电能以磁能形式存进电感。阶段二,开关管断开,持续 (1−D)·Ts:电感电流不能突变,电感感应出反向电动势把 SW 节点抬起来,直到二极管正偏导通;电感通过二极管向输出端续流,电感两端电压变为 Vin−Vout(负值),iL 以 (Vout−Vin)/L 的斜率下降,磁能连同输入功率一起送进电容和负载。
读这张图抓住两条回路:蓝色是导通段的输入—电感—开关管—地回路,能量只进不出;橙色加绿色是断开段的输入—电感—二极管—输出回路,储能在此刻释放。二极管像一个单向阀门,保证电容不会通过开关管倒灌。
稳态下电感一个周期内净伏秒积必须为零,否则电感电流会周期递增或递减、无法稳定——这就是伏秒平衡(volt-second balance):导通段伏秒积 Vin·D·Ts 与断开段伏秒积 (Vout−Vin)(1−D)·Ts 相等。整理即得理想升压比:Vout/Vin = 1/(1−D)。D=0.5 时升压一倍,D=0.8 时升压五倍,D 趋近 1 时升压比趋向无穷大——但这只是理想公式,第四节会看到真实电路在高占空比区同时被效率和右半平面零点双重惩罚。电感电流纹波由导通段决定:ΔIL = Vin·D·Ts/L,这是后面判 CCM/DCM 边界的关键量。
二、非理想损失:谁吃掉了理想升压比
理想公式假设开关管零电阻、二极管零压降、器件零开关时间,真实功率级每一项都在交税。把损失项摊开看,才能理解为什么实测 Vout 总是低于 1/(1−D) 的预测值,以及效率曲线为什么在高占空比区掉头向下。
| 损失项 | 物理机理 | 对升压比/效率的影响 |
|---|---|---|
| 开关管导通电阻 Ron | 导通段 iL 全部流过 Ron,耗散 iL²·Ron·D | 电感等效串联电阻变大,伏秒平衡输入侧缩水,Vout 低于理想值 |
| 二极管正向压降 Vd | 断开段续流电流流过 PN 结,硅管约 0.7~1.0 V | 断开段有效电压变为 Vout+Vd−Vin,同样占空比下 Vout 直接少掉约 Vd;低压大电流场景占比最狠 |
| 开关损耗 | 开关管电压电流交叠区耗散,约 ½·V·I·(tr+tf)·fsw | 与开关频率成正比,fsw 翻倍这部分近似翻倍,表现为芯片发热而非输出电压 |
| 电感 DCR | 绕组铜阻全程流过 iL,耗散 iL²·DCR | 与 Ron 同属导通损耗,拉低平均输入电压 |
| 电容 ESR | 纹波电流在等效串联电阻上产生压降与发热 | 输出纹波增大,ESR 零点位置改变,影响环路相位 |
| 驱动与死区损耗 | 栅极充放电、体二极管死区续流 | 固定开销,轻载时占效率损失比例显著上升 |
把二极管压降代进伏秒平衡可以直观感受:Vin·D·Ts = (Vout+Vd−Vin)(1−D)·Ts,解出 Vout = Vin/(1−D) − Vd。5 V 升 12 V 时 0.8 V 压降只占 7%,但 3.3 V 升 5 V 时同样 0.8 V 就吃掉输出的 16%——这是低压 Boost 普遍用同步整流管替换二极管的直接原因。同步整流用受互补时钟驱动的低 Ron MOSFET 代替二极管,导通压降降到 iL·Ron(百毫伏以内),代价是死区控制、防直通逻辑与体二极管反向导通问题(第六节展开)。
开关损耗决定开关频率的取舍。提高 fsw 可以按比例缩小 L 和 Cout、减小方案体积,但开关损耗、驱动损耗和磁芯损耗都随频率上升,效率与电磁干扰同时恶化。高 dv/dt、di/dt 是开关电源电磁干扰的主要源头,抑制手段见 开关电源 EMI 基础:噪声源、耦合路径与抑制手段。
三、CCM 与 DCM:电感电流会不会触零
把电感电流波形画出来,iL 在平均值 IL 上按三角波摆动,峰峰值就是 ΔIL。如果周期最低点(谷值)始终大于零,电感电流连续不断,称为连续导通模式(Continuous Conduction Mode,CCM);如果负载很轻、IL 很小,谷值在某个周期触零并保持一段时间(电感、二极管都无电流),就进入断续导通模式(Discontinuous Conduction Mode,DCM),中间多出一段开关管断开、二极管也截止的空闲段。
边界条件直接由谷值为零写出:IL = ΔIL/2。用 IL = Iout/(1−D)(功率守恒)和 ΔIL = Vin·D·Ts/L 代入,整理出无量纲判据。定义 K = 2L/(R·Ts),临界值 Kcrit = D(1−D)²:K > Kcrit 为 CCM,K < Kcrit 进入 DCM,等号对应临界导通。Kcrit 在 D≈1/3 处取最大值,同一功率级在不同占空比下进出 DCM 的负载阈值不同,轻载设计必须扫全输入电压范围核对。
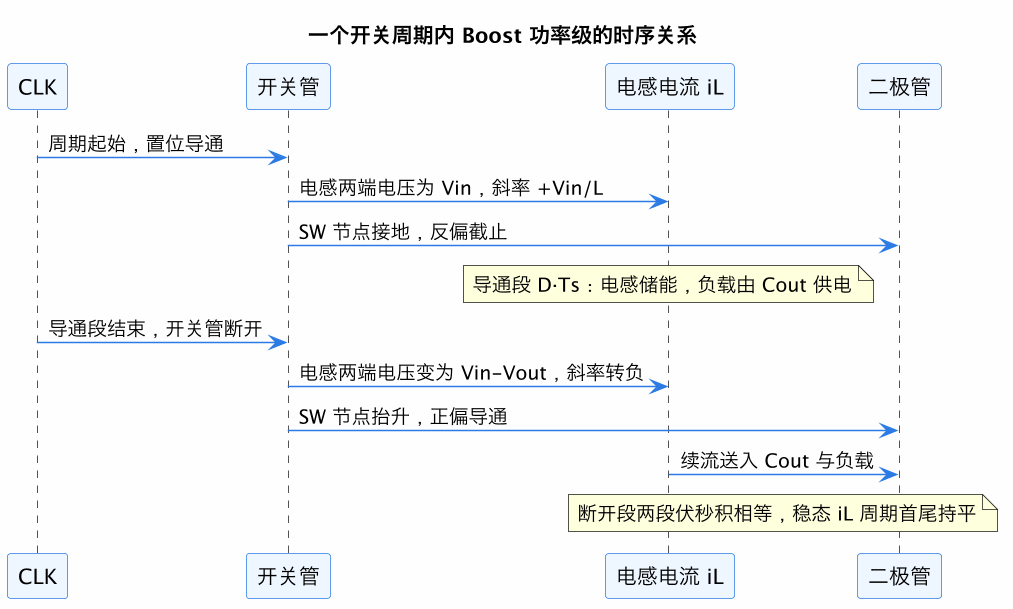
这张时序图把两个阶段的因果串起来:CLK 置位开关管后 iL 上行、二极管关断;开关管断开后 iL 转而下行、二极管接力续流。CCM 下断开段结束时 iL 仍为正,下一周期直接从谷值重新爬升;DCM 下 iL 在断开段内就已触零,二极管提前关断,剩下的空闲段里 SW 节点悬空振铃。
两种模式的调压行为有本质差别,对照如下:
| 维度 | CCM 连续导通模式 | DCM 断续导通模式 |
|---|---|---|
| 电感电流 | 谷值 > 0,全程有电流 | 每周期触零并保持一段空闲 |
| 升压比 | 理想 1/(1−D),与负载基本无关 | M = ½(1+√(1+4D²/K)),显式依赖负载 |
| 控制到输出传函 | 二阶,含右半平面零点 | 近似一阶,RHP 零点移向高频近乎消失 |
| 负载调整率 | 好,占空比单一决定输出 | 差,负载变化直接改变等效增益 |
| 开关管应力 | 电流有效值低,导通损耗小 | 峰值电流大,开关与磁件应力高 |
| 典型工况 | 中重载、额定输出 | 轻载、脉冲负载、小功率待机 |
| 补偿难度 | 难,受 RHP 零点带宽限制 | 相对容易,但增益随负载漂移 |
DCM 的升压比公式 M = ½(1+√(1+4D²/K)) 表明轻载(R 变大、K 变小)时同样占空比会抬出更高电压,这是轻载输出容易漂高的根因。不少控制器轻载主动进入 DCM 或突发模式(burst mode)以压低开关次数,代价是纹波频率落入音频带、调压特性变软。
用一组示例参数走一遍边界判定(仅为教材级算例,非实测数据):Vin = 5 V、目标 Vout = 12 V、L = 10 μH、fsw = 500 kHz(Ts = 2 μs)、R = 24 Ω(Iout = 0.5 A)。理想占空比 D = 1 − 5/12 ≈ 0.583;纹波 ΔIL = 5×0.583×2 μ/10 μ ≈ 0.583 A;平均电感电流 IL = 0.5/0.417 ≈ 1.20 A,谷值约 0.91 A > 0,确认 CCM。用判据复核:K = 2×10 μ/(24×2 μ) ≈ 0.417,Kcrit = 0.583×0.417² ≈ 0.101,K > Kcrit,结论一致。把负载减到 R = 240 Ω(Iout = 50 mA),K 缩到 0.0417 < Kcrit,电路就掉进 DCM。
四、右半平面零点:Boost 的原罪
先看现象。CCM 下稳态运行中把占空比 D 小幅调大,直觉上导通时间变长、电感储能增多,输出应该立刻升高。实际波形却是:Vout 先往下掉一个小坑,经过若干周期的电感电流重建,才缓慢爬到新的稳态值。这个「控制指令向右、被控量先向左」的反直觉响应,就是右半平面零点在时域的面孔。
能量守恒可以给出干净的物理解释。Boost 只在开关管断开的 (1−D) 份额时间内向输出侧输送能量。D 增大的当口,断开时间份额立刻缩小,而电感电流是状态变量,无法跳变、只能以 Vin/L 的斜率逐周期累积——于是头几个周期里「续流时间变短、续流电流还没涨上来」,送到输出的能量净减少,Vout 先跌;等到 iL 平均值在新占空比下重建完成,更大的电感电流才把输出推高。Buck 没有这个问题,因为它的电感在整个周期都通过导通路径连着输出,占空比增大即时增加送能,这正是 Boost 升压变换器与 Buck 在控制特性上的分野。
频域里,CCM Boost 控制到输出传递函数含因子 (1 − s/ωz),其中角频率 ωz = R(1−D)²/L,对应频率 fz = R(1−D)²/(2πL)。普通左半平面零点是幅频 +20 dB/dec 且相位抬升 90°;这个零点幅频特性完全一样,相位却向下掉 90°——幅值说「这里增益要起来」,相位说「系统在拖后腿」,两者指向矛盾。
读图时把蓝色和红色两块对照看:同样的幅频抬升,相位方向反了,所以补偿网络惯用的「放一个零点托相位」在 RHP 零点面前无效——左半平面零点消不掉它的相位欠债,只能让环路在到达 fz 前把增益降到 0 dB 以下,躲着走。工程经验把穿越频率 fc 压在 fz 的 1/3 以下(保守设计取 1/5 甚至 1/10),这个口径不是某条定理,而是兼顾相位裕度、模型失准区和负载动态的稳定性折中:fc 越靠近 fz,RHP 零点贡献的相位滞后越大,45°~60° 相位裕度越守不住。
沿用第三节的示例参数算 fz:fz = 24×0.417²/(2π×10 μ) ≈ 66 kHz。按 fsw/10 的常规天花板本可拿到 50 kHz 带宽,但 fz/3 ≈ 22 kHz 才是更紧的那道墙,实际 fc 只能取 20 kHz 上下。再看 fz 对哪些参数敏感:
| 影响参数 | 变化方向 | fz 如何移动 | 工程含义 |
|---|---|---|---|
| 占空比 D | D 增大 | 按 (1−D)² 急剧下降 | 高升压比应用带宽塌方,是 Boost 最难受的工况 |
| 负载电阻 R | R 增大(轻载) | fz 升高 | CCM 内轻载反而宽松,但继续变轻会掉进 DCM |
| 电感 L | L 增大 | fz 降低 | 大电感压纹波却缩带宽,纹波与动态要折中 |
| 输入电压 Vin | Vin 降低 | 维持 Vout 需更大 D,fz 间接下降 | 最低输入电压角是补偿校核的最恶劣点 |
这张表解释了常见设计陷阱:标称输入下调好的补偿,在电池电压跌到下限、占空比逼近极限时,fz 随 (1−D)² 平方恶化,原有带宽可能越过 fz/3,振荡往往在这个角落爆发。补偿校核必须按最低 Vin、满载角点做。
五、控制模式与补偿要点
电压模式控制下,CCM Boost 的被控对象是含 RHP 零点的二阶系统:一个 LC 双极点、一个 ESR 零点、一个 RHP 零点。补偿网络要同时处理双极点的 −180° 相位跳崖和 RHP 零点的额外相位欠债,Type III 网络几乎是标配,且穿越频率被 fz/3 死死压住,瞬态速度天生快不起来。
峰值电流模式控制把电感电流纳入内环,电感被吸收为受控电流源,外环对象退化为以输出电容为主的单极点,补偿网络简化为 Type II;次谐波振荡与斜坡补偿的处理方式与 Buck 相同,占空比超过 50% 必须加斜坡。但要强调:电流模式简化了极点结构,却消不掉 RHP 零点——它是功率级拓扑的能量时序决定的,与控制架构无关,fz/3 的带宽天花板对两种模式同样有效。电流模式的实际优势是内环天然提供逐周期限流、输入电压前馈和更简单的外环路补偿,因此市售 Boost 控制器以电流模式为主流。
轻载应对围绕 DCM 展开。DCM 下功率级近似一阶、RHP 零点移到高频,补偿反而好做,但控制到输出增益随负载大幅漂移,固定补偿参数要在 CCM/DCM 边界两侧都留裕度。常见三种策略:固定频率 DCM 无音频噪声但轻载效率一般;突发模式按需迸发脉冲、效率最高但纹波频率掉入音频带;强制 CCM 纹波小但负电感电流带来额外损耗。便携设备多选突发模式换续航,射频供电对纹波敏感,通常强制 CCM。
与线性稳压器的分工同样明确:Boost 负责电压抬升与宽负载效率,LDO 负责低噪声、低纹波的精调,典型供电树是 Boost 先抬出中间轨、再由 LDO 降到干净的模拟供电,协同方式见 片上 LDO 与 DC-DC 供电架构,线性稳压器自身特性见 LDO 线性稳压器设计:压差、噪声与 PSRR 的取舍。
六、选型与工程坑
第一个坑是占空比极限。理想公式允许 D 趋近 1,现实中 D 超过 0.85 后三重恶化叠加:开关管关断漏极电压等于 Vout,耐压规格抬高;电感平均电流 IL = Iout/(1−D) 随 D 放大,铜损与饱和电流规格同步抬高;fz 按 (1−D)² 塌方,环路慢到无法接受。工程上把实用升压比控制在 5 倍以内,更大比值用两级级联或隔离拓扑(反激、SEPIC),不要硬顶占空比。
第二个坑是启动浪涌与预偏置。Boost 输出在上电前通过电感和二极管与输入天然连通,输入一接上就会经二极管向完全放电的 Cout 灌冲击电流,且在开关管开始动作前输出已被充电到约 Vin−Vd,控制器面对的不是从零起压而是「预偏置」起点。处理手段是软启动:误差放大器钳位让占空比从最小值逐周期缓升,配合输入端的浪涌限流;同步整流 Boost 更麻烦,体二极管方向决定了输出永远不可能被关断到低于输入,真正需要输出与输入彻底断开的场合要在输入侧串联隔离管。
第三个坑是同步整流的反向电流。轻载强制 CCM 时电感电流会在周期末反向,从输出经同步管灌回输入,失控时拖累效率甚至威胁器件;同步整流控制器必须具备零电流检测(ZCD),在过零点附近关断整流管,这是选型要核对的功能项。短路保护上二极管方案有天然优势——二极管阻断反向通路,开关管关断即隔离;同步方案的体二极管会持续向短路点馈电,需额外保护策略。
布局层面,开关节点 SW 是高 dv/dt 噪声源,铜皮在保证载流的前提下尽量小,输入电容紧贴 Vin 与地引脚以最小化热回路面积,采样电阻开尔文连接决定电流模式的限流精度;Boost 的热回路跨越输入电容、开关管与二极管三个器件,比 Buck 更吃布局。
这一篇在知识体系里的位置
- 上游:片上 LDO 与 DC-DC 供电架构 给出 Boost、Buck 与 LDO 在供电树里的分工;LDO 线性稳压器设计:压差、噪声与 PSRR 的取舍 是线性稳压侧的对照基线。
- 横向:Buck 变换器环路补偿:穿越频率与相位裕度怎么定 与本篇共用伏秒平衡、穿越频率、相位裕度这套频域语言,差别集中在 RHP 零点与功率级传函;开关电源 EMI 基础:噪声源、耦合路径与抑制手段 承接本篇提到的高 dv/dt 开关噪声问题。
- 下游:右半平面零点是非最小相位系统的典型实例,理解它后再看运放补偿的零极点布局更容易区分「有益零点」与「有害零点」;多相并联、耦合电感等高级 Boost 架构都以本篇的单相等效模型为起点。
总结
Boost 升压变换器靠「导通段电感储能、断开段二极管续流」的两阶段能量搬运实现升压,伏秒平衡给出理想关系 Vout/Vin = 1/(1−D) 与纹波 ΔIL = Vin·D·Ts/L;真实电路被开关管 Ron、二极管压降、开关损耗和 ESR 逐项收税,低压大电流场景用同步整流替换二极管是效率分水岭。电感电流谷值是否触零分出 CCM 与 DCM,判据为 K = 2L/(RTs) 对 Kcrit = D(1−D)² 的比较,DCM 升压比显式依赖负载、传函退化为一阶。CCM 下控制到输出传函含右半平面零点 fz = R(1−D)²/(2πL),其物理本质是占空比增大当口续流份额即时缩小而电感电流无法跳变,输出先跌后涨;左半平面零点救不了它的相位欠债,只能把穿越频率躲在 fz/3 以下,且最低输入、最大占空比角点是最恶劣校核点。电流模式可把外环对象简化为单极点却消不掉 RHP 零点,工程上还要避开占空比极限、启动浪涌预偏置与同步整流反向电流三个深坑,并按 Boost 抬中间轨、LDO 精调干净轨的方式组织完整供电树。