影子寄存器更新触发:载入条件、成组一致性与验证建模
更新时间:2026-10-07。影子寄存器(shadow register,双缓冲寄存器)是定时器、PWM、显示控制器里的常见结构:软件写入的值先落在 shadow 副本,硬件等到一个明确的影子寄存器更新触发点才把 shadow 整体拷进真正干活的那份(active,生效寄存器)。好处是配置可以在任意时刻写,而生效永远发生在安全的边界上;代价是多了一段「写了但没生效」的时间窗,这正是验证事故的高发区。这一篇是 S 层标准篇,向上承接 UVM 寄存器验证方法论 与 desired/mirror 语义,横向关联 PWM 死区插入验证 和 定时器级联链验证。
本文要回答的问题
- 影子寄存器为什么存在,它和单份寄存器相比解决了什么具体问题?
- 影子寄存器更新触发有哪几种形态,各自的生效语义怎么界定?
- 多个 shadow 寄存器成组更新时,一致性陷阱在哪里?
- RTL 侧用什么断言和定向用例钉死触发行为?
- UVM 寄存器模型里,写了没生效的这段窗口怎么建模、怎么比对?
一、为什么需要影子寄存器
先看没有 shadow 会怎样。一个 16 位 PWM 周期寄存器,软件先写低 8 位、再写高 8 位,两次写之间隔了几个总线周期。如果寄存器直接生效,硬件在这几次写之间看到的是新旧拼凑的「撕裂值」——周期从 1000 改成 2000 的过程中,可能短暂出现 1256 这种谁都不想要的值,PWM 输出就多出一个畸形脉冲。同理,运行中改占空比,如果在一个周期的中途生效,当周期的高电平宽度就被拦腰截断。
影子寄存器的解法是把「写入」和「生效」解耦:软件随时写 shadow,硬件只在定义好的触发点把 shadow 原子地载入 active。触发点通常选在安全的边界——计数器回绕、帧结束、垂直消隐——这样 active 里的值要么全是旧的、要么全是新的,绝不出现拼凑态。
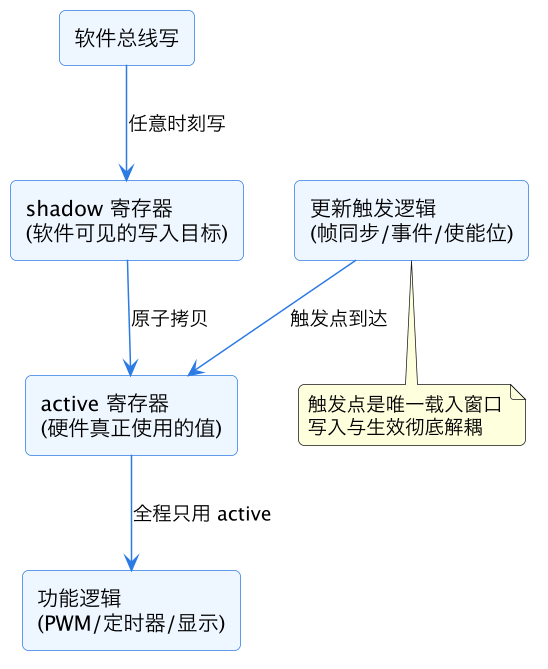
上图是影子寄存器的基本数据通路:软件只碰 shadow,功能逻辑只读 active,两者之间唯一的通道是触发逻辑控制的原子拷贝。验证的主战场就在中间这条「触发 → 拷贝」的路径上——触发条件漏了、早了、晚了、或者在拷贝进行中又被写,都是 bug。
一个真实的量级感受:某显示控制器有 40 多个 shadow 寄存器(时序、地址、图层配置),全部挂在同一个垂直消隐触发点上。软件在一帧 16.6 毫秒内可以随时写,硬件只在消隐的 0.5 毫秒窗口里做 40 多次原子载入。这个「40 多个寄存器共享一个触发点」的结构,就是后面第三节一致性问题的根源。
二、影子寄存器更新触发的四种形态
不同 IP 对「什么时候载入」的定义差别很大,验证前必须先从 spec 把触发语义钉死。常见形态有四种。
立即生效(无 shadow 退化形态):写了就生效,没有触发点。这不算 shadow,但常与真 shadow 混在同一个 IP 里——比如使能位立即生效、参数位走 shadow。验证时要逐个字段确认归类,spec 里一个「this field is shadowed」的标注漏看,checker 就按错语义比对。
事件触发:载入绑定在硬件事件上——定时器计数回绕(update event)、PWM 周期边界、显示垂直消隐、DMA 描述符链走完一圈。这是最常见的一类。语义要点是「事件沿到,shadow 全部进 active」,写入早于事件则按新值跑下一个周期,写入晚于事件则再等一轮。
软件使能位触发:软件写完所有 shadow 后,写一个 update/commit 位,硬件在下一个安全边界统一载入。相当于把「什么时候生效」的决定权交给软件,硬件只保证载入的原子性。STM32 定时器的 ARPE 预装载配合 UG 位、很多显示控制器的 shadow update request 位都是这个形态。
条件复合触发:事件 + 使能位缺一不可。比如「垂直消隐到来,且 shadow update 使能位为 1,才载入」。这种形态最容易出理解偏差——软件以为写了使能位就立刻生效,实际还要等下一个事件;或者事件到了但使能位没置位,shadow 就一直挂着。
| 触发形态 | 生效时刻 | 软件可见延迟 | 典型应用 | 验证重点 |
|---|---|---|---|---|
| 立即生效 | 写完成即生效 | 0 | 全局使能、软复位 | 归类正确,别按 shadow 比对 |
| 事件触发 | 下一个硬件事件沿 | 最坏一个周期 | PWM 周期/占空比、定时器重载值 | 事件沿前后的写归属判定 |
| 使能位触发 | 使能位写后的安全边界 | 软件可控 | 显示图层配置、成组参数 | 使能位自清/保持语义 |
| 复合触发 | 使能位置位后的下一事件 | 两者取晚 | 视频时序、关键控制字 | 两条件交叉覆盖 |
读这张表的关键一列是「软件可见延迟」:它决定了读回语义——写完立刻读,读到的是 shadow 新值还是 active 旧值?多数设计读回的是 shadow(即读回刚写的值),active 不可读;少数设计提供单独的 active 读口。这一条不确认,scoreboard 的期望值根本无从谈起。
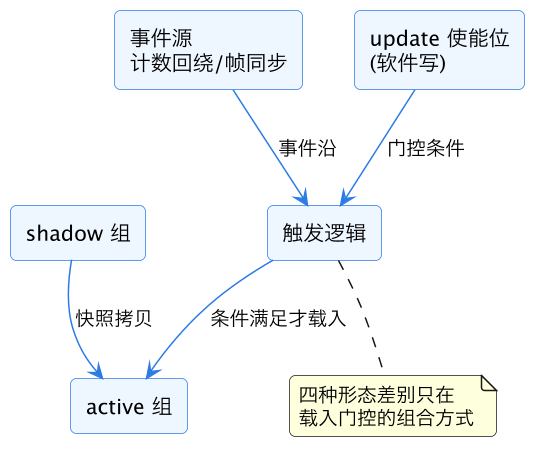
上图把四种形态统一到一张门控结构里:事件源提供边沿、使能位提供门控,两者按形态组合(事件单独、使能单独、或相与)决定载不载入。验证环境建模时按这张图抽象一个「门控函数」,四种形态只是函数参数不同,checker 就能一套代码全覆盖。
三、成组更新的一致性陷阱
单个 shadow 寄存器的语义很直白,真正的坑在「一组寄存器必须同时生效」的场景。显示控制器改分辨率要同时改行宽、场宽、像素时钟三个寄存器,少同步一个,画面就撕裂一帧甚至锁死。这里的陷阱分三层。
第一层是半更新状态。软件在触发点到来之前只写完了三个寄存器里的两个,触发点一到,hardware 不管三七二十一全载入——结果前两个是新值、第三个是旧值,三者拼出一个 spec 里根本不存在的配置。防法是 spec 层面提供「成组提交」机制(使能位形态天然具备),验证层面则必须有一条定向用例:故意在触发点前的最后一个时钟写不完一整组,检查硬件行为是被定义的(比如本组全部不载入或报错),还是真的载入出撕裂态。
第二层是触发沿与写沿的竞争。软件写 shadow 的总线时钟和硬件事件的功能时钟往往不同源,触发沿恰好落在写周期中间时,这次写算「赶上」还是「错过」?规范必须给出明确归属,常见做法是规定事件沿前 N 个功能时钟内到达的写才计入本次,否则顺延。验证侧用异步时钟随机相位扫这条边界,这是典型的跨时钟域问题,方法论见 CDC/RDC 报告排查。
第三层是载入进行中的再写。触发点到来的瞬间硬件在做 shadow→active 拷贝,这通常要花一到几个时钟;软件恰在此时又写 shadow,新的写会不会污染正在进行的拷贝?好的设计是 shadow 本身就是普通触发器、写永远落在 shadow 上、拷贝只读 shadow 在触发沿的快照——但「快照」两个字必须有 spec 或实现证据支撑,不能想当然。
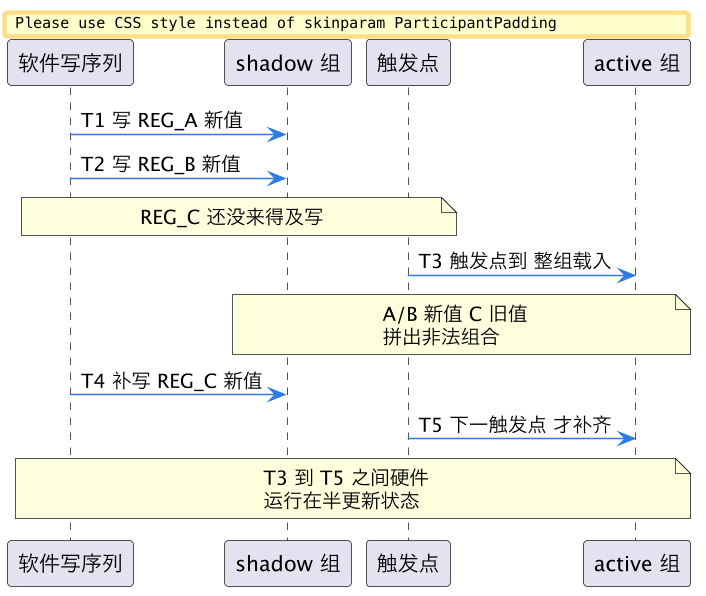
这张时序图把半更新状态画得很清楚:T3 触发点到来时 REG_C 还是旧值,整组载入后 active 里出现「新新旧」的拼凑组合,直到 T5 下一个触发点才恢复一致。验证的责任分两头——如果 spec 说这合法,checker 就得容忍并覆盖这个窗口;如果 spec 说禁止,就要有机制(使能位或硬件互锁)保证它不发生,而这条机制本身就是验证对象。
四、RTL 侧验证点:断言与定向用例
触发行为的 RTL 验证可以压成四组断言加三组定向用例。断言侧:
// 断言一:active 只在触发沿变化,其余时刻必须稳定
a_active_stable: assert property (@(posedge func_clk)
  !$rose(update_trig) |=> $stable(active_reg) throughout (!update_trig [*1:$] ##1 update_trig));

// 断言二:触发沿后 active 必须等于触发沿时的 shadow
a_load_correct: assert property (@(posedge func_clk)
  $rose(update_trig) |=> active_reg == $past(shadow_reg));

// 断言三:复合触发下,使能位为 0 时事件沿不得引起载入
a_gated_trigger: assert property (@(posedge func_clk)
  ($rose(sync_event) && !update_en) |=> $stable(active_reg));

// 断言四:shadow 本身随时可写、不受触发逻辑反压
a_shadow_writable: assert property (@(posedge bus_clk)
  bus_write_hit |-> ##1 shadow_reg == $past(bus_wdata));
断言二里 $past(shadow_reg) 的采样点要在触发沿前一个时钟——这就是第三节说的「快照语义」,它同时验证了「载入用的是触发沿时刻的 shadow 值,而不是载入完成时刻的值」。断言四保护写入路径不被触发逻辑阻塞,曾见过实现里触发沿附近 shadow 写被吞掉的 bug,软件写成功、读回也对(读的是 shadow),但值根本没进去。
定向用例三组。第一组「事件沿压线写」:把总线写时刻相对事件沿从 -10 到 +10 个功能时钟逐步扫描,每一步都检查本次写归属到哪一轮——归属边界必须和 spec 一致,且边界两侧各至少两个点。第二组「使能位时序」:使能位在事件沿前 1 拍、恰好同拍、后 1 拍置位,确认生效落在哪一轮。第三组「触发洪峰」:背靠背触发(比如定时器周期设为最小值,每 4 拍一次 update event),同时软件以最高总线速率连写 shadow,确认没有丢写、没有撕裂。随机侧把写时刻、触发周期、使能位时序全部放进约束随机,覆盖率对「写相对事件沿的相位差」建 bins,写法参考 covergroup bins 设计。
五、UVM 寄存器模型侧:怎么建模「写了没生效」
UVM 寄存器模型的默认语义是「write 之后 desired value 立即等于写入值,mirror 在总线完成时被 predict 更新」,这与 shadow 结构天然冲突:软件写完后,DUT 里干活的 active 还是旧值,mirror 却已经认为寄存器是新值了。如果在触发点到来前做一次 mirror(..., UVM_CHECK),读回比对就会误报——或者更糟,读回的是 shadow(新值),比对通过,但 active 里的行为根本没人查。
处理思路是引入「生效状态」这一层。推荐做法是建模两个视角:寄存器模型照常被写、被 mirror,代表 shadow 面;另用一段 predictor 扩展或 callback,在 monitor 观察到触发事件(比如总线上出现 update 使能写、或功能侧接口上 update_trig 拉高)时,才把累积的写入「提交」到一份 active 期望值上,scoreboard 对硬件行为检查一律用 active 期望值。uvm_reg_callback 的 post_write/post_predict 钩子正好挂这个逻辑,机制细节见 UVM 寄存器回调;predictor 的总线流接法见 adapter/predictor 接线。
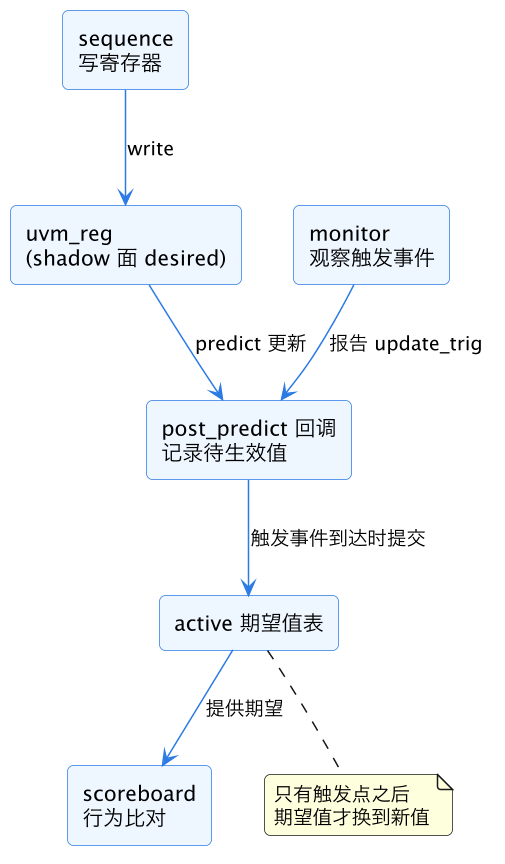
上图是建模后的比对链路:寄存器模型照常代表 shadow,callback 在触发事件到达时才把待生效值提交进 active 期望值表,scoreboard 永远拿 active 期望值和 DUT 行为比。这样「写了没生效」的窗口里,写侧不报错(shadow 语义正确)、行为侧也不误报(active 还是旧期望)。另一个要点是易变字段:有些设计触发后 active 值会反读到 shadow 读口,这类字段要按 volatile 建模,见 volatile 字段访问;desired 与 mirror 两份语义的区别回顾见 mirror 与 desired 读写语义。
对影子寄存器更新触发的覆盖率也要单独建模:触发形态 × 写相对触发的相位(远早于/压线/晚于)× 是否成组写完整,做一个 cross;「使能位置位到事件沿的拍数」建 coverpoint 并标出 0 拍、1 拍两个边界 bin。这些 bins 不收齐,等于没验过触发语义。
六、排障速查:从症状反查触发语义
症状一「写了寄存器,功能没变化,再过一段时间突然生效」——先查这是不是 shadow 字段而你当成了立即生效:生效延迟恰好等于一个事件周期(PWM 周期、一帧时长)基本可以确诊。症状二「改一组参数后输出偶发畸形,恰好一帧/一个周期」——成组更新的半更新状态,查软件是否在触发点前写完一整组,或者缺使能位保护。症状三「低速总线时钟下全对,总线提速后概率性丢配置」——触发沿与写沿竞争的归属边界问题,提速让写更频繁地压线,按第四节第一组定向用例扫相位。症状四「读回值和新写的一致,但行为是旧配置的」——读口返回 shadow 而非 active,行为侧没人验 active,这是测试环境盲区而非 DUT bug,按第五节把 active 期望值补上。症状五「使能位写 1 后配置永远不生效」——复合触发下事件源被关了(比如定时器没启动就没有 update event),或使能位是写 1 自清而自清时机早于事件沿。
把这五个症状挂进测试计划,每个配一条可复现的定向用例,影子寄存器这类问题的定位时间能从天级压到小时级。
这一篇在知识体系里的位置
本篇是 chip-design/verification 目录的一篇 S 层标准篇,主关键词影子寄存器更新触发。它向上承接 UVM 寄存器验证方法论 的整体框架与 desired/mirror 语义;横向关联 PWM 死区插入验证、定时器级联链验证(典型 shadow 用户)、寄存器读写属性验证(字段级访问属性);建模手段依赖 UVM 寄存器回调 与 volatile 字段访问;触发沿竞争问题延伸到 CDC/RDC 报告排查。
总结
影子寄存器更新触发的本质是「写入与生效解耦」:软件随时写 shadow,硬件只在事件沿、使能位或两者复合的触发点把 shadow 原子载入 active;验证盯住四件事——触发形态归类(立即/事件/使能/复合)、触发沿与写沿的归属边界、成组更新的半更新状态、载入用触发沿快照而非完成时刻的值;RTL 侧四条断言(active 非触发沿稳定、载入值正确、门控有效、shadow 可写)加相位扫描定向用例,UVM 侧把寄存器模型当 shadow 面、用 callback 在触发事件时才提交 active 期望值——读回比对查 shadow、行为比对查 active,「写了没生效」的窗口就再也不是盲区。