混合协同仿真:把事务拍成真时序,把模型接进 RTL
最后更新:2026-09-16
招聘描述要求「行为/性能模型与 RTL 联合仿真」。本站已有一篇多引擎协同仿真讲多引擎拓扑与选型思想(SystemC×Verilator×RTL、gem5 协同、SCE-MI 桥的版图);本篇换一个更落地的视角,专攻建模侧的接线与定时问题:抽象的 TLM 事务怎么在边界上变成逐拍引脚信号,功能域和周期域多久同步一次、由此带来多大漂移,以及怎么保证可调试、可复现。
一、协同的本质:两种时间观要对齐
- 事务/功能域:一笔 read/write 用一次调用表达,时间是注解(LT 时序注解),可能超前跑(时间解耦/量子)。
- 周期/RTL 域:每个时钟沿求值,信号逐拍变化,SystemC 的 delta 与 RTL 时钟严格对齐。
中间需要一个协议转换器——transactor(事务器)/ BFM(总线功能模型):对上提供事务接口,对下驱动/采样引脚。它是混合仿真里最核心、最容易写错的部件。
二、Transactor:一笔事务如何拆成引脚握手
一笔 AXI 风格的突发写,在事务域是 2 次调用(发请求、收响应),在引脚域却是 N beat × (valid/ready 握手 + 地址/数据/响应通道)。transactor 负责:
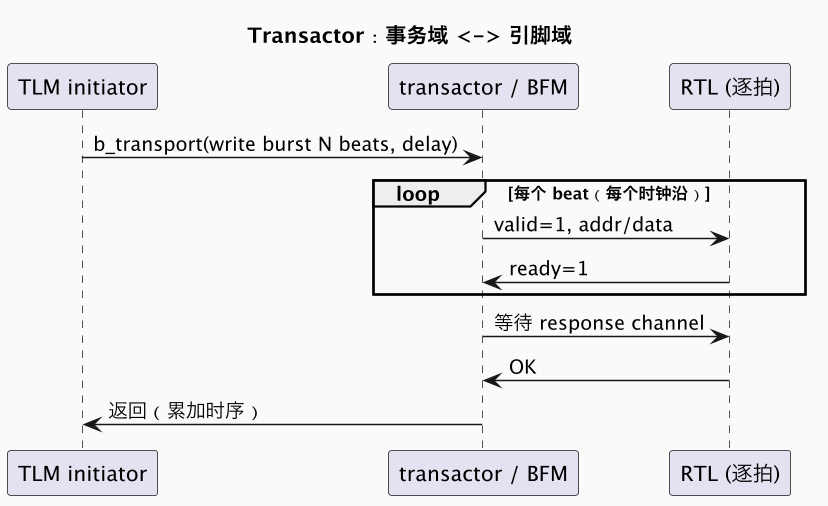
- 把突发拍化:每拍送一个 beat,遇到
ready=0就插等待——背压由此变成真实周期。 - 汇聚响应:全部 beat 完成、收到响应通道结果后,才完成这笔 TLM 事务并回送。
- 反向(RTL 发起)则采样引脚、攒成一笔事务上送。这正是「D5 路由器/总线把事务映射成带宽延迟记账」在接真 RTL 时的具体化。
三、可运行实验:突发拍化与同步粒度漂移
配套实验台 demos/cpu-model-sim-platform-lab/(实验 7)量化两件事:突发长度如何放大引脚事件数,以及同步间隔 G 与两域时序漂移的关系。GCC 10.2.1 零警告实测:
burst= 4 beats: TLM calls=2  pin events=  8  cycles=  8.0
burst=16 beats: TLM calls=2  pin events= 32  cycles= 20.0
burst=64 beats: TLM calls=2  pin events=128  cycles= 68.0

sync every G ns vs max inter-domain timing drift:
  G=  10 ns : drift up to ~0.2 ns
  G= 100 ns : drift up to ~2.0 ns
  G= 1000 ns : drift up to ~20.0 ns
读数:
- 同一笔 64-beat 事务,事务域 2 次调用,引脚域 128 个握手事件、约 68 拍(含总线延迟)——抽象层级跨越的事件量差一两个数量级,这正是纯 TLM 快、RTL 慢的根源。
- 同步间隔放大 100 倍,域间最大漂移也放大约 100 倍。这与 LT 全局量子是同一个权衡:同步越频,时序越紧、速度越慢;同步越疏,越快、漂移越大。混合仿真选 G 就是在保真度与速度之间定档。
cd demos/cpu-model-sim-platform-lab && make && ./lab 7四、具体接线:SystemC↔Verilator/VCS、gem5↔SystemC
- SystemC + Verilator/VCS:Verilator 把 RTL 编译成 C++ 模型(
eval()按时钟沿求值),SystemC 主循环通过 DPI-C / 直接 C++ 调用驱动其端口,共享一个主时钟;VCS 等商用仿真器经 DPI-C 回调 SystemC。transactor 写在 SystemC 侧,把 TLM 调用转成 RTL 端口上的逐拍赋值。 - gem5↔SystemC:思路是库化集成(SST 等框架,或把一方嵌入另一方的事件循环),共享时间轴,经消息/端口交换事务;工程复杂,通常只在确有 gem5 详细模型 + SystemC 平台互联需求时做。
- 向 emulator/FPGA:SCE-MI 风格的事务接口让主机侧事务模型经高速管道与硬件侧 BFM 通信,避免逐引脚跨主机-硬件边界(那会被通信延迟拖死);与 FPGA 仿真器互联互为姊妹篇。
五、混合定时、确定性与调试
- 混合定时策略:典型是「功能/事务域前跑 99%、只在关注模块或关注时段切换到周期精确」(与 F2 的 fast-forward 同源),把昂贵的逐拍精度花在刀刃上。
- 确定性:跨引擎必须约定同步点与消息次序,否则两边各自调度会产生不确定结果;原则与 SystemC 单线程确定性一致——固定同步协议、可注入种子、同样输入逐次一致,回归才可比对。
- 断点与可见性:事务域和 RTL 域要有统一的时间戳日志;跨域断点要能同时冻结两个引擎。C5 调试可观测性的 trace/断言、G4 的 scoreboard思想在这里用于跨域一致性检查。
- 三级偏差闭环:模型 ↔ RTL(协同期对拍收敛结构延迟)、RTL ↔ 硅后(用实测再校模型),偏差沿校准流程回流,形成长期可信度。
六、什么时候值得做混合
纯 TLM 足够回答软件/带宽问题时不必接 RTL(慢一两个数量级);当某个关键模块(新一致性协议、新总线、定制加速器接口)的周期行为会决定结论、而它已有可信 RTL 时,把这一小块用 RTL、其余用事务模型,是性价比最高的形态——既保住平台速度,又在关键处拿到周期真值。
小结
混合协同仿真靠 transactor/BFM 把事务拍化(一笔突发=逐拍 valid/ready 握手)、把引脚攒回事务;SystemC 经 DPI-C/共享时钟接 Verilator/VCS,跨 emulator 用 SCE-MI 风格桥;同步粒度 G 决定时序漂移与速度的档位,配合功能前跑+局部周期精确兼顾二者;确定性、统一时间戳、跨域断点与模型-RTL-硅后三级对拍是工程可信度的保障。至此 F 模块闭环,下一批进入 G 模块,先讲把这一切变成可长期复用资产的 C++/Python 模型工程化。
总结
混合协同仿真的核心部件是 transactor/BFM:对上承接一笔 TLM 事务、对下拆成逐拍 valid/ready 引脚握手并汇聚响应(事件量差一两个数量级);SystemC 经 DPI-C 接 Verilator/VCS、跨 emulator 走 SCE-MI,同步粒度 G 直接决定时序漂移与速度的档位,必须配合功能前跑+局部周期精确、固定同步协议保证确定性,并以模型-RTL-硅后三级对拍闭环。