进程组与子进程回收:从概念到正确实践
概述
POSIX 进程组(Process Group)是 Unix 进程管理的基础抽象,它直接关联到 shell 作业控制、信号分发 和 子进程回收 三个核心机制。本文从"进程组是什么"出发,澄清 fork 后的 PGID 继承规则,并系统论述正确回收子进程 task_struct 的六种策略及其在低延时场景下的选择。
下面这张概念卡把四个层级抽象的包含关系与各自的系统调用、信号语义一图收束:会话框住若干进程组、其中唯一的前台进程组持有控制终端,Ctrl+C/挂断信号按组而不是按单个进程分发。
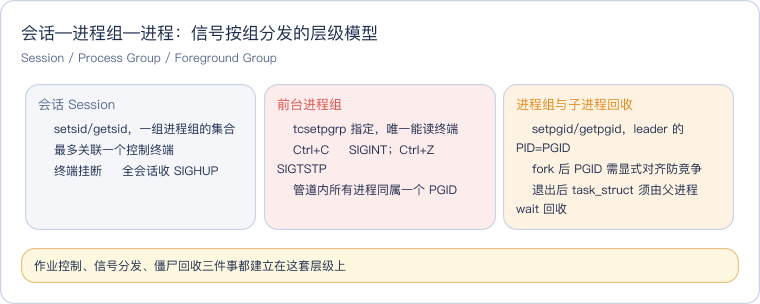
前置阅读:task-struct(
task_struct状态机)→ process-creation(fork/exec 流程)→ task-private(do_exit退出流程)
一、进程组是什么
1.1 四个核心概念
| 概念 | 内核对象/系统调用 | 说明 |
|---|---|---|
| 进程组(Process Group) | setpgid() / getpgid() | 一组进程的集合,以 PGID(Process Group ID)标识。leader 的 PID = PGID |
| 会话(Session) | setsid() / getsid() | 一组进程组的集合,以 SID(Session ID)标识。用于终端作业控制 |
| 控制终端(Controlling Terminal) | open("/dev/tty") | 一个会话最多关联一个终端。SIGHUP 在终端挂断时发给会话中的所有进程 |
| 前台进程组(Foreground PG) | tcsetpgrp() / tcgetpgrp() | 会话中唯一能读取终端输入的进程组。Ctrl+C → 前台 PG 收 SIGINT;Ctrl+Z → SIGTSTP |
1.2 进程组创建的完整流程
以 shell 启动管道 cat a.txt | sort | uniq 为例:
shell (SID=100, PGID=100, 前台PG)
  │
  ├─ fork → child1 (PGID=100) → setpgid(0, 100) → exec("cat")
  ├─ fork → child2 (PGID=100) → setpgid(0, 100) → exec("sort")
  └─ fork → child3 (PGID=100) → setpgid(0, 100) → exec("uniq")
shell 调用 tcsetpgrp(tty, 100) 将 PGID=100 设为前台进程组
shell 自身暂停(SIGTTIN/SIGTTOU),等管道退出后恢复前台
关键点:
- 管道中所有进程应属于 同一个进程组,这样
Ctrl+C能一次性终止整个管道 - 父子竞争:父 shell 和子进程都调用
setpgid(pid, pgid),先到先设,避免竞态 - shell 创建它们之前,三者的 PGID 默认继承自 shell(即 PGID=100)
1.3 task_struct 中的相关字段
task_struct
├── pid_t pid;              // 本进程 PID
├── pid_t tgid;             // 线程组 ID(主线程的 pid)
├── struct task_struct *group_leader;   // 指向线程组的 leader
├── struct signal_struct *signal;       // 共享的信号描述符
│   ├── pid_t pgrp;         // ← 进程组 ID (PGID)
│   ├── pid_t session;      // ← 会话 ID (SID)
│   ├── struct tty_struct *tty;         // 控制终端
│   └── ...
├── struct list_head thread_group;      // 线程组链表
├── struct list_head children;          // 子进程链表
├── struct list_head sibling;           // 兄弟进程链表
└── struct task_struct *real_parent;    // 实际父进程
进程组 ID 存储在 task->signal->pgrp,属于 线程组共享 的数据,即同一进程的所有线程必然属于同一进程组。
1.4 系统调用速查
| 系统调用 | 内核函数 | 功能 |
|---|---|---|
pid_t getpgid(pid_t pid) | sys_getpgid() | 获取指定进程的 PGID。pid=0 表示调用者自身 |
pid_t getpgrp(void) | sys_getpgrp() | 获取调用者自身的 PGID,等价于 getpgid(0) |
int setpgid(pid_t pid, pid_t pgid) | sys_setpgid() | 将 pid 移到进程组 pgid。「pid=0」= 自身;「pgid=0」= 以 pid 为 PGID(创建新组) |
pid_t setsid(void) | sys_setsid() | 创建新会话 + 新进程组。调用者成为新会话 leader + 新进程组 leader,且脱离控制终端 |
pid_t getsid(pid_t pid) | sys_getsid() | 获取会话 ID |
int tcsetpgrp(int fd, pid_t pgrp) | — | 将 pgrp 设为与 fd 关联终端的前台进程组 |
setpgid() 的限制:
pid必须是调用者自身或其子进程(且子进程还未exec)pid不能是会话 leader(会话 leader 不能改 PGID)pid和pgid必须在同一会话pgid对应的进程组必须已经存在于同一会话(或pgid == pid创建新组)
二、父进程创建子进程后,是否在同一进程组?
2.1 答案:是的,默认情况下
fork() 在 copy_process() 中:
子进程继承父进程的 signal_struct 中的 pgrp 和 session
→ 子进程的 PGID = 父进程的 PGID(除非后续显式调用 setpgid())内核实现路径(kernel/fork.c):
static int copy_signal(unsigned long clone_flags, struct task_struct *tsk)
{
// ...
// 子进程共享 signal_struct 引用或创建副本
// pgrp 和 session 直接被继承
spin_lock_irq(¤t->sighand->siglock);
sig->pgrp = task_pgrp(current); // 继承父进程的 PGID
sig->session = task_session(current); // 继承父进程的 SID
// ...
}2.2 为什么不直接设成同一个值?并发创建子进程的竞态
考虑 shell 同时创建三个管道成员的场景:
时间线:shell 连续 fork 3 次
T1: shell fork cat   → child1 (PGID=shell_PGID)  // 继承
T2: shell setpgid(child1, new_pgid)               // shell 尝试改 child1 的 PGID
T3: shell fork sort  → child2 (PGID=shell_PGID)  // 继承
T4: shell setpgid(child2, new_pgid)               // shell 尝试改 child2 的 PGID
T5: child1 setpgid(0, 0)                          // child1 自身也调 setpgid 确保
shell 和子进程 同时 调用 setpgid():谁先执行谁生效,另一个的调用返回成功(因为 PGID 已经正确)。这是 POSIX 明确允许的竞态消除模式。
2.3 什么时候不在同一进程组?
fork() 后子进程默认继承父进程的 PGID(见 2.1),但在以下四类场景中子进程会脱离父进程的进程组:
| 场景 | PGID 关系 | 触发机制 |
|---|---|---|
| Daemon 化 | 子进程 ≠ 父进程(且无控制终端) | setsid() 创建新会话和新进程组 |
| Shell 管道分组 | 管道成员属于新 PG(不等于 shell 的 PG) | setpgid(pid, new_pgid) |
| 进程主动离组 | 子进程 ≠ 父进程 | setpgid(0, 0) 以自身 PID 新建进程组 |
| init/subreaper 收养 | 孤儿进程 PGID 不变,但父进程变了 | 父进程退出,子进程被 init/subreaper 收养 |
| 终端作业控制 | 前台/后台进程组在会话内切换 | 终端驱动 + tcsetpgrp() 控制 |
2.3.1 Daemon 化 —— setsid() 彻底脱离
守护进程需要完全脱离启动它的终端和 shell 会话,这是最常见的"父子不在同一进程组"场景。
典型模式(Double Fork):
// Linux 标准 daemon 化流程
pid_t pid = fork();
if (pid > 0)  exit(0);           // 父进程退出,子进程变孤儿
// pid == 0: 子进程继续
setsid();                         // ★ 创建新会话 — 子进程的 PGID 就此 != 祖父
pid = fork();
if (pid > 0)  exit(0);           // 二级 fork 确保不是会话首进程
// 最终守护进程:新 PGID、新 SID、无控制终端
setsid() 的内核行为(kernel/sys.c):
sys_setsid()
  ├─ 前提:当前进程不能已是进程组组长(PGID == PID)
  │   → 这就是为什么要先 fork:子进程 PID ≠ 父 PGID
  ├─ s->leader = 1                        // 标记为新会话首进程
  ├─ s->pgrp  = task_pid_vnr(current)      // PGID = 自己的 PID
  ├─ s->session = task_pid_vnr(current)     // SID  = 自己的 PID
└─ 与控制终端解除关联关键影响:
| 维度 | 后果 |
|---|---|
| 进程组 | 新 PGID = 子进程的 PID,与原来 shell 的进程组完全无关 |
| 会话 | 新 SID = 子进程的 PID,不再被终端信号(SIGHUP、SIGINT)打扰 |
| 控制终端 | 无控制终端,/dev/tty 打开失败 |
| 作业控制 | 不再受 shell 的 fg/bg/jobs 管理 |
waitpid(-PGID) | 旧 PGID 上的 waitpid 不会再收到该进程的 SIGCHLD |
| 孤儿进程组 | 如果会话首进程退出,组内进程收到 SIGHUP+SIGCONT → 避免遗留进程 |
观测命令:
ps -eo pid,ppid,pgid,sid,comm | head -5   # 守护进程的 PGID 和 SID 通常是自己的 PID
ls /proc/<pid>/fd/ | grep /dev/tty        # daemon 进程没有控制终端
2.3.2 Shell 管道分组 —— setpgid() 构建作业
Shell 执行管道(cmd1 | cmd2 | cmd3)时,会将所有管道成员放入同一个新进程组,以实现统一的作业控制。
$ cat /var/log/syslog | grep error | wc -l &
[1] 12345
ps -eo pid,pgid,comm
  PID  PGID COMMAND
10000 10000 bash           ← shell 在自己的 PG
12340 12345 cat             ← 管道成员
12342 12345 grep            ← 都在同一个
12343 12345 wc ← 新 PG (12345)内核路径:
// shell 在 fork 每个管道成员后调用:
setpgid(child_pid, new_pgid);    // 以管道第一个成员的 PID 作为 PGID
// 同时告诉每个子进程自己也调(消除竞态,见 2.2):
// 在子进程中:
setpgid(0, 0);                   // PGID = 自己的 PID
这个场景对 waitpid 的实际影响:
waitpid(0, ...)(等待任意子进程):shell 仍能等到,因为do_wait_thread遍历的是children链表,与 PGID 无关waitpid(-PGID, ...):如果 shell 用-shell_PGID等待,就等不到管道成员SIGCHLD:仍然发送给父进程(shell),因为信号发送目标是real_parent
2.3.3 进程主动离组 —— setpgid(0, 0)
任何非进程组组长的进程都可以调用 setpgid(0, 0) 以自身 PID 创建新进程组:
// 脱离父进程的进程组
setpgid(0, 0);  // 新 PGID = 自己的 PID
前提条件:调用者不能已是进程组组长。 如果 pgid == pid(组长),调用返回 -EPERM。
与 setsid() 的区别:
setpgid(0, 0) | setsid() | |
|---|---|---|
| 新 PGID | = 当前 PID | = 当前 PID |
| 新 SID | 不变 | = 当前 PID |
| 控制终端 | 保留 | 失去 |
| 调用者要求 | 不能是组长 | 不能是组长 |
SIGHUP 终端断开 | 仍会收到 | 不会收到 |
使用场景:不想完全脱离会话(仍需终端),但想独立编组。例如一个进程既是某个会话的成员又希望自己的子进程被独立管理。
2.3.4 init / subreaper 收养 —— PGID 不变但父进程变了
父进程先于子进程退出时,子进程成为孤儿,被 init(PID 1)或最近的 subreaper 收养。但子进程的 PGID 保持不变。
fork → 子进程 PGID=200
父进程 PGID=200
  父进程退出
    → do_exit() → forget_original_parent()
      → 子进程的 real_parent = init (PID 1)
      → 子进程的 PGID 仍然是 200(不变!)
对 waitpid 的隐性影响:
| 行为 | 说明 |
|---|---|
waitpid(-200) 由原父进程调用 | 失败 —— 原父进程已退出 |
waitpid(-200) 由 init 调用 | init 会反复 wait() 收养的子进程,回收僵尸 |
SIGCHLD 发送给谁 | 新的 real_parent(init 或 subreaper) |
| 进程组的生命周期 | PG 200 仍然存在,直到最后一个成员退出 |
极端场景 —— 孤儿进程组:
如果进程组的所有父进程都退出了,组内剩余成员形成孤儿进程组。内核会对孤儿进程组的每个 stopped 成员发送 SIGHUP + SIGCONT,防止遗留的 stopped 进程永远无人唤醒。
// kernel/exit.c: will_become_orphaned_pgrp()
// 判断进程组是否即将成为孤儿:组内每个进程的父进程都不在同一组
2.3.5 终端作业控制 —— 前台/后台切换
在交互式 shell 中,作业控制会在同一会话内创建多个进程组:前台进程组从终端接收输入和信号,后台进程组不能读取终端。
SID=500
  ├─ PG=500 (shell 自身)          ← 后台
  │    └─ bash (PID 500)
  │
  ├─ PG=12345 (作业 1: vim)       ← 前台(有控制终端访问权)
  │    └─ vim (PID 12345)
  │
  └─ PG=12346 (作业 2: make)      ← 后台
       ├─ make (PID 12346)
└─ gcc (PID 12347)父子不在同一进程组的场景:
- shell
fork→ 子进程被setpgid()移到作业的进程组 →fork+exec运行命令 - 此时进程运行在作业 PG 中,而 shell 在自己的 PG 中
终端信号分发:
Ctrl+C→ 终端驱动向前台进程组所有进程发SIGINTCtrl+Z→ 向前台进程组发SIGTSTP- 终端断开 → 向会话首进程发
SIGHUP(再由会话首进程转发给后台作业)
内核数据结构视角:
tty_struct (控制终端)
  ├─ pgrp = 前台进程组的 PGID    ← 由 tcsetpgrp() 设置
  └─ session = 控制会话的 SID
2.3.6 小结:对 waitpid 和子进程回收的影响
| 场景 | waitpid(-PGID) 能否等到 | SIGCHLD 发给谁 | 核心内存影响 |
|---|---|---|---|
| Daemon 化 | 旧 PG | 等不到 / 新 PG | 能 | 最终父进程(如 init) | 子进程变为独立进程组 |
| Shell 管道 | 管道 PG | 能,shell PG | 不能 | shell(仍是父进程) | 无特殊影响 |
| 主动离组 | 旧 PG | 不能,新 PG | 能 | 父进程 | 无特殊影响 |
| init 收养 | PG 不变 | 能等到(通过 init) | init / subreaper | PG 生命周期延长 |
| 终端作业 | 作业 PG | 能 | 父进程 | 终端信号分发受影响 |
| Shell 显式分组 | 管道中进程组成新 PG | setpgid(pid, new_pgid) | |
init (PID 1) 收养 | 孤儿进程 PGID 不变 | 父进程退出后被 init 收养,PGID 不变 |
三、为什么需要正确回收子进程的 task_struct
3.1 僵尸进程的本质
子进程调用 _exit() / 被信号杀死
  │
  ├─ do_exit()
  │   ├─ exit_mm()   ← 释放 mm_struct(用户态地址空间)
  │   ├─ exit_files() ← 释放 files_struct(文件描述符表)
  │   ├─ exit_fs()    ← 释放 fs_struct(cwd, root)
  │   ├─ exit_sighand() ← 释放信号处理器
  │   └─ exit_notify()
  │       ├─ forget_original_parent()  ← 子进程的子进程被 init 收养
  │       ├─ 设 exit_state = EXIT_ZOMBIE
  │       ├─ 设 exit_code = 退出码
  │       └─ do_notify_parent() → 向父进程发 SIGCHLD
  │
  └─ 调度器不再选择此 task(EXIT_ZOMBIE 不可运行)
但 task_struct 仍然存在,等待父进程回收!僵尸进程留存的数据:
task_struct结构体本体(≈ 5-10KB on x86-64)exit_code(退出码,父进程通过wait()读取)rusage(资源使用统计:CPU 时间、缺页次数、上下文切换次数等)- PID(仍占用,不可复用,直到回收)
3.2 僵尸进程的危害
| 危害类别 | 具体影响 |
|---|---|
| PID 耗尽 | 每个僵尸占用一个 PID。Linux 默认 pid_max = 32768(32 位最大上限 4194304)。POD 容器中可分配 PID 更有限 |
| 内存泄漏 | 每个 task_struct 约 5-10KB(含内核栈),几百个僵尸 → MB 级浪费 |
| 进程表污染 | /proc/sched_debug、ps、top 遍历变慢 |
fork() 失败 | PID 耗尽时 fork() 返回 EAGAIN |
3.3 父进程先退出的情况
父进程退出
  │
  ├─ do_exit() → exit_notify() → forget_original_parent()
  │   └─ 遍历 children 链表
  │       └─ 对每个未回收的子进程:
  │           reparent_leader(false) // 将子进程收养给所在线程组的 "subreaper"
  │           // 如果没有 subreaper,最终收养给 init (PID 1)
  │
  └─ init (PID 1) 循环中调用 waitpid(-1, ...)
→ 自动回收所有被收养的孤儿僵尸结论:如果子进程的父进程先退出,子进程会被 init 收养并自动回收。但如果父进程是长期运行的服务进程(如量化交易策略引擎),僵尸会一直累积到服务重启。
四、正确回收子进程 task_struct 的六种策略
4.1 策略对比总览
| 策略 | 复杂度 | 延迟影响 | 适用场景 | 僵尸风险 |
|---|---|---|---|---|
| 阻塞 wait/waitpid | 低 | 父进程阻塞 | 简单顺序程序、短期子任务 | 无 |
| SIGCHLD + waitpid(WNOHANG) | 中 | 中断开销 | 通用服务进程 | 无(需正确处理信号中断) |
| SA_NOCLDWAIT | 低 | 无 | fork-and-forget 场景 | 无 |
| Double fork(双 fork) | 中 | 零 | 传统 Daemon | 无(init 回收) |
| signalfd + epoll | 高 | 极小 | 低延时事件循环 | 无 |
| PR_SET_CHILD_SUBREAPER | 中 | 零 | 容器/进程管理器 | 无 |
4.2 策略一:阻塞 wait / waitpid
最基础的回收方式,父进程阻塞等待任一或指定子进程退出。
#include <sys/wait.h>
#include <unistd.h>
#include <stdio.h>
#include <stdlib.h>
void demo_blocking_wait() {
    pid_t pid = fork();
    if (pid == 0) {
        // child
        sleep(2);
        exit(42);
    }
    // parent: 阻塞等待子进程退出
    int status;
    pid_t w = wait(&status);                  // 等待任意子进程
    // pid_t w = waitpid(pid, &status, 0);   // 等价,等待指定子进程
    if (WIFEXITED(status))
        printf("child exit code: %d\n", WEXITSTATUS(status)); // 42
    else if (WIFSIGNALED(status))
        printf("child killed by signal %d\n", WTERMSIG(status));
}
waitpid() 的第一个参数选项:
| pid 参数 | 含义 |
|---|---|
pid > 0 | 等待 PID = pid 的单个子进程 |
pid == 0 | 等待任意与调用者同进程组的子进程 |
pid == -1 | 等待任意子进程(等价于 wait()) |
pid < -1 | 等待任意进程组 ID = |
waitpid() 的 options 标志位:
| 标志 | 含义 |
|---|---|
WNOHANG | 非阻塞:没有已退出的子进程则立即返回 0 |
WUNTRACED | 也报告已停止(SIGSTOP/SIGTSTP)的子进程 |
WCONTINUED | 也报告被 SIGCONT 恢复的子进程 |
__WCLONE | 仅等待 clone 创建的子进程(不常用) |
内核路径:
// kernel/exit.c
SYSCALL_DEFINE3(waitpid, pid_t, pid, int __user *, stat_addr, int, options)
    → kernel_wait4(pid, stat_addr, options, NULL)
        → do_wait_thread(current, ...)    // 遍历线程组的所有子进程
            → wait_consider_task()
                → wait_task_zombie()      // 如果子进程是 zombie
                    → release_task()      // 释放 task_struct!
                        ├─ __exit_signal()    // 清理信号
                        ├─ __exit_sighand()   // 清理信号处理
                        ├─ __unhash_process() // 从 pid hash 移除
                        ├─ sched_exit()       // 调度器退出
└─ free_task() // 释放 task_struct 内存适用场景:顺序执行的短生命周期程序,父进程天然地在最后 wait() 回收。
不适用场景:需要并发处理多个子进程/请求的服务器。
4.3 策略二:SIGCHLD 信号处理器 + waitpid(WNOHANG) 循环回收
这是通用服务进程的最常见模式。通过 SIGCHLD 信号异步通知,在信号处理器中非阻塞地回收所有已退出的子进程。
#include <signal.h>
#include <sys/wait.h>
#include <errno.h>
#include <stdio.h>
// ⚠️ 信号处理器中必须循环 waitpid,因为标准信号不排队
//    多个子进程可能只触发一次 SIGCHLD
void sigchld_handler(int sig) {
    int saved_errno = errno;   // 保存 errno,避免干扰主程序
    pid_t pid;
    int status;
    while ((pid = waitpid(-1, &status, WNOHANG)) > 0) {
        if (WIFEXITED(status))
            printf("child %d exited with %d\n", pid, WEXITSTATUS(status));
        else if (WIFSIGNALED(status))
            printf("child %d killed by signal %d\n", pid, WTERMSIG(status));
    }
    // pid == -1 && errno == ECHILD → 没有更多子进程需要回收,正常
    errno = saved_errno;
}
int main() {
    struct sigaction sa = {
        .sa_handler = sigchld_handler,
        .sa_flags   = SA_RESTART | SA_NOCLDSTOP,
        // SA_RESTART:   被信号中断的系统调用自动重启
        // SA_NOCLDSTOP: 子进程被 SIGSTOP 停止时不触发 SIGCHLD
    };
    sigemptyset(&sa.sa_mask);
    sigaction(SIGCHLD, &sa, NULL);
    // ... 业务逻辑,自由 fork 子进程
    // 子进程退出时会自动被 sigchld_handler 回收
    pause(); // 或事件循环
}必须注意的三个要点:
- 循环
waitpid(-1, ..., WNOHANG)直到返回 -1/ECHILD:因为标准信号不排队(SA_NODEFER未设置时),多个子进程几乎同时退出可能只触发一次SIGCHLD。不循环就会漏回收。 - 保存和恢复
errno:信号处理器可能在主程序的任何点插入执行。如果在printf和write之间被信号打断,errno可能被信号处理器修改,导致主程序看到错误的errno。 SA_NOCLDSTOP标志:避免子进程被SIGSTOP暂停时也不必要地触发SIGCHLD。通常我们只关心子进程退出。
量化分析:SIGCHLD 信号处理的开销
| 环节 | 近似延迟 | 说明 |
|---|---|---|
| 信号生成(内核) | ~100ns | do_notify_parent() → __send_signal() |
| 用户态抢占 + 保存上下文 | ~1-3μs | 取决于当前是否在可被抢占点 |
信号帧构建(setup_rt_frame) | ~500ns | 在内核栈上构建 sigframe |
| 用户态 handler 执行 | ~1-2μs | waitpid(WNOHANG) 非常快 |
sigreturn 恢复上下文 | ~500ns | 恢复保存的寄存器 |
| 总开销 | ~3-7μs | 对延时敏感的场景不是零开销 |
4.4 策略三:SA_NOCLDWAIT — 零操作自动回收
设置 SIGCHLD 的处理动作为 SIG_DFL 并添加 SA_NOCLDWAIT 标志,内核在子进程退出时直接回收,不产生僵尸。
#include <signal.h>
void demo_sa_nocldwait() {
    struct sigaction sa = {
        .sa_handler = SIG_DFL,    // 必须为 SIG_DFL
        .sa_flags   = SA_NOCLDWAIT,
    };
    sigemptyset(&sa.sa_mask);
    sigaction(SIGCHLD, &sa, NULL);
    // fork 子进程
    if (fork() == 0) {
        _exit(42);
    }
    // 父进程继续运行
    // 子进程自动回收,waitpid() 返回 -1,errno = ECHILD
    sleep(1);
    int status;
    pid_t w = waitpid(-1, &status, WNOHANG);
    // w == -1, errno == ECHILD ← 找不到任何子进程!已自动回收!
}内核实现路径:
// kernel/exit.c: do_notify_parent()
if (tsk->ptrace)
    // ptrace 跟踪:必须保留为 zombie 供 debugger wait
    ...
else if (tsk->exit_signal != -1 && thread_group_empty(tsk))
    // 正常情况:设置 EXIT_ZOMBIE,向父进程发 SIGCHLD
    ...
else if (tsk->parent->signal->flags & SIGNAL_UNKILLABLE)
    // 父进程是 init (PID 1)
    ...
else if (tsk->exit_signal == -1)     // SA_NOCLDWAIT 效果:
    wake_up_parent = 0; // 不通知父进程
    autoreap = true;    // 直接自动回收!
SA_NOCLDWAIT 设置后,内核把子进程的 exit_signal 设为 -1(kernel/signal.c: do_sigaction()),使得 do_notify_parent() 走 autoreap 路径,直接调用 release_task()。
优缺点:
| 优点 | 缺点 |
|---|---|
| 零延迟、零代码开销 | 无法获取子进程退出码和资源使用统计 |
| 完全不产生僵尸 | 不适合需要知道子进程退出状态的场景 |
适合 fork + 立即 exec 后 forget 的场景 | 与需要 waitpid() 获取退出状态的代码不兼容 |
适用场景:量化交易系统中,父进程 fork 出数据采集/日志写入等辅助进程,不关心其退出原因。
4.5 策略四:Double Fork(双 fork)— 经典 Daemon 模式
父进程 fork 一个子进程,子进程再 fork 一个孙进程后立即退出,孙进程被 init (PID 1) 收养。
#include <unistd.h>
#include <sys/wait.h>
#include <stdlib.h>
pid_t daemonize_fork() {
    pid_t pid = fork();
    if (pid < 0) return -1;
    if (pid > 0) {
        // 第一层父进程:等待中间子进程退出
        int status;
        waitpid(pid, &status, 0);  // ← 中间子进程立即退出,快速回收
        return 0;                   // 可以继续自己的业务
    }
    // 中间子进程
    if (fork() > 0) {
        _exit(0);  // ← 立即退出,被第一层 waitpid 回收
    }
    // 孙进程:现在真正的父进程已退出,被 init 收养
    setsid();  // 创建新会话,脱离终端
    chdir("/");
    // ... 成为 Daemon,执行业务逻辑
    return getpid();  // 返回新 Daemon 的 PID
}时序图:
第一层父进程(P)          中间子进程(M)            孙进程(G)
    │                       │                      │
    ├─ fork() ──────────────┤                      │
    │                       ├─ fork() ──────────────┤
    │                       │                      │
    │                       ├─ _exit(0) ────────────┤
    │  waitpid(M) 回收M     │  (M 的 task_struct   │
    │  ← M 已不在进程表中    │   被 P 回收)          │
    │                       X                      │ (G 被 init 收养)
    │ (P 继续业务)           │                      ├─ setsid() (现在安全了)
    │                       │                      ├─ 业务逻辑...
    │                       │                      │
    │                       │                      ├─ 某天 G 退出
    │                       │                      │  init waitpid() 回收 G
│ │ X关键点:孙进程不需要任何僵尸处理代码——init (PID 1) 的主循环天然包含 waitpid(-1, ..., WNOHANG),自动回收所有养子。
| 优点 | 缺点 |
|---|---|
| 零信号处理开销 | fork 两次(各有开销) |
| 彻底脱离父进程和终端 | 无法从原父进程获知孙进程退出状态 |
| 经典、可靠 | 不适合需要父子通信的场景 |
4.6 策略五:signalfd + epoll — 低延时事件驱动回收
将 SIGCHLD 转换为文件描述符事件,统一进入 epoll 事件循环。避免了信号处理器中断带来的上下文污染。
#include <sys/signalfd.h>
#include <sys/epoll.h>
#include <signal.h>
#include <unistd.h>
#include <sys/wait.h>
void demo_signalfd() {
    // 1. 阻塞 SIGCHLD,使其不按默认/处理器方式递送
    sigset_t mask;
    sigemptyset(&mask);
    sigaddset(&mask, SIGCHLD);
    sigprocmask(SIG_BLOCK, &mask, NULL);  // ← 关键:必须阻塞信号
    // 2. 创建 signalfd,将 SIGCHLD 转为 fd 事件
    int sfd = signalfd(-1, &mask, SFD_NONBLOCK | SFD_CLOEXEC);
    // 3. 加入 epoll
    int epfd = epoll_create1(0);
    struct epoll_event ev = { .events = EPOLLIN, .data.fd = sfd };
    epoll_ctl(epfd, EPOLL_CTL_ADD, sfd, &ev);
    // 4. 事件循环
    struct epoll_event events[64];
    for (;;) {
        int n = epoll_wait(epfd, events, 64, -1);
        for (int i = 0; i < n; i++) {
            if (events[i].data.fd == sfd) {
                struct signalfd_siginfo fdsi;
                read(sfd, &fdsi, sizeof(fdsi));  // 消费信号
                if (fdsi.ssi_signo == SIGCHLD) {
                    // 循环回收所有已退出的子进程
                    pid_t pid;
                    int status;
                    while ((pid = waitpid(-1, &status, WNOHANG)) > 0) {
                        // 记录退出信息...
                    }
                }
            }
            // 处理其他 fd 事件...
        }
    }
    close(sfd);
}
为什么低延时场景推荐 signalfd?
| 对比维度 | SIGCHLD 信号处理器 | signalfd + epoll |
|---|---|---|
| 上下文切换 | 需要保存/恢复所有寄存器(sigframe) | 不需要(普通 fd read) |
| 执行时机 | 不可控——可能在任何机器指令间插入 | 可控——事件循环主动 pull |
| 与 epoll 集成 | 需要额外 self-pipe trick | 原生 epoll fd |
| errno 污染 | 必须手动保存/恢复 | 不存在 |
| 开销量化 | ~3-7μs(含 sigframe + sigreturn) | ~0.5-1μs(仅 fd read) |
| 不排队问题 | 必须循环 waitpid | signalfd 自动排队,每次 read 返回一个信号 |
4.7 策略六:PR_SET_CHILD_SUBREAPER — 容器/进程树管理
Linux 3.4+ 特性:将某个进程标记为"子收割者"(subreaper),它的后代(孙子辈及以下)如果父进程退出,会被收养给这个 subreaper 而非 init。
#include <sys/prctl.h>
#include <unistd.h>
#include <sys/wait.h>
void demo_subreaper() {
    prctl(PR_SET_CHILD_SUBREAPER, 1, 0, 0, 0);
    pid_t child = fork();
    if (child == 0) {
        // 子进程再创建孙子
        if (fork() == 0) {
            sleep(1);   // 孙进程:父进程(child)很快退出
            _exit(0);   // 此时被 subreaper 收养
        }
        _exit(0);  // 中间子进程退出
    }
    // 父进程:循环回收所有后代
    for (;;) {
        pid_t pid = waitpid(-1, NULL, 0);
        if (pid == -1 && errno == ECHILD)
            break;  // 全部回收完毕
        printf("reaped %d\n", pid);
    }
}
subreaper 链:如果进程树中有多个 subreaper,取最近的祖先 subreaper 收养。形成 进程 → subreaper_1 → subreaper_2 → ... → init 的收养链。
适用场景:
- 容器运行时(Docker 的
containerd-shim使用此特性) - 进程管理器 / supervisor
- 需要追踪所有后代的监控进程
五、wait() / waitpid() 的宏详解
正确回收不只是调用 wait(),更重要的是正确解析退出状态。
int status;
pid_t pid = waitpid(child_pid, &status, 0);| 检查宏 | 返回真时的含义 | 提取宏 | 提取的值 |
|---|---|---|---|
WIFEXITED(status) | 子进程正常 exit() / _exit() / return | WEXITSTATUS(status) | 退出码的低 8 位 (0-255) |
WIFSIGNALED(status) | 子进程被信号杀死 | WTERMSIG(status) | 信号编号 |
WCOREDUMP(status) | 子进程产生了 core dump | — | —(需要 WIFSIGNALED 为真) |
WIFSTOPPED(status) | 子进程被 SIGSTOP/SIGTSTP 暂停 | WSTOPSIG(status) | 停止信号编号 |
WIFCONTINUED(status) | 子进程被 SIGCONT 恢复 | — | —(Linux 2.6.10+,需 WCONTINUED 选项) |
退出码的坑:exit(256) → WEXITSTATUS(status) = 0(因为只有低 8 位被保留)。exit(-1) → WEXITSTATUS(status) = 255。
六、子进程回收与低延时量化系统的实践建议
6.1 分层策略
量化交易系统的不同组件应使用不同的回收策略:
┌─────────────────────────────────────────────┐
│  策略引擎进程(核心延时路径)                   │
│  • 不直接 fork 子进程                         │
│  • 如有辅助进程需求,在启动阶段 double fork    │
│  • 运行时零子进程回收开销                      │
└─────────────────────────────────────────────┘
                    │
┌─────────────────────────────────────────────┐
│  交易网关进程                                  │
│  • 使用 signalfd + epoll 统一事件循环          │
│  • SIGCHLD 作为普通 fd 事件处理                │
│  • 延时敏感但可接受 1-2μs 的回收开销            │
└─────────────────────────────────────────────┘
                    │
┌─────────────────────────────────────────────┐
│  监控/管理进程(非延时敏感)                    │
│  • SIGCHLD handler + waitpid(WNOHANG)       │
│  • 或 prctl(PR_SET_CHILD_SUBREAPER) 集中管理  │
└─────────────────────────────────────────────┘
6.2 量化对比
| 场景 | 推荐策略 | 延迟影响 | 理由 |
|---|---|---|---|
| 策略引擎主线程 | 避免 fork 子进程 | 零 | 延时路径上不应有进程创建/回收 |
| 行情接入辅助进程 | SA_NOCLDWAIT | 零 | 辅助进程退出由 init 处理 |
| 日志异步写入 | Double fork | 零(启动时一次) | 运行时无任何回收开销 |
| 风控子进程 | signalfd + epoll | ~1μs / 次 | 可控的异步通知,需要获取退出状态 |
| 管理/部署脚本 | SIGCHLD handler | ~5μs / 次 | 非延时敏感,简单可靠 |
| 容器内多进程 | PR_SET_CHILD_SUBREAPER | 零(按需触发) | PID namespace 下替代 init |
6.3 常见错误
| 错误 | 后果 | 修复 |
|---|---|---|
信号处理器中只 waitpid 一次 | 漏回收僵尸 | 循环直到返回 -1 |
| SIGCHLD 处理器中不保存 errno | 主程序看到错误的 errno | int saved = errno; ... errno = saved; |
| 未设置 SA_NOCLDSTOP | SIGSTOP 时误触发回收逻辑 | 添加 SA_NOCLDSTOP |
| 核心延时线程上调用 waitpid | 微秒级阻塞 | 子进程回收移到独立线程或使用 signalfd |
| SA_NOCLDWAIT 后仍调用 waitpid 检查退出码 | 永远返回 ECHILD | 使用其他策略替代 |
七、参考资料
man 2 setpgid/man 2 setsid/man 2 waitpid/man 2 signalfdman 7 signal/man 7 credentials- POSIX.1-2008, Chapter 2 (General Terminal Interface), Chapter 11 (Job Control)
- Linux kernel:
kernel/exit.c(do_exit,release_task,wait_task_zombie,forget_original_parent) - Linux kernel:
kernel/signal.c(do_sigaction—SA_NOCLDWAIT的实现) - Linux kernel:
kernel/fork.c(copy_signal—pgrp/session继承) - Linux kernel:
fs/signalfd.c(signalfd 实现) - 《The Linux Programming Interface》第 26 章(进程组/会话/作业控制)、第 34 章(进程组/会话/作业控制)、第 36-38 章(进程资源与回收)
- 《Advanced Programming in the UNIX Environment》第 8-10 章
总结
子进程回收的核心准则是「延时路径绝不碰 fork/wait,按场景选回收策略」:策略引擎主线程避免创建子进程;不需退出状态的辅助进程用 SA_NOCLDWAIT/double fork 让 init 自动回收;需要退出状态的风控子进程用 signalfd + epoll 转成 fd 事件统一进事件循环;非延时敏感的管理脚本用 SIGCHLD handler 即可;容器 PID namespace 里用 PR_SET_CHILD_SUBREAPER 接替 init。写 SIGCHLD handler 有两个致命坑:标准信号不排队,一个 SIGCHLD 可能代表多个子进程退出,必须 while (waitpid(-1, WNOHANG) > 0) 循环到 ECHILD,只 waitpid 一次会漏回收造僵尸;handler 里要先保存/恢复 errno、并设 SA_NOCLDSTOP 防 SIGSTOP 误触发。核心延时线程上的阻塞 waitpid 会陷入 schedule()、延迟不可控,是红线。